
Nghiên cứu thiết kế và chế tạo Robot song song kiểu delta
- Đặt vấn đề
Cùng với yêu cầu ngày càng cao về năng suất và tính linh hoạt trong sản xuất, các cơ cấu robot cũng ngày càng phát triển rất đa dạng và phong phú. Bên cạnh các robot truyền thống, Robot song song là một lĩnh vực mới, nhận được nhiều sự quan tâm trong nghiên cứu khoa học và ứng dụng thực tế. Robot song song là loại robot gồm các chuỗi động học kín, có thể đối xứng hoặc bất đối xứng. Ngày nay, lĩnh vực robot song song đã có các bước phát triển mạnh mẽ đa dạng cấu trúc, độ linh hoạt cũng như không gian làm việc. Robot song song được ứng dụng rộng rãi trong các lĩnh vực như: y tế, công nghiệp, mô phỏng, giảng dạy… với nhiều ưu điểm nổi trổi như độ cứng vững cao, khả năng đa dạng, chịu tải lớn…
Hiện nay, robot song song được nghiên cứu và phát triển rất rộng rãi ở các nước tiên tiến. Tuy nhiên, robot song song vẫn còn là lĩnh vực nghiên cứu mới tại Việt Nam. Hiện tại trong nước cũng chưa có nhiều bài viết phân tích sâu về động lực học, trường làm việc của robot song song. Do đó cần nhiều thời gian để nghiên cứu, tìm ra ứng dụng trong sản xuất và đời sống. Do đó tác giả đề xuất đề tài “Nghiên cứu thiết kế và chế tạo Robot song song kiểu delta”.
- Mục tiêu
Nghiên cứu phương pháp giải các bài toán động học/động lực học thuận/ngược; Xây dựng phương pháp, chương trình điều khiển; Thiết kế và chế tạo mô hình robot song song kiểu delta.
- Phương pháp nghiên cứu
Đề tài kết hợp nghiên cứu giữa phương pháp lý thuyết và thực nghiệm.
- Phạm vi nghiên cứu
Robot song song kiểu delta 3 khớp trượt PUU.
- Nội dung nghiên cứu
– Nghiên cứu tổng quan về robot song song.
– Nghiên cứu lý thuyết và giải bài toán động học/động lực học thuận/ngược, trường làm việc của robot song song delta.
– Nghiên cứu thiết kế và chế tạo mô hình cơ khí của robot song song delta; đảm bảo độ chính xác, độ cứng vững theo nhu cầu hoạt động của cơ cấu chấp hành cuối.
– Tìm hiểu về các phương pháp điều khiển robot.
– Lựa chọn mạch điện tử sử dụng để điều khiển robot.
TỔNG QUAN VỀ ROBOT SONG SONG
1.1. LỊCH SỬ PHÁT TRIỂN CỦA ROBOT SONG SONG
1.2. SO SÁNH ROBOT SONG SONG VỚI ROBOT NỐI TIẾP
1.2.1. Ưu điểm
– Có khả năng chịu tải cao.
– Độ cững vững cao.
– Có thể thực hiện được các thao tác phức tạp và hoạt động với độ chính xác cao: sai số chỉ phụ thuộc vào các sai số dọc trục của các cụm cơ cấu chân riêng lẻ và các sai số không bị tích lũy.
– Khả năng công nghệ đa dạng, từ việc lắp ráp các chi tiết nhỏ, nâng, gắp vật, tới các chuyển động thực hiện các chức năng phức tạp như gia công cơ: khoan, tiện, hàn…
1.2.2. Nhược điểm
– Khoảng không gian làm việc của Robot song song nhỏ hơn Robot dạng chuỗi nếu kích thước hình học tương đương.
– Việc giải các bài toán về động học, động lực học phức tạp hơn.
– Có nhiều điểm suy biến (kỳ dị động học) trong không gian làm việc.
1.3. MỘT SỐ ỨNG DỤNG CỦA ROBOT SONG SONG
1.3.1. Ứng dụng trong công nghiệp
1.3.2. Ứng dụng trong mô phỏng
1.3.3. Ứng dụng trong y học
1.4. CÁC NGHIÊN CỨU TRÊN THẾ GIỚI VÀ TRONG NƯỚC VỀ ROBOT SONG SONG
1.4.1. Nghiên cứu trên thế giới
Robot song song được ứng dụng rộng rãi tại các nước có nền công nghiệp phát triển, do đó robot song song được nghiên cứu rất sâu về nhiều khía cạnh như động lực học, động học, điều khiển, tối ưu ở các trường đại học, viện nghiên cứu của Mỹ, Pháp, Nhật Bản, Trung Quốc…
1.4.2. Nghiên cứu ở Việt Nam
Tại Việt Nam, những năm gần đây thì ngày càng có nhiều trường đại học, viện nghiên cứu hay cá nhân tìm hiểu về robot song song nói chung và robot song song kiểu delta nói riêng
Hiện nay có một số lượng lớn các nghiên cứu về động học và tĩnh học robot song song và các vấn đề này đã được giải quyết khá trọn vẹn. Tuy nhiên còn có ít nghiên cứu về động lực học và điều khiển, và cũng có ít bài báo về phân tích vùng làm việc và phân tích các cấu hình đặc biệt, chỉ giải quyết từng phần của vấn đề chứ chưa hề có được sự phân tích trọn vẹn và hoàn chỉnh. Đây là những vấn đề sẽ thu hút sự quan tâm của các nhà nghiên cứu trong thời gian sắp tới.
CHƯƠNG 2
ĐỘNG HỌC, ĐỘNG LỰC HỌC VÀ TRƯỜNG LÀM VIỆC ROBOT SONG SONG KIỂU DELTA
2.1. CHỌN SƠ ĐỒ TRUYỀN ĐỘNG
Robot song song là loại robot có cấu trúc vòng kín. Trong đó các khâu (dạng thanh) được nối với nhau bằng các khớp động.
Luận văn này chỉ đề cập đến loại robot song song kiểu delta 3 bậc tự do có dạng PUU. Dạng robot này gồm 3 khớp trượt (Prismatic – P) và 6 khớp cầu (Universal – U).
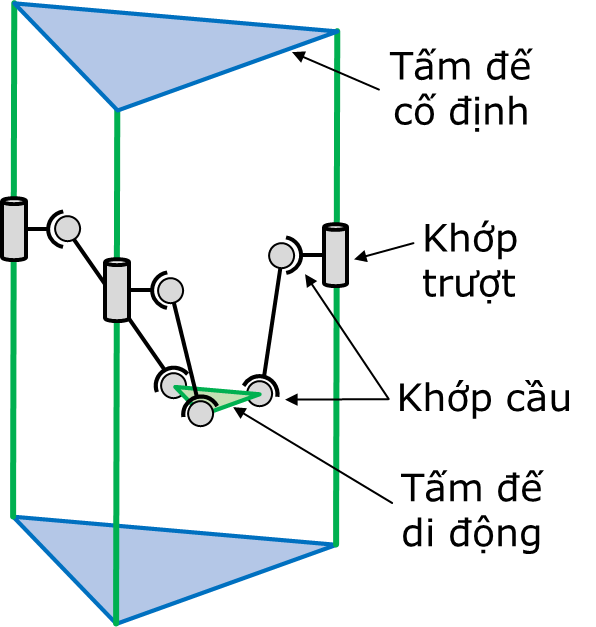
Hình 2.1: Sơ đồ truyền động robot song song delta
2.2. ĐỘNG HỌC ROBOT SONG SONG KIỂU DELTA
2.2.1. Xác định số bậc tự do
2.2.2. Xây dựng mô hình cơ học gần đúng cho robot
2.2.2.1. Chọn hệ tọa độ khảo sát
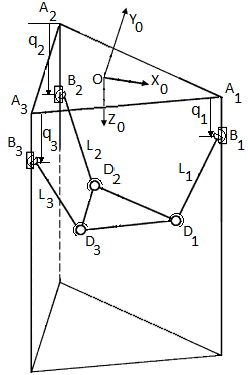
Hình 2.2: Mô hình cơ học robot song song delta
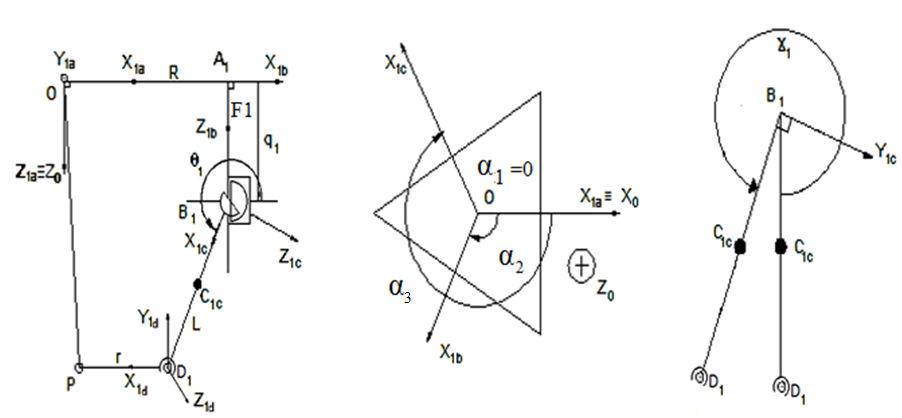
Hình 2.3: Sơ đồ khảo sát hệ tọa độ gắn vào chân A1
2.2.2.2. Chọn các tọa độ suy rộng
2.2.3. Thiết lập phương trình liên kết
2.2.4. Tính vận tốc các khối tâm và vận tốc góc các khâu
2.2.4.2 Tính toán vận tốc góc các khâu

2.2.5. Bài toán động học thuận
2.2.6. Bài toán động học ngược
2.3. ĐỘNG LỰC HỌC ROBOT SONG SONG KIỂU DELTA
2.3.1. Thiết lập phương trình động lực học
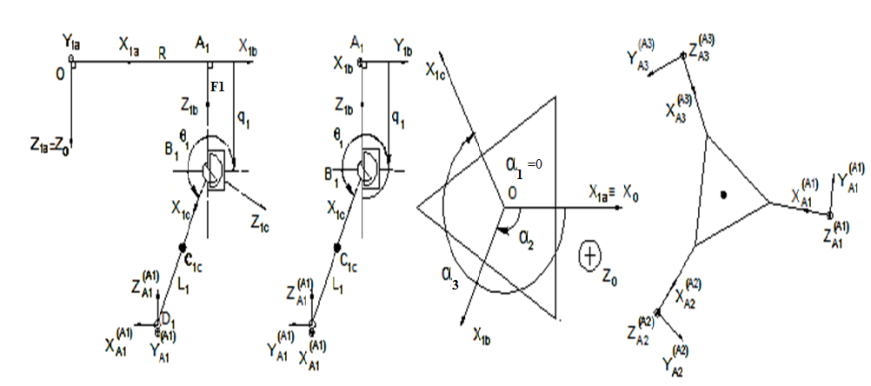
Hình 2.4: Chân A1 và bàn máy động
2.3.2. Thiết lập phương trình vi phân chuyển động của chân A1 trong hệ tọa độ cố định Ox1ay1az1a gắn với chân A (Hệ tọa độ A1)
a) Tính ma trận khối lượng suy rộng M(
b) Tính ma trận quán tính và coriolis
c) Tính vecto do ảnh hưởng của trọng lực
d) Tính vecto
2.3.3. Thiết lập phương trình vi phân chuyển động của bàn máy động
2.4. VÙNG LÀM VIỆC ROBOT SONG SONG KIỂU DELTA
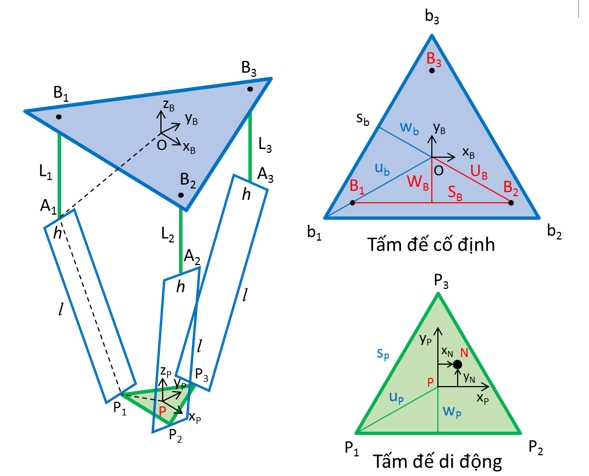
Hình 2.5: Hệ tọa độ và thông số khảo sát vùng làm việc
Bảng 2.1: Thông số hình học và ký hiệu
| Ký hiệu | Ý nghĩa |
|---|---|
| hình chiếu của tâm khớp trượt lên bàn máy cố định, hay là điểm nối giữa thanh trượt và bàn máy cố định | |
| điểm nối giữa cánh tay hình bình hành và bàn máy di động | |
| sb | cạnh của tam giác đều bàn máy cố định |
| wb | khoảng cách từ tâm O đến cạnh của bàn máy cố định |
| ub | khoảng cách từ tâm O đến đỉnh bi () của bàn máy cố định |
| H | chiều cao của robot |
| SB | cạnh của tam giác đều B1B2B3 |
| WB | khoảng cách từ tâm đến cạnh của tam giác đều B1B2B3 |
| UB | khoảng cách từ tâm đến đỉnh Bi () của tam giác đều B1B2B3 |
| sP | chiều dài cạnh của tam giác đều bàn máy di động |
| wP | khoảng cách từ tâm P đến cạnh của bàn máy di động |
| uP | khoảng cách từ tâm P đến đỉnh Pi () của bàn máy di động |
| xN | tọa độ theo trục x của cơ cấu chấp hành cuối N |
| yN | tọa độ theo trục y của cơ cấu chấp hành cuối N |
| Limin | chiều dài cực tiểu của biến điều khiển Li |
| Limax | chiều dài cực đại của biến điều khiển Li |
| l | chiều dài của hình chữ nhật |
| h | chiều dài của hình chữ nhật |
. 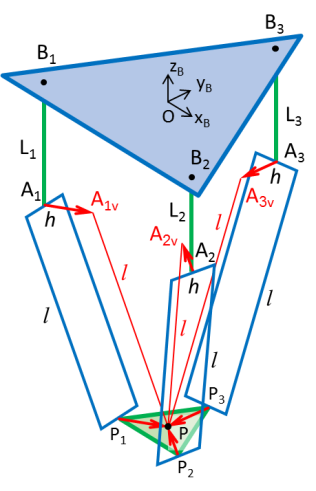
Hình 2.6: Biểu diễn tọa độ các điểm
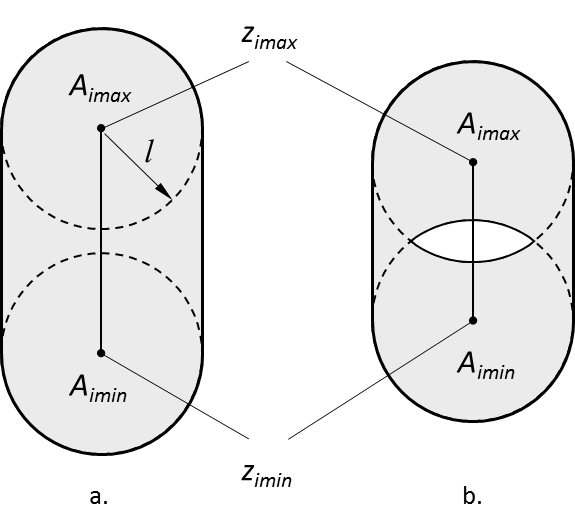
Hình 2.7. Vùng làm việc của mỗi cánh tay
Vùng làm việc của mỗi cánh tay là vùng bao của một hình cầu có tâm trượt trên một đoạn thẳng giới hạn bởi hai điểm và . Vùng bao này được mô tả như sau:
– Nếu , vùng bao gồm có hai hình cầu (, ), (, ) và một hình trụ bán kính chiều cao . Không có vùng trống nào bên trong vùng làm việc.
– Nếu , có một vùng trống bên trong vùng làm việc.
2.4.1. Đặc điểm của vùng làm việc của mỗi cánh tay
2.4.2. Vùng làm việc nội tiếp lớn nhất
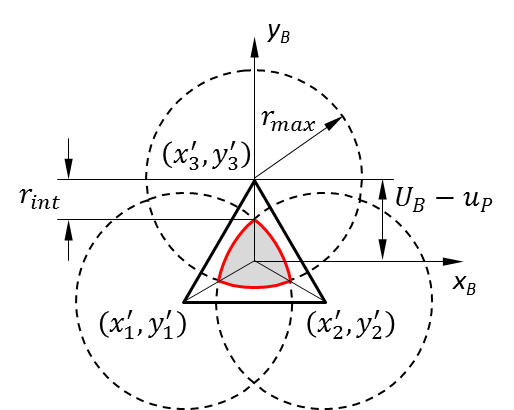
– Khi và , mặt cắt vùng làm việc là giao của ba hình tròn. Đường bao của mặt cắt vùng làm việc gồm ba cung tròn như ở Hình 2.11a.
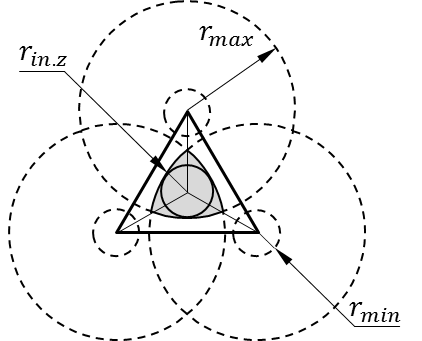
– Khi và , mặt cắt vùng làm việc là giao của ba hình vành khăn. Đường bao của mặt cắt vùng làm việc gồm ba cung tròn như ở Hình 2.11b.
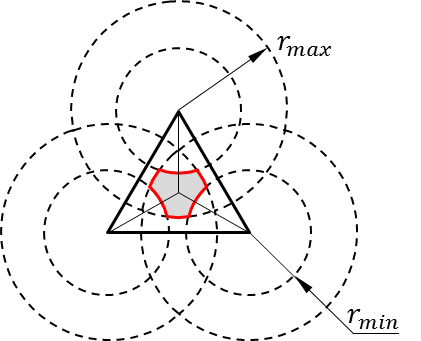
– Khi và , mặt cắt vùng làm việc vẫn là giao của ba hình vành khăn, tuy nhiên đường bao gồm sáu cung tròn như Hình 2.11c.
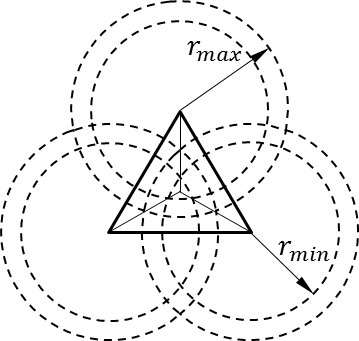
– Khi , giao của ba hình vành khăn là tập rỗng như ở Hình 2.8d.
– Khi , ba hình tròn không có giao điểm.
|
CHẾ TẠO MÔ HÌNH ROBOT SONG SONG KIỂU DELTA
3.1. KẾT CẤU CƠ KHÍ CỦA ROBOT
3.1.1. Thân máy
Đặc điểm cơ khí thân máy như sau:
- Kết cấu đơn giản.
- Độ cứng vững tốt, đảm bảo làm việc không bị rung động.
- Giá thành vừa phải.
- Tính thẩm mỹ cao.
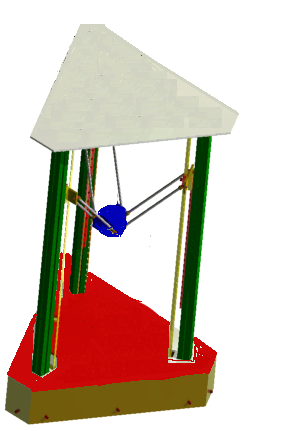
Hình 3.1. Mô hình thiết kế robot song song kiểu delta
3.1.2. Động cơ bước
Yêu cầu: Tải trọng làm việc của robot không cao nên sử dụng 3 động cơ bước với độ phân giải 200 bước/vòng.
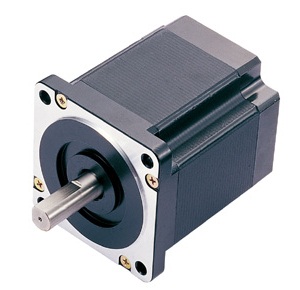
Hình 3.2. Động cơ bước
3.1.3. Đai răng truyền động
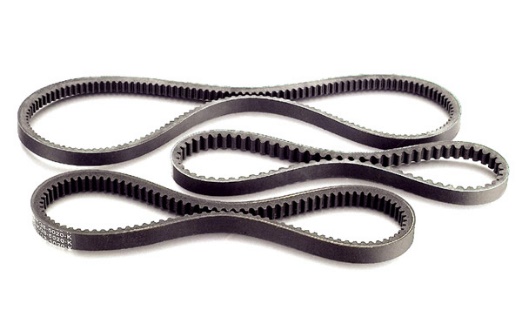
Hình 3.3. Đai răng truyền động
Truyền động đai răng kết hợp được các ưu điểm của truyền động đai và truyền động xích, do đó khả năng tải lớn, làm việc ít trượt (không có trượt hình học), tỷ số truyền lớn, lực căng ban đầu nhỏ, mặt khác ít ồn hơn truyền động xích (khe hở ăn khớp tương đối nhỏ) và không đỏi hỏi bôi trơn.
3.1.4. Các khớp cầu và khớp trượt
Robot delta có 6 khớp cầu và 3 khớp trượt.
Sử dụng 3 thanh trượt để nhận truyền động từ 3 động cơ bước.
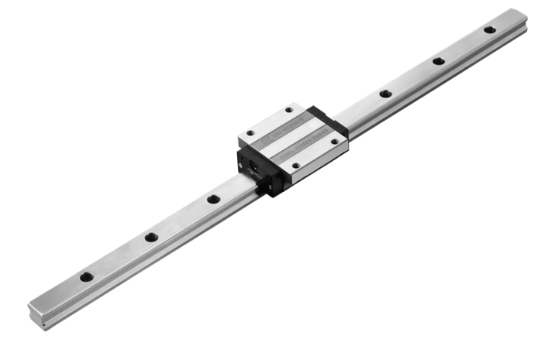
Hình 3.4. Thanh trượt
Để loại trừ ảnh hưởng của sự mài mòn ở các khớp nối, cũng như thuận tiện trong tháo lắp, ta chọn sử dụng các khớp nam châm lòng cầu – bi thép.
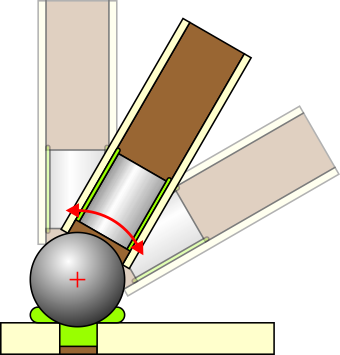
Hình 3.5. Khớp cầu nam châm
3.1.5. Cánh tay robot
Sử dụng các thanh bằng vật liệu các bon, 2 đầu là 2 nam châm để ăn khớp với khớp cầu nam châm.
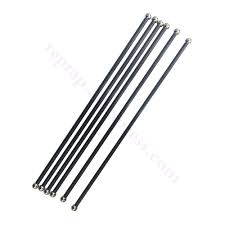
Hình 3.6. Thanh các bon gắn nam châm 2 đầu
3.1.6. Mạch điều khiển Arduino
Sử dụng vi điều khiển (Arduino) để điều khiển cho Robot.
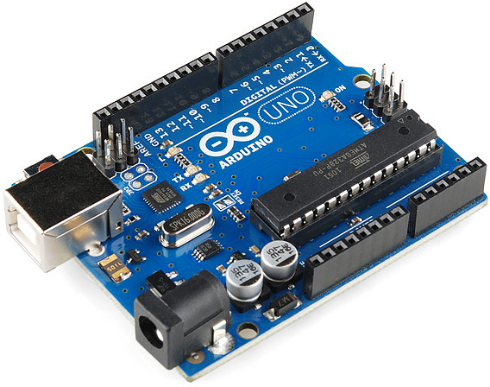
Hình 3.7. Board mạch Arduino 2560
Ưu điểm:
- Tốc độ xử lý nhanh, dễ dàng thay đổi chương trình một cách linh hoạt.
- Dễ dàng kết nối với các thiết bị khác.
- Có thể điều khiển từ xa.
- Kích thước nhỏ gọn.
- Hỗ trợ nhiều ngôn ngữ lập trình.
- Giá thành rẻ, dễ dàng thay thế.
Nhược điểm:
- Không ổn định, dễ bị nhiễu.
- Công suất không cao.
3.1.7. Mạch Ramps 1.4
RAMP 1.4 (Reprap Arduino Mega Pololu Shield) là board mở rộng cắm trên Arduino Mega 2560 và dùng để điều khiển robot delta, các máy in 3D Reaprap (mã nguồn mở Marlin) cũng như các ứng dụng khác.
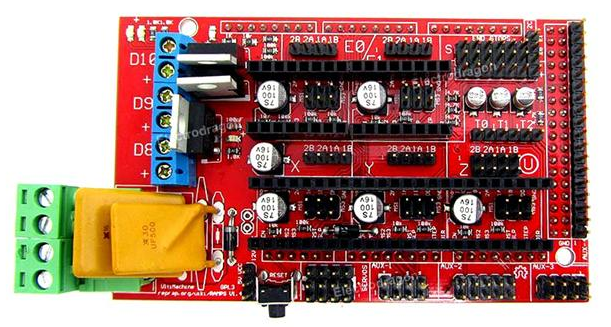
Hình 3.8. Mạch Ramps 1.4
Một số đặc điểm của mạch:
- Có 5 khay cắm mô đun điều khiển động cơ bước A4988.
- Có thể mở rộng cho các phụ kiên điện tử khác
- 3 mạch công suất cho các quạt, các mạch xử lý tín hiệu nhiệt điện trở
- Có thể tích hợp thẻ nhớ.
3.1.8. Mô hình thực tế của robot delta

Hình 3.9. Mô hình thức tế robot song song delta
3.2. MẠCH ĐIỀU KHIỂN VÀ PHẦN MỀM ĐIỀU KHIỂN
3.2.1. Giới thiệu về mạch điều khiển Arduino
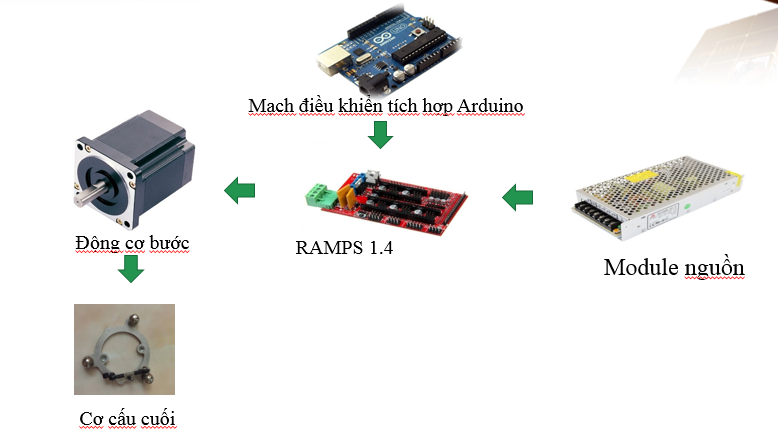
Hình 3.10. Sử dụng Arduino để điều khiển robot delta
3.2.2. Môi trường lập trình bo mạch Arduino
Thiết kế bo mạch nhỏ gọn, trang bị nhiều tính năng thông dụng mang lại nhiều lợi thế cho Arduino. Môi trường lập trình đơn giản dễ sử dụng, ngôn ngữ lập trình Wiring dễ hiểu và dựa trên nền tảng C/C++ rất quen thuộc với người làm kỹ thuật.
3.2.3. Cài đặt và sử dụng phần mềm điều khiển robot song song delta
Repetier Host là giải pháp phần mềm cho robot delta cũng như các máy in 3D, bao gồm các chức năng kiểm tra mô hình 3D, tạo Gcode (slicer), điều khiển và theo dõi máy in khi vận hành.
a. Thiết lập kết nối
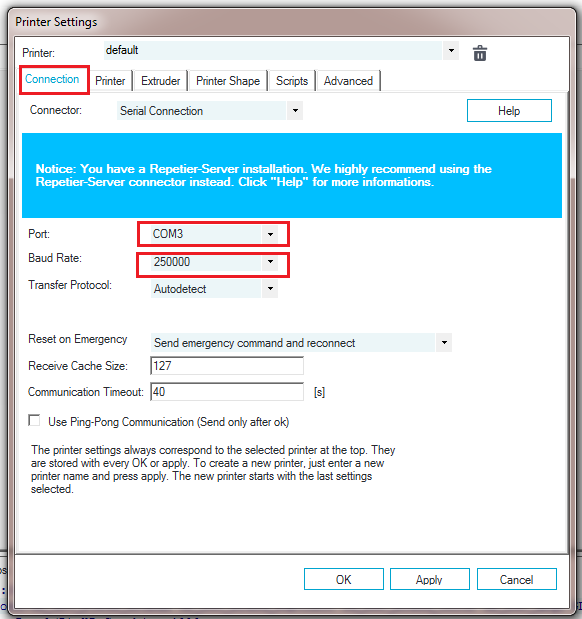
Hình 3.12. Thiết lập kết nối
Port: tên cổng COM kết nối nữa máy tính và mạch điều khiển (Arduino Mega 2560). Để biết máy tính đang kết nối với máy in qua cổng COM nào, vào mục Device Manager của máy tính để xem.
Baud Rate: chọn tốc độ dữ liệu kỹ thuật số được truyền đi.
Các thiết lập khác để mặc định.
- Trong cửa sổ Printer Settings, tại tab Printer Shape thiết lập như hình sau:
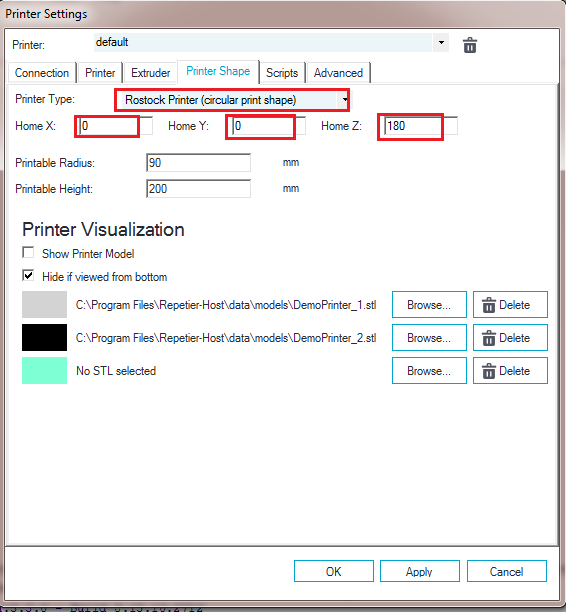
Hình 3.13. Cài đặt kiểu robot delta
Printer type: Chọn kiểu robot delta. Ở đây chọn kiểu phù hợp với mô hình thực tế là kiểu Rostock printer.
Home: Chọn tọa độ gốc của cơ cấu chấp hành. Ở đây chọn tọa độ (0,0, 180).
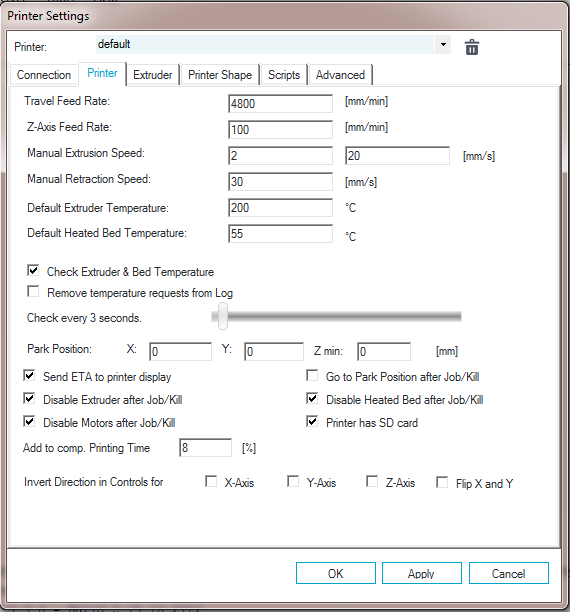
Hình 3.14. Cài đặt các thông số vận hành robot delta
b. Điều khiển vị trí cơ cấu chấp hành robot delta
Tại Tab Control, có thể dùng chuột máy tính kích vào các mũi tên để thay đổi giá trị tọa độ X, Y, Z, hoặc có thể điều khiển tọa độ trực tiếp Điểm – Điểm theo mã lệnh G – Code như sau:
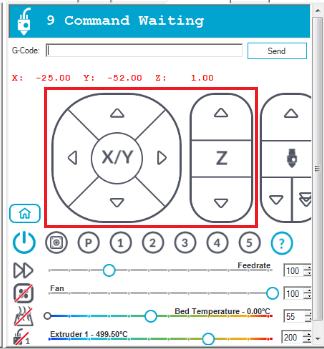
Hình 3.15. Điều khiển tăng/giảm các giá trị X, Y, Z
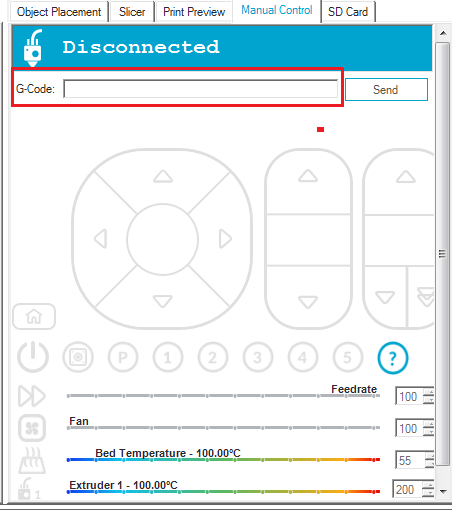
Hình 3.16. Điều khiển Điểm – Điểm bằng cách nhập mã G – Code
CHƯƠNG 4
ĐIỀU KHIỂN ROBOT SONG SONG KIỂU DELTA
4.1. TỔNG QUAN VỀ ĐIỀU KHIỂN CHUYỂN ĐỘNG
4.1.1. Giới thiệu chung
4.1.2. Bài toán điều khiển trong không gian khớp
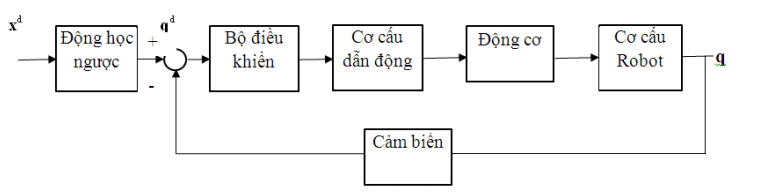
Hình 4.1. Điều khiển trong không gian khớp
4.1.3. Bài toán điều khiển trong không gian thao tác
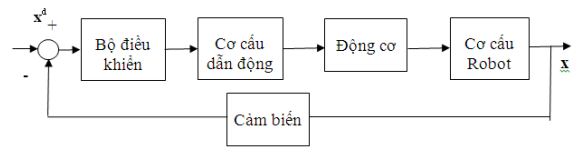
Hình 4.2. Điều khiển trong không gian thao tác
4.2. GIỚI THIỆU CÁC PHƯƠNG PHÁP ĐIỀU KHIỂN
4.2.1. Phương pháp điều khiển momen tính toán PD
4.2.2. Phương pháp điều khiển trượt
Kết luận
Đề tài “Nghiên cứu thiết kế và chế tạo robot song song kiểu delta” đã đạt được một số yêu cầu như mục tiêu nghiên cứu đề ra.
Đề tài nghiên cứu đã đạt được một số kết quả cụ thể sau đây:
- Kết quả bài toán động học và động lực học của robot song song kiểu delta.
- Kết quả nghiên cứu vùng làm việc của robot song song kiểu delta.
- Chế tạo thành công mô hình robot song song delta với độ cứng vững cao, hoạt động ổn định và có tính thẩm mỹ.
- Điều khiển được robot song song delta theo tọa độ cho trước.
Kiến nghị
Robot song song kiểu delta có thể có nhiều ứng dụng như in 3D, phay… tùy vào chức năng của cơ cấu chấp hành. Trong tương lai sẽ tiếp tục nghiên cứu để chế tạo các loại máy này dựa trên mô hình robot delta được cải tiến.
E:\DỮ LIỆU COP CỦA CHỊ YẾN\DAI HOC DA NANG\KY THUAT CO DIEN TU\NGO MINH HIEU


