
Nghiên cứu phương pháp phát hiện, theo vết đối tượng và ứng dụng trong điều khiển đèn tín hiệu giao thông bằng camera quan sát
1. Lý do chọn đề tài
Sự phát triển nhanh chóng của các thiết bị thu nhân ảnh hiện đại như máy ảnh số, máy quay số…, lượng thông tin dưới dạng hình ảnh do con người tiếp nhận và xử lý ngày càng lớn, để lượng thông tin này trở nên có ích hơn con người cần xử lý nó đó là lý do tạo điều kiện cho sự phát triển mạnh mẽ của các kỹ thuật xử lý hình ảnh. Thị giác máy tính là một trong những công nghệ được ứng dụng rộng rãi hiện nay trong nhiều lĩnh vực của đời sống xã hội, ngày nay công nghệ xử lý ảnh đã mang lại những tiến bộ vượt bậc như nhận dạng vân tay, nhận dạng khuôn mặt, nhận dạng đối tượng …v.v. Cùng trong bối cảnh đó, hệ thống camera giám sát giao thông ngày càng được sử dụng một cách rộng rãi với mục đích hỗ trợ các cơ quan chức năng quản lý, người tham gia giao thông trên các trục đường và điểm nút giao thông.
Hiện nay tại TP Đà Nẵng dự án “Nâng cấp hệ thống tín hiệu và điều khiển giao thông TP Đà Nẵng” đã hoàn thành và đi vào hoạt động. Dự án có quy mô gồm Trung tâm điều hành giao thông, lắp đặt mới, nâng cấp hàng trăm nút tín hiệu giao thông, các camera quan sát tại các nút giao thông, lắp đặt hệ thống cáp quang ngầm nối trung tâm điều khiển với các nút tín hiệu giao thông. Hệ thống có những ưu điểm như có thể điều chỉnh vòng quay tín hiệu đèn xanh-vàng- đỏ theo thời gian ngắn, dài hoặc chỉ bật đèn vàng, tùy theo thực tế giao thông trên từng tuyến đường, từng nút giao thông và từng thời điểm trong ngày. Tuy nhiên việc điều khiển đèn phụ thuộc vào thực trạng giao thông trong từng thời điểm.
Với sự tiến bộ vượt bậc của công nghệ xử lý ảnh hiện nay, đặt biệt là những công trình nghiên cứu các công nghệ xử lý ảnh phục vụ lĩnh vực giao thông thông minh ngày càng được chú trọng và ứng dụng nhiều trên thực tế. Do vậy việc kết hợp hệ thống đèn tín hiệu giao thông và hệ thống camera quan sát nhằm ước lượng số lượng các phương tiện tham gia giao thông sẽ giải quyết tốt bài toán điều khiển đèn giao thông một cách thông minh và hiệu quả hiện nay tại Việt Nam và TP. Đà Nẵng.
Xuất phát từ thực tế trên, việc nghiên cứu các phương pháp xử lý video, được sự hướng dẫn của Tiến sĩ Lê Nguyên Bảo và Phạm Anh Phương, tôi đã mạnh dạn tiến hành nghiên cứu đề tài “Nghiên cứu phương pháp phát hiện, theo vết đối tượng và ứng dụng trong điều khiển đèn tín hiệu giao thông bằng camera quan sát”
2. Mục tiêu và nhiệm vụ nghiên cứu
– Mục tiêu nghiên cứu các thuật toán phát hiện, theo vết, phân loại đối tượng chuyển động trong các hình ảnh video.
– Xác định các phương tiện đang chuyển động tại điểm nút hoặc trên đường giao thông qua tín hiệu của camera giám sát từ đó tính toán lưu lượng các đối tượng phương tiện giao thông, làm cơ sở điều kiển đèn tín hiệu giao thông một cách thông minh.
3. Đối tượng và phạm vi nghiên cứu
– Đối tượng nghiên cứu là dữ liệu các đoạn video được quay từ một camera tĩnh ghi lại với chuẩn AVI (Audio Video Interleave) và các phương pháp điểu khiển đèn tín hiệu giao thông.
– Phạm vi nghiên cứu của đề tài liên quan đến lĩnh vực thị giác máy tính và sử dụng bộ công cụ lập trình Embarcadero RAD Studio XE8 tích hợp tiện ích xử lý ảnh VisionLab, VideoLab.
4. Phương pháp nghiên cứu
a. Phương pháp thu thập thông tin
– Thu thập các tài liệu tổng quan về xử lý ảnh, xử lý video.
– Thu thập tài liệu, thông tin về các nội dung liên quan đến đề tài. Tìm hiểu Embarcadero RAD Studio XE8 và thành phần xử lý ảnh VisionLab, VideoLab lập trình xử lý ảnh; Tìm hiểu các phương pháp phát hiện đối tượng chuyển động; Tìm hiểu phương pháp dò vết đối tượng; Tìm hiểu phương pháp phân loại đối tượng; phương pháp điểu kiển đèn tín hiệu giao thông.
– Tìm kiếm các tài liệu trong và ngoài nước, các bài báo và công trình nghiên cứu liên quan, nhất là các công trình mới gần đây.
b. Phương pháp so sánh
– Tổng hợp và đối chiếu giữa những tài liệu thu được để đưa ra một cái nhìn tổng quan nhất giữa các phương pháp cũng như ưu nhược điểm.
c. Phương pháp phân tích
– Phân tích thuật toán, cách thức hoạt động cũng như đặc trưng của mỗi thuật toán.
– Phân tích những điểm cần khắc phục trong tương lai đối với các phương pháp nhằm đạt được kết quả tốt hơn.
d. Phương pháp chuyên gia
– Tham vấn từ các chuyên gia, giáo viên hướng dẫn trong lĩnh vực này nhằm hoàn thiện các nội dung cần nghiên cứu.
e. Phương pháp thực nghiệm
Phân tích và cài đặt thuật toán để phát hiện đối tượng chuyển động và theo vết đối tượng chuyển động từ dữ liệu video, từ đó ước lượng số lượng đối tượng phương tiện nhằm điểu kiển đèn tín hiệu giao thông hợp lý.
5. Dự kiến kết quả
Nắm vững và cài đặt thành công các thuật toán: phát hiện chuyển động bằng phương pháp trừ nền, theo vết đối tượng, trên cơ sở đó xây dựng thành công chương trình tính toán lưu lượng các phương tiện tại các điểm nút giao thông nhằm điều chỉnh tín hiệu đèn giao thông một cách thông minh.
6. Ý nghĩa khoa học và thực tiễn của luận văn
– Ứng dụng công nghệ xử lý ảnh và thị giác máy tính vào thực tế.
– Xác định chính xác lưu lượng phương tiện tại các điểm nút giao thông để điều kiển đèn tín hiệu giao thông.
-Tạo cơ sở nhằm nghiên cứu tiếp trong tương lai.
7. Bố cục của luận văn
Luận văn được tổ chức thành 3 chương
Chương 1: Tổng quan về thị giác máy tính.
Chương 2: Một số phương pháp phát hiện, theo vết các đối tượng chuyển động trong xử lý ảnh.
Chương 3: Xây dựng ứng dụng ước lượng phương tiện tham gia giao thông và kết quả thực nghiệm.
CHƯƠNG 1
TỔNG QUAN VỀ THỊ GIÁC MÁY TÍNH
Thị giác là giác quan con người cũng như hầu hết các loài động vật khác thu thập thông tin nhanh nhất, tinh tế nhất và là kênh thông tin trao đổi tin cậy giúp đưa ra những quyết định kịp thời và nhanh chóng trong hầu hết các hoạt động trong thực tế của con người. Với ý nghĩa vô cùng quan trọng đó, cùng với sự phát triển của khoa học kĩ thuật và ứng dụng của nó trong nhiều lĩnh vực đã được tiến hành rộng rãi, nhất là trong ứng dụng liên quan tới xử lý ảnh.
Thị giác máy tính (Computer Vision – CV) khởi đầu từ thập niên 70, cùng với ngành khoa học không gian với yêu cầu điều khiển từ xa các thiết bị, robot thám hiểm. Sự phát triển không ngừng tốc độ xử lí của máy tính là động lực quan trọng cho thị giác máy tính. Khi sức mạnh máy tính được cải thiện, thị giác máy tính đã trở nên khả thi ứng dụng cho nhiều lĩnh vực.
1.1. Xử lý Ảnh
1.1.1. Khái niệm Xử lý ảnh
1.1.2. Tổng quan về một hệ thống xử lý ảnh
1.1.3. Các vấn đề cơ bản trong xử lý ảnh
– Điểm ảnh (Picture Element)
– Mức xám và ảnh xám:
– Màu sắc và ảnh màu
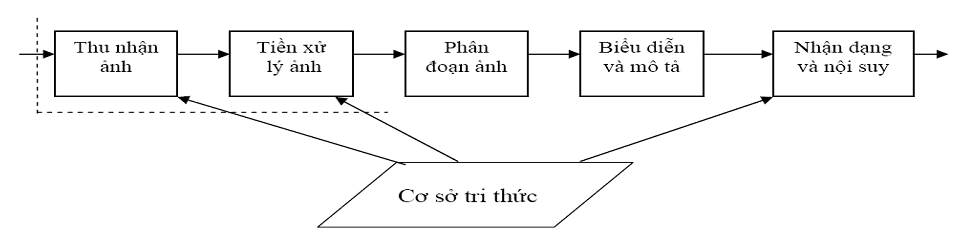
Hình 1.5: Các bước cơ bản trong xử lý ảnh.
Ảnh có thể nhận qua camera màu hoặc đen trắng, Thông thường ảnh nhận qua camera là ảnh tương tự (loại camera ống chuẩn CCIR với tần số 1/25, mỗi ảnh 25 dòng), cũng có loại camera đã số hoá (như loại CCD – Change Coupled Device) là loại photodiot tạo cường độ sáng tại mỗi điểm ảnh.
Camera thường dùng là loại quét dòng; ảnh tạo ra có dạng hai chiều. Chất lượng một ảnh thu nhận được phụ thuộc vào thiết bị thu, vào môi trường (ánh sáng, phong cảnh).
Sau bộ thu nhận, ảnh có thể nhiễu độ tương phản thấp nên cần đưa vào bộ tiền xử lý để nâng cao chất lượng. Chức năng chính của bộ tiền xử lý là lọc nhiễu, nâng độ tương phản để làm ảnh rõ hơn, nét hơn.
Phân vùng ảnh là tách một ảnh đầu vào thành các vùng thành phần để biểu diễn phân tích, nhận dạng ảnh. Ví dụ: để nhận dạng chữ (hoặc mã vạch) trên phong bì thư cho mục đích phân loại bưu phẩm, cần chia các câu, chữ về địa chỉ hoặc tên người thành các từ, các chữ, các số (hoặc các vạch) riêng biệt để nhận dạng. Đây là phần phức tạp khó khăn nhất trong xử lý ảnh và cũng dể gây lỗi, làm mất độ chính xác của ảnh. Kết quả nhận dạng ảnh phụ thuộc rất nhiều vào công đoạn này.
Đầu ra ảnh sau phân đoạn chứa các điểm ảnh của vùng ảnh (ảnh đã phân đoạn) cộng với mã liên kết với các vùng lận cận. Việc biến đổi các số liệu này thành dạng thích hợp là cần thiết cho xử lý tiếp theo bằng máy tính. Việc chọn các tính chất để thể hiện ảnh gọi là trích chọn đặc trưng
(Feature election) gắn với việc tách các đặc tính của ảnh dưới dạng các thông tin định lượng hoặc làm cơ sở để phân biệt lớp đối tượng này với đối tượng khác trong phạm vi ảnh nhận được. Ví dụ: trong nhận dạng ký tự trên phong bì thư, chúng ta miêu tả các đặc trưng của từng ký tự giúp phân biệt ký tự này với ký tự khác.
1.1.3.6. Nhận dạng và nội suy ảnh
Nhận dạng ảnh là quá trình xác định ảnh. Quá trình này thường thu được bằng cách so sánh với mẫu chuẩn đã được học (hoặc lưu) từ trước. Nội suy là phán đoán theo ý nghĩa trên cơ sở nhận dạng. Ví dụ: một loạt chữ số và nét gạch ngang trên phong bì thư có thể được nội suy thành mã điện thoại. Có nhiều cách phân loai ảnh khác nhau về ảnh. Theo lý thuyết về nhận dạng, các mô hình toán học về ảnh được phân theo hai loại nhận dạng ảnh cơ bản:
– Nhận dạng theo tham số.
– Nhận dạng theo cấu trúc.
Một số đối tượng nhận dạng khá phổ biến hiện nay đang được áp dụng trong khoa học và công nghệ là: nhận dạng ký tự (chữ in, chữ viết tay, chữ ký điện tử), nhận dạng văn bản (Text), nhận dạng vân tay, nhận dạng mã vạch, nhận dạng mặt người…
1.1.3.7. Một số kỹ thuật xử lý ảnh
a. Biên của ảnh và các kỹ thuật dò biên
b. Giãn ảnh
c. Co ảnh
1.2. Video
1.2.1. Sơ lược về video
1.2.2. Các định dạng Video
1.2.2.1. Video tương tự
1.2.2.2. Video số.
1.2.2.3. Các chuẩn video số
1.3. Các ứng dụng của thị giác máy tính
1.3.1. Chẩn đoán Y khoa
1.3.2. Giám sát an ninh
1.3.3. Theo dõi giao thông
1.3.4. Robot
1.3.5. Tự động hóa sản xuất
CHƯƠNG 2
CÁC PHƯƠNG PHÁP PHÁT HIỆN, THEO VẾT VÀ
PHÂN LOẠI ĐỐI TƯỢNG
2.1. Giới thiệu
Phát hiện đối tượng trong thị giác máy tính là công việc tìm kiếm các vật thể trong ảnh hoặc trong video, đây là lĩnh vực được nghiên cứu rộng rãi và có nhiều ứng dụng trong cuộc sống hiện nay. Phần lớn các đối tượng được phát hiện qua việc dựa vào những thông tin trong một frame ảnh. Có rất nhiều hướng tiếp cận để giải quyết vấn đề trên, tuy nhiên việc lựa chọn phương pháp áp dụng thì phải dựa vào tình huống cụ thể.
Với trường hợp có ảnh nền không thay đổi thì việc phát hiện đối tượng chuyển động có thể được thực hiện bằng các phương pháp trừ nền. Chi tiết về các giải thuật này sẽ được trình bày ở phần dưới đây và hướng giải quyết thường gặp là xây dựng mô hình nền, sau đó sử dụng mô hình này cùng với frame hiện tại để từ đó rút ra được các foreground chuyển động. Ưu điểm của giải thuật này là đơn giản. Để có thể tiếp cận theo hướng này thì ta cần phải xây dựng được mô hình background.
Một trong những hướng nghiên cứu này là phát hiện các đối tượng tham gia giao thông để phát triển các ứng dụng phục vụ các mục đích quản lý, giám sát… Con người có thể nhận biết các đối tượng là các phương tiện tham gia giao thông một cách dễ dàng trong các ảnh hoặc video dù sự khác nhau là rất đa dạng. Tuy nhiên đối với hệ thống thị giác máy tính thì công việc này vẫn đang còn là thách thức bởi các nguyên nhân chủ yếu là do tính đang dạng của phương tiện giao thông như ô tô, xe máy, người bộ hành…, ảnh hưởng về điều kiện ánh sáng, sự che lấp lẫn nhau của những phương tiện giao thông cũng như người trong đám đông, chất lượng video…
2.2 Một số phương pháp phát hiện đối tượng
2.2.1. Một số kỹ thuật trừ ảnh
2.2.1.1. Kỹ thuật trừ ảnh dựa vào điểm ảnh
2.2.1.2. Trừ ảnh phân khối
2.2.1.3. Phương pháp biểu đồ
2.2.1.4. Phương pháp thống kê
2.2.2. Kỹ thuật trừ nền
Trong những ứng dụng về thị giác máy tính, vấn đề cơ bản thường được đặt ra là làm thế nào để phát hiện được các đối tượng chuyển động trong video (foreground), làm thế nào để biết được đâu là những cảnh vật không thay đổi (background)… Để giải quyết được những vấn đề đã nêu ở trên thì ta dùng phương pháp trừ nền (Background subtraction). Đây là một trong những phương pháp nền tảng nhất trong lĩnh vực thị giác máy tính.
2.2.2.1. Các khái niệm
2.2.2.2. Một số phương pháp trừ nền
Có nhiều giải thuật khác nhau về trừ nền. Các giải thuật này được chia thành hai nhóm phương pháp cơ bản và phương pháp cao cấp. Trong phạm vi của luận văn này, tôi xin sẽ trình bày về những giải thuật trừ nền sau đây:
- Phương pháp cơ bản:
- Frame Differencing
- Running Average
- Running Median
- Phương pháp cao cấp:
- Running Gaussian Average
- Codebook
Ý tưởng chung của các phương pháp trừ nền:
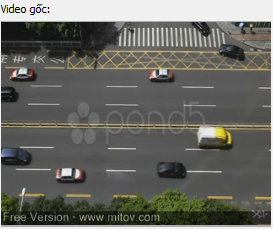
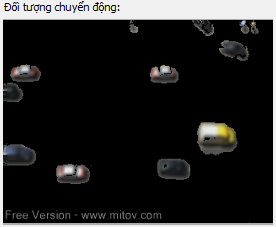
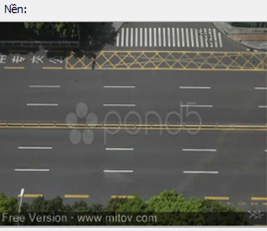
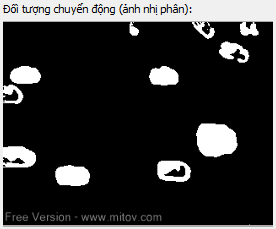
Để phát hiện ra được các đối tượng chuyển động trong video chúng ta phải có được mô hình nền. Mô hình nền này có thể được học qua nhiều frame ảnh. Sau đó ta sẽ dùng mô hình nền này để so sánh với frame ảnh hiện tại và kết quả là ta sẽ nhận biết được đâu là vùng nền, đâu là các đối tượng. Kết quả như hình dưới:
(a) (b)
(c) (d)
Hình 2.6: Ảnh kết quả các giai đoạn trừ nền.
(a). Video gốc; (b). Đối tượng chuyển động; (c). Ảnh Nền;
(d). Đối tượng chuyển động ảnh nhị phân.
Các phương pháp cơ bản
a. Frame Differencing.
b. Running Average
c. Running Median
Các phương pháp cơ bản được đề cập ở trên chỉ chạy tốt đối với trường hợp background tĩnh không chuyển động. Tuy nhiên trong thực tế ta thường bắt gặp những background có sự thay đổi theo thời gian như: cành cây rung trong gió, sự giao động của màn cửa, dao động của sóng nước… Do đó các phương pháp được đề cập dưới đây sẽ khắc phục được vấn đề trên.
d. Running Gaussian Average
e. Codebook
2.3. Phương pháp phân loại đối tượng
2.3.1. Bài toán phân loại đối tượng
2.3.2. Một số vấn đề liên quan đến việc phân loại đối tượng
– Phương pháp dựa trên hình dạng (shape)
– Phương pháp dựa trên sự chuyển động (motion).
2.3.3 .Phương pháp phân loại dựa trên chuyển động
2.3.4. Phương pháp phân loại kết hợp các đặc trưng dựa trên bề ngoài và chuyển động
2.4. Phương pháp theo vết đối tượng
2.4.1. Tổng quan về theo vết đối tượng
Trong các phương pháp theo vết đối tượng được phân loại thành ba nhóm chính dựa trên mô hình đối tượng được sử dụng như:
– Theo vết dựa trên điểm
– Theo vết dựa trên
– Theo vết dựa trên bóng
2.4.2. Chính xác hoá đối tượng tương ứng – Object matching
Cách tiếp cận dựa vào đặc trưng
Cách tiếp cận dựa vào khoảng cách
2.4.3. Dự đoán chuyến động của đối tượng
2.5. Kết luận Chương 2
Trong chương hai, tôi đã tìm hiểu về các phương pháp, giải thuật phát hiện, phân loại, theo vết các đối tượng chuyển động trong hình ảnh video. Những giải thuật này là những công trình nghiên cứu của thế giới. Việc nghiên cứu cơ chế hoạt động của các phương pháp, giải thuật trong chương 2 đã giúp tôi hiểu rõ bản chất của các phương pháp, giải thuật để thực hiện tốt mô phỏng và đánh giá trong chương 3.
CHƯƠNG 3
XÂY DỰNG ỨNG DỤNG ƯỚC LƯỢNG PHƯƠNG TIỆN ĐIỀU KIỂN ĐÈN TÍN HIỆU GIAO THÔNG
3.1. Giới thiệu bài toán
Những năm gần đây hiện trạng hệ thống giao thông công cộng ở nước ta phát triển không đồng bộ dẫn đến sự gia tăng nhanh chóng phương tiện xe, vấn đề ách tắc giao thông ở các tuyến đường chính của các thành phố lớn thường xuyên xảy ra. Bên cạnh đó, hầu hết các hệ thống đèn tín hiệu giao thông ở nước ta hiện nay hoạt động dựa trên nguyên tắc định thời, với chu kỳ tắt mở đèn xanh-đỏ được thiết lập cố định cho cả 2 tuyến đường. Điều này tỏ ra kém hiệu quả khi các phương tiện lưu thông trên hai tuyến đường có sự chênh lệch. Lượng xe trên tuyến đường có lưu lượng cao sẽ tích lũy theo thời gian, là một trong những nguyên nhân cơ bản dẫn đến tắc nghẽn. Điều này không chỉ gây lãng phí về thời gian, nhiên liệu mà còn ảnh hưởng xấu đến sức khỏe, tâm lý người dân và môi trường sinh thái.
Nghiên cứu này hướng tới việc giải pháp thiết kế đèn giao thông thông minh dựa trên công nghệ xử lý ảnh. Hệ thống dùng 2 camera để giám sát 2 tuyến đường của một giao lộ. Tuyến đường nào có lưu lượng xe cao hơn thì chu kỳ đèn xanh tương ứng cho tuyến đường đó sẽ dài hơn tuyến đường còn lại.
Ứng dụng sẽ sử dụng phương pháp xử lí hình ảnh nhằm ước lượng phương tiện giao thông đường bộ cung cấp số liệu đầu vào cho hệ thống điều kiển đèn tín hiệu giao thông một cách có hiệu quả nhất.
3.2. Hệ thống tín hiệu điều khiển giao thông
3.2.1 Cấu trúc hệ thống điều khiển giao thông.
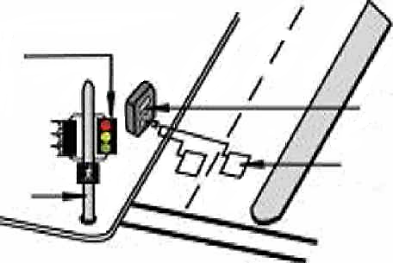
Hình 3.1: Cấu trúc hệ thống đèn điều khiển
3.2.2. Thời lượng tín hiệu giao thông
3.2.3. Một số đánh giá, đề xuất
3.2.3.2. Đề xuất hướng giải quyết các tồn tại
Để điều khiển hệ thống đèn giao thông cho một giao lộ, với chu kỳ đèn tín hiệu tùy thuộc vào tình trạng xe lưu thông trên hai tuyến đường thì cần thiết bổ sung thêm hệ thống quan sát được bởi camera giám sát, kết hợp giải thuật ước lượng lưu lượng xe nhằm cung cấp bổ sung số lưu lượng phương tiện giao thông đầu vào và có thể sử dụng thêm các luật điều khiển mờ được xây dựng để quyết định thời gian của chu kỳ đèn xanh kế tiếp cho tuyến đường tương ứng.
3.3. Phương pháp giải quyết vấn đề phát hiện, theo vết, phân loại phương tiện giao thông:
3.3.1. Tách phần đường.
3.3.2. Loại bỏ nền
3.3.3. Lọc nhiễu và bọt
3.3.4. Tách đường viền
3.3.5. Gán nhãn đường viền
3.3.6. Lần vết, bám phương tiện
3.3.7. Phân loại phương tiện
3.4. Lựa chọn các giải thuật, phương án điều khiển đèn tín hiệu giao thông
Xử lý hình ảnh và nhận diện các phương tiện di chuyển phải giải quyết những vấn đề toán học, giải thuật và lập trình phức tạp. Đã có nhiều bài viết về những vấn đề cụ thể liên quan tới: mô hình hóa khung cảnh (scene modeling), tính toán hình học vật thể (object geometry accounting), xử lý viền ảnh (image contours processing). Có một sự thiếu sót thông tin ở phương pháp và giải thuật sử dụng trong công nghệ quan sát số, có lẽ là do lý do thương mại [5], [3].
Vấn đề quan sát đường bộ (road monitoring) như đã được chọn ở trong nghiên cứu được trình bày dưới dạng một chuỗi những bước xử lí độc lập với mục đích giải quyết được những công việc liên kết logic với nhau. Những bước này nằm trong thứ tự của giải thuật xử lí sau: dòng video được đưa vào máy tính (máy tính cá nhân hoặc loại máy chuyên biệt), máy tính sẽ chuyển video thành chuỗi những hình đơn, phủ làn đường (lanes masking), loại bỏ nền đường (background removal) [12], [11], lọc nhiễu và bọt (noise and blobs filtering), tách đường viền vật thể (object contour extraction), liên kết và đánh nhãn, tính toán tham số đường viền, lần vết, ước lượng phương tiện di chuyển và có thể tính toán tốc độ, tính toán tắc nghẽn và nhận biết biển số xe [17].…
Những bước như trên được rút ra bằng thứ tự của những trạng thái logic. Đầu tiên tất cả những dữ liệu ban đầu được cho dưới dạng chuỗi video, và rồi được xử lí để xác định phương tiện cần quan sát ở từng hình. Những thủ tục (procedures) như phân đoạn (segmentation), lọc và phát hiện đường biên được sắp xếp và sử dụng để xác định đường viền của vật thể trong miền quan sát của từng hình.
Giai đoạn tiếp theo là tìm và đánh dấu một trung tâm điều kiện (conditional center) của phương tiện được thể hiện bởi vùng đường viền của nó, mục đích của việc này là tính toán tốc độ của vật thể và để lần vết nó trong các hình (frames). Giai đoạn thứ ba là gán nhãn cho các đường bao, việc này giúp chúng ta đánh dấu và tính toán số lượng vật thể di chuyển ở trong vùng quan sát, từ đó tính toán ra được sự tắc nghẽn làn đường. Giai đoạn tiếp theo cho ta khả năng phát hiện ra loại phương tiện, bằng cách sử dụng tiêu chuẩn giống nhau cho việc so sánh đường viền của phương tiện: ô tô, xe tải, xe bus [17]…
Giai đoạn cuối ước lượng phương tiện. Ở đây có thể có hai loại dữ liệu được sử dụng trong hệ thống, liên quan tới vị trí của camera thu hình: các cảnh chuyển động có thể được quay từ góc nhìn trên xuống, hoặc được quay từ tầm ngang mặt đường. Trong tình huống đầu tiên dữ liệu phù hợp với việc lần vết phương tiện, ước lượng phương tiện và tính toán tốc độ và trong tình huống cho việc nhận diện biển số.
Trên cơ sở kết quả nghiên cứu, phân tích các tài liệu, phương pháp xử lý bài toán điều kiển giao thông kết hợp kết quả phân tích, xử lý hình ảnh giám sát giao thông tôi xin lựa chọn hướng giải quyết cơ bản đã được thực nghiệm như sau:
– Lược đồ xử lý ảnh, ước lượng phương tiện điều kiển đèn tín hiệu:
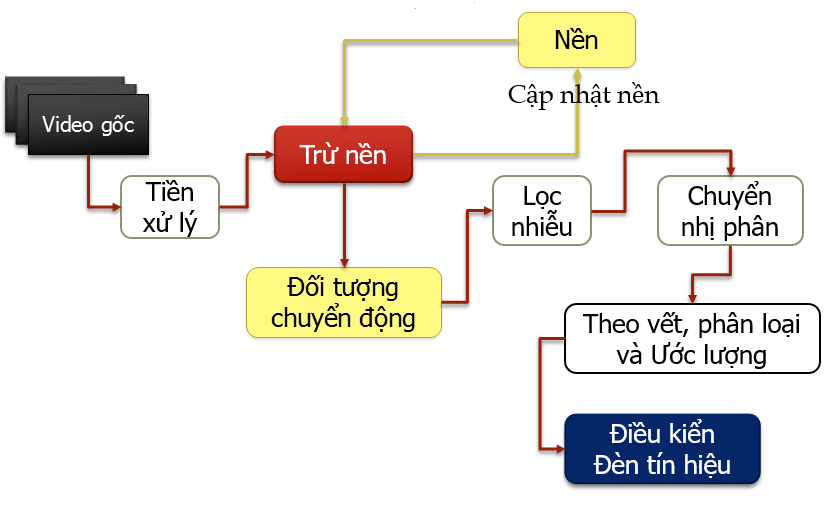
Hình 3.5: Lược đồ mô hình tổng quan
– Lược đồ xử lý phát hiện đối tượng chuyển động:
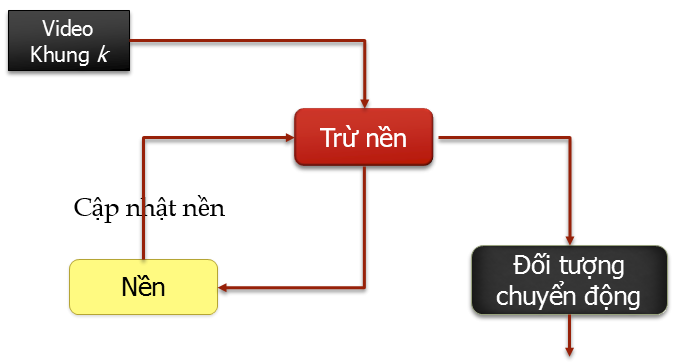
Hình 3.6: Phát hiện chuyển động
3.5. Yêu cầu sử dụng hệ thống thử nghiệm
– Tôi thực hiện các phương pháp đề xuất trên Laptop Dell Inspiron N5010, Intel Core i3-processor, 4G RAM.
– Sử dụng ngôn ngữ lập trình Embarcadero RAD Studio XE8 để viết chương trình thử nghiệm.
– Bộ Công cụ xử lý ảnh VisionLab, VideoLab phiên bản cho Embarcadero RAD Studio XE8 của Boian Mitov năm 2004 – 2014.
– Sử dụng các đoạn video giám sát giao thông, mỗi đoạn chứa khoảng 400 khung hình trở lên, có định dạng kiểu AVI, thời lượng trên 15 giây, độ phân giải 240×320.
3.6. Mô hình giám sát, ước lượng và điều kiển
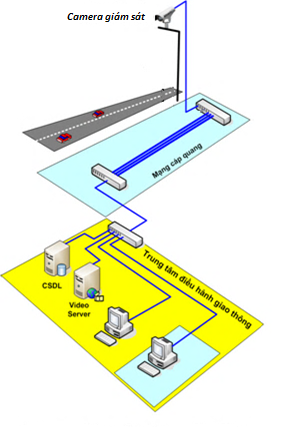
Hình 3.7:Mô hình hệ thống giám sát giao thông bằng camera
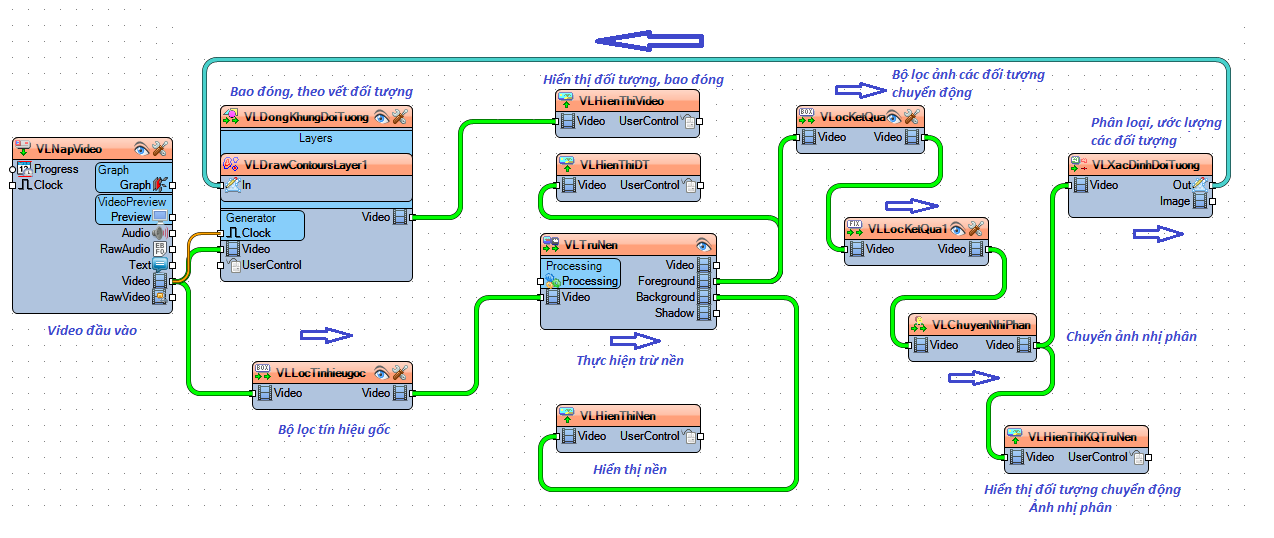
Hình 3.8: Mô hình thực nghiệm hệ thống xử lý ảnh, ước lượng
phương tiện tham gia giao thông
(a) (b)
(c) (d)
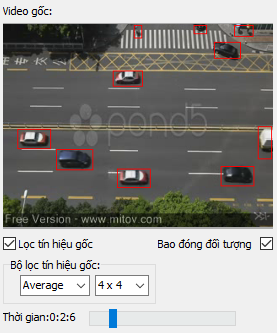
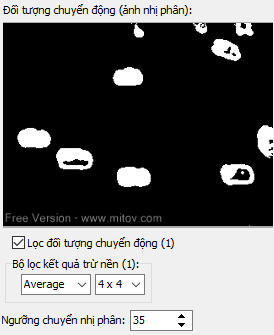
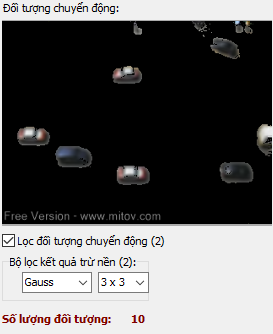
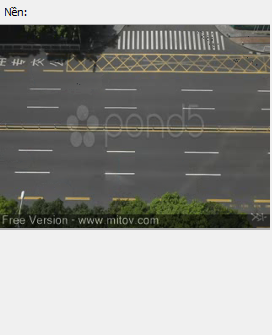
Hình 3.9: Kết quả thực nghiệm với đoạn video 1.
(a). Đối tượng được xác định, bao đóng; (b). Đối tượng di chuyển ảnh nhị phân; (c). Đối tượng di chuyển sau trừ nền; (d). Nền đã trừ phương tiện.
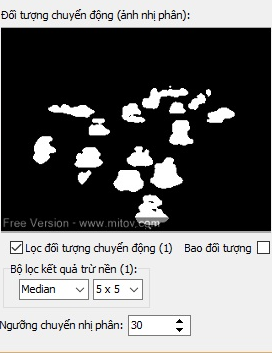
(a) (b)
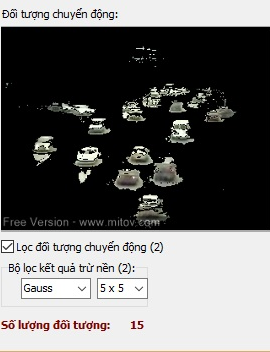
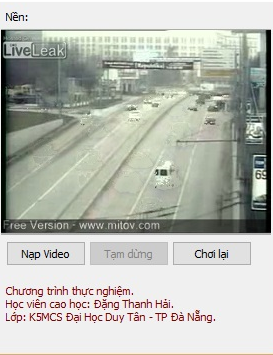
(c) (d)
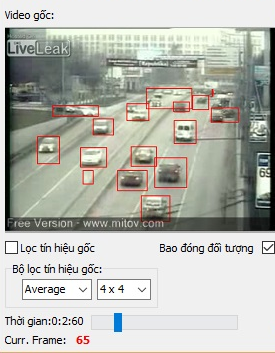
Hình 3.12: Kết quả thực nghiệm với đoạn video 4.
(a). Đối tượng được xác định, bao đóng; (b). Đối tượng di chuyển ảnh nhị phân; (c). Đối tượng di chuyển sau trừ nền; (d). Nền đã trừ phương tiện.
3.8. Kết luận Chương 3
– Ứng dụng ước lượng các phương tiện tham gia giao thông tại các điểm nút giao thông, cho kết quả thu được xác định tương đối chính xác, khoảng hơn 95% số lượng các phương tiện đang chuyển động tại điểm nút giao thông đối với trường hợp điều kiện môi trường ánh sáng tốt và khoảng 70% với điều kiện vào ban đêm, môi trường ánh sáng luôn thay đổi.
– Xác xuất ước lượng thiếu chính sác thường rơi vào các trường hợp:
- Trong giai đoạn học, cập nhật nền chưa chính xác;
- Các phương tiện tham gia giao thông vừa chớm vào khung hình.
- Các nguyên nhân gây nhiễu ảnh không thể khác phục được.
- Khi các phương tiện lưu thông sát gần nhau…
– Với kết quả cho được qua ứng dụng tôi đã xây dựng, có khả năng sử dụng các số liệu này nhằm cung cấp làm dữ liệu đầu vào để điều kiển đèn tín hiệu giao thông một cách linh động và có hiệu quả hơn.
KẾT LUẬN
Các kết quả đạt được
Trong phạm vi luận văn này, tôi đã đạt được một số kết quả như sau:
– Nắm được lý thuyết về ảnh, video và xử lý ảnh, video
– Nắm được tổng quan về các phương pháp và kết quả nghiên cứu các thuật toán phát hiện, theo vết, phân loại đối tượng là phương tiện tại các điểm nút giao thông qua tín hiệu của camera giám sát.
– Lựa chọn giải thuật đối với phương pháp phát hiện theo vết, phân loại đối tượng là phương tiện tham gia giao thông. Hệ thống đầu vào trong bản thử nghiệm này là lấy hình ảnh từ những tập video.
– Kết quả thu được xác định tương đối chính xác số lượng các phương tiện đang chuyển động tại điểm nút giao thông.
– Nắm được các phương pháp điều kiển đèn giao thông một cách thông minh.
Các hạn chế
Bên cạnh những kết quả đạt được, còn có những vấn đề hạn chế, đó là:
– Chưa xây dựng hoàn thiện một hệ thống giám sát, điều kiển đèn tín hiệu giao thông thông minh, tôi mới giải quyết được khâu cốt lõi của hệ thống đó là xử lý hình ảnh giám sát và ước lượng các phương tiện chuyển động.
– Điều kiện quan sát, thiết bị kỹ thuật có ảnh hưởng đến đầu vào bài toán nên những kết quả đạt được vẫn chưa đạt được tốt nhất.
Hướng phát triển
– Thực hiện xử lý ảnh, ước lượng phương tiện giao thông điều kiển đèn tín hiệu theo thời gian thực, do yêu cầu đòi hỏi thiết thực bởi của các nhà quản lý giao thông, xã hội và người sử dụng ngày càng cao.
– Thể thực hiện ở nhiều môi trường, ánh sáng và các nguyên nhân gây nhiễu nhằm tăng cường độ chính sác trong việc ước lượng số lượng tham gia giao thông.
E:\DỮ LIỆU COP CỦA CHỊ YẾN\LUAN VAN DUY TAN\LUAN VAN DUY TAN\DANG THANH HAI\New folder


