
Nghiên cứu xác định tham số trạng thái cầu trong điều kiện dữ liệu đo đạc đầu vào không hoàn chỉnh khi chịu tải trọng động đất
1. Lý do chọn đề tài
Cơ sở hạ tầng là nền móng cho xã hội hiện đại và liên quan trực tiếp đến sự phát triển kinh tế của một quốc gia. Tuy nhiên, các cơ sở hạ tầng xây dựng như: nhà cửa, cầu đường… có thể bị phá hoại do các hiện tượng tự nhiên khắc nghiệt, trong đó có động đất. Việc phát hiện sớm các hư hỏng có thể xảy ra trong kết cấu có thể ngăn ngừa sự phá hoại của kết cấu và phần nào giảm đáng kể chi phí xã hội. Do đó, quan trắc và kiểm tra sức khoẻ cơ sở hạ tầng xây dựng đang trở nên phổ biến ở các quốc gia phát triển.
Hiện nay, nhiều phương pháp kiểm tra sức khỏe kết cấu cầu được phát triển bằng việc sử dụng đặc trưng xung kích làm dữ liệu nền tảng để đánh giá khả năng làm việc của công trình cầu so với trạng thái ban đầu thông qua các tham số trạng thái đặc trưng của kết cấu. Tuy nhiên, vì dữ liệu đo đạc đầu vào không hoàn chỉnh nên việc xác định chính xác các tham số đó khi chịu tải trọng động đất vẫn là một thách thức cần quan tâm. Sự kết hợp biến đổi sóng ngắn liên tục (continuous wavelet transform) với mô hình chuỗi thời gian (time series model) là một trong những phương pháp có thể giải quyết vấn đề này. Vì vậy, học viên chọn đề tài “Nghiên cứu xác định tham số trạng thái cầu trong điều kiện dữ liệu đo đạc đầu vào không hoàn chỉnh khi chịu tải trọng động đất”.
2. Đối tượng nghiên cứu
Kết cấu cầu với điều kiện dữ liệu đo đạc đầu vào không hoàn chỉnh khi chịu tải trọng động đất.
3. Phạm vi nghiên cứu
Xác định tham số trạng thái (modal parameter) từ dữ liệu đo đạc đầu vào không hoàn chỉnh khi chịu tải trọng động đất.
4. Mục tiêu nghiên cứu
a. Mục tiêu tổng quát:
Xác định tham số trạng thái cầu với điều kiện dữ liệu đo đạc đầu vào không hoàn chỉnh.
– Xác định các đặc tính động học của hệ thống tuyến tính bất biến theo thời gian.
– Đề xuất một cách tiếp cận để xác định chính xác các tham số trạng thái cầu từ dữ liệu đo đạc đầu vào không hoàn chỉnh khi chịu tải trọng động đất.
5. Phương pháp nghiên cứu
Phát triển phương pháp xác định chính xác các đặc tính động học của hệ thống tuyến tính bất biến theo thời gian bằng cách sử dụng mô hình chuỗi thời gian và các dữ liệu đã được xác định từ kết quả kiểm tra sức khoẻ của hệ thống kết cấu. So sánh kết quả xác định được với các phương pháp khác để chứng minh tính chính xác và hiệu quả.
Với dữ liệu đo đạc đầu vào và phép đo biến dạng gia tốc không hoàn chỉnh của kết cấu khi động đất xảy ra, nghiên cứu sử dụng phép biến đổi sóng ngắn Cauchy liên tục (CCWT) cùng với hai mô hình chuỗi thời gian, cụ thể là, tự hồi quy biến đổi thời gian trung bình với mô hình kích thích ngoại sinh (AR-TVMA-X) và hồi quy với mô hình kích thích ngoại sinh (ARX) để xác định các tham số trạng thái của kết cấu. Kết quả từ hai phương pháp mô hình chuỗi thời gian khác nhau này được so sánh với nhau để kết luận cách tiếp cận hiệu quả và thích hợp nhất để ước lượng các tham số trạng thái chính xác từ phản ứng động của kết cấu với dữ liệu đo đạc đầu vào và phép đo biến dạng gia tốc không hoàn chỉnh nhằm mục đích thực hiện đánh giá khả năng làm việc hiện tại của kết cấu.
6. Bố cục đề tài
Đề tài nghiên cứu gồm phần mở đầu và 3 chương:
Mở đầu.
Chương 1. Tổng quan về kỹ thuật xác định tham số trạng thái của kết cấu.
Chương 2. Xác định tham số trạng thái bằng cách sử dụng các phép đo đầu vào hoàn chỉnh.
Chương 3. Xác định tham số trạng thái bằng cách sử dụng các phép đo đầu vào không hoàn chỉnh.
Kết luận và kiến nghị.
TỔNG QUAN VỀ KỸ THUẬT XÁC ĐỊNH THAM SỐ TRẠNG THÁI CỦA KẾT CẤU
1.1. Kỹ thuật xác định tham số trạng thái của kết cấu ổn định tuyến tính
Xác định trạng thái đóng một vai trò quan trọng trong nhiều lĩnh vực kỹ thuật vì xác định tham số trạng thái của một kết cấu có thể được áp dụng để kiểm tra tính đúng đắn của mô hình toán học được thiết lập trong giai đoạn thiết kế và để đánh giá phá hoại có thể xảy ra đối với kết cấu trong suốt vòng đời của nó. Phân tích trạng thái bao gồm đo phản ứng động của một kết cấu do các lực kích thích gây ra và xử lý các dữ liệu này để ước tính các tham số trạng thái của nó, đó là tần số dao động riêng, tỷ lệ giảm chấn và dạng dao động.
Nhiều kỹ thuật đã được phát triển để xác định các tham số trạng thái của kết cấu tuyến tính (liner) từ các dữ liệu đo động của nó và có thể được chia thành hai phạm trù dựa trên đặc tính của dữ liệu động. Đó là các kỹ thuật sử dụng dữ liệu rung động từ môi trường xung quanh và dữ liệu động đất.
1.1.1. Kỹ thuật sử dụng dữ liệu rung động xung quanh
Kiểm tra rung động xung quanh là bài kiểm tra động phổ biến nhất trong kỹ thuật xây dựng. Các nguồn đầu vào cho rung động xung quanh của một kết cấu rất nhiều và rất khó để xác định và đo lường. Do đó, đầu vào cho phản ứng động xung quanh của một kết cấu thường được giả định là một quá trình nhiễu “sạch” (white noise process). Huang và Yeh (1988) đã chứng minh bằng toán học rằng các dữ liệu ngẫu nhiên, được thu bằng cách xử lý các phản ứng rung động xung quanh của một kết cấu thông qua kỹ thuật suy giảm ngẫu nhiên (random decrement-RD) (Cole, 1968) tương đương với phản ứng rung động tự do phân rã của kết cấu với một điều kiện ban đầu. Sự tương đương này cũng được tìm thấy giữa ma trận hàm số gia tốc của các phản ứng rung động xung quanh và các phản ứng phân rã tự do. Asmussen và Ibrahim (1976) đã áp dụng kỹ thuật giảm giảm ngẫu nhiên cùng với phương pháp xác định tham số miền thời gian (Ibrahim 1977) để xử lý dữ liệu rung động xung quanh.
Các mô hình chuỗi thời gian khác, ví dụ ARMA, ARX, ARMAX cũng được sử dụng để xác định các tham số trạng thái bằng cách sử dụng các phép đo rung động xung quanh.

1.1.2. Kỹ thuật sử dụng dữ liệu động đất
Tham số kết cấu từ dữ liệu đo đạc đầu vào hoàn chỉnh là khi có dữ liệu tại tất cả vị trí tiếp xúc giữa kết cấu và mặt đất. Ngược lại, dữ liệu đo đạc đầu vào không hoàn chỉnh là khi chỉ có một hoặc một số dữ liệu tại vị trí tiếp xúc giữa kết cấu và mặt đất.
a. Dữ liệu đầu vào hoàn chỉnh
Trong lĩnh vực tần số thời gian, Huang và các cộng sự (2004) đã thực hiện xác định hệ thống các kết cấu từ dữ liệu phản ứng địa chấn thông qua phương pháp gói wavelet. Huang và cộng sự (2005) áp dụng cách tiếp cận dựa trên trên cơ sở wavelet để xác định các tham số trạng thái của kết cấu từ phản ứng địa chấn. Huang và Su (2007) đề xuất một phương pháp kết hợp biến đổi wavelet liên tục với mô hình chuỗi thời gian ARX để ước lượng các tham số mô hình của kết cấu từ các phản ứng địa chấn của nó bằng các wavelet khác nhau (wavelet Shannon, wavelet Meyer, wavelet Morlet và wavelet Haar). Su và Huang (2017) đã sử dụng gói biến đổi wavelet để đo lường phản ứng gia tốc của kết cấu để xây dựng lại mô hình đầu vào ngoại sinh tự hội quy (ARX) trong miền gói wavelet. Các tham số trạng thái của kết cấu được ước tính trực tiếp thông qua các ma trận hệ số xác định của mô hình ARX.
b. Dữ liệu đầu vào không hoàn chỉnh
Hầu hết các phương pháp trước đây coi là một mô hình tính toán tham số để mô tả các trạng thái động lực kết cấu và sau đó phù hợp với các phản ứng kết cấu đo được từ mô hình. Do đó, vấn đề đặt ra cho mô hình vẫn là một thách thức, trong đó để sử dụng biểu đồ tính ổn định đòi hỏi sự can thiệp của chuyên gia và gánh nặng tính toán tốn nhiều thời gian. Gần đây, phương pháp xác định tham số kết cấu trên cơ sở tín hiệu đã được nghiên cứu rộng rãi; các thuật toán phi tham số đề cao tính toán hiệu quả và ứng dụng thực tế. Một số kỹ thuật đã được phát triển trên cơ sở biến đổi wavelet (Staszewski 1997, Kijewski 2003), biến đổi Hilbert-Huang (Yang và cộng sự, 2003) và phân tích tần số thời gian (Nagarajaiah và cộng sự, 2009) để thực hiện hệ thống nghiên cứu xác định.
1.1.3. Xác định phổ gia tốc đầu vào kích thích không ngừng sử dụng chuỗi Fourier
Để mô phỏng sự kích thích động đất không ngừng, các giá trị tĩnh được tạo ra từ một hàm mật độ phổ cụ thể được nhân với hàm thời gian tính toán. Hàm mật độ phổ năng lượng cho chuyển động đất phát triển bởi Kanai (1986), được sửa đổi bởi Clough và Penzien (1991) và tiếp tục được cải tiến bởi Loh và cộng sự (1993) được áp dụng ở đây:
(1.1)
Hàm thời gian được xem xét là:
(1.2)
1.2. Kỹ thuật xác định tham số trạng thái cho kết cấu biến dạng tuyến tính
Biến đổi Wavelet là một công cụ toán học mới và mạnh mẽ được phát triển trong hai thập kỷ qua. Biến đổi Wavelet đã được áp dụng thành công cho toán học, vật lý và kỹ thuật, đặc biệt là trong xử lý tín hiệu. Các hàm wavelet khác nhau (wavelets Harr, wavelets Meyer, wavelets Morlet, wavelets Daubechies, wavelets Cauchy và splashes spline …) và các biến đổi wavelet khác nhau (biến đổi wavelet liên tục, biến đổi wavelet rời rạc, biến đổi wavelet gói, biến đổi wavelet rời rạc, chuyển đổi) đã được đề xuất và áp dụng thành công tại các khu vực khác nhau (Mallat, 1999; Hoang, 2014; Manikandan và Dandapat, 2015; Nourani và cộng sự, 2014; Sun và cộng sự, 2016). Trong hàm wavelet hiện có và biến đổi wavelet, biến đổi wavelet Cauchy liên tục (CCWT) cung cấp một mối quan hệ toán học giữa CCWT và dẫn xuất của nó. Mối quan hệ này rất phù hợp cho phân tích kết cấu tức thời của các hệ thống kết cấu với mô hình TVARX.
PHƯƠNG PHÁP XÁC ĐỊNH THAM SỐ TRẠNG THÁI BẰNG CÁCH SỬ DỤNG CÁC PHÉP ĐO ĐẦU VÀO HOÀN CHỈNH VÀ KHÔNG HOÀN CHỈNH
Trong chương này, một cách tiếp cận mới được trình bày để xác định chính xác các tham số kết cấu từ dữ liệu đo đạc đầu vào hoàn chỉnh và không hoàn chỉnh bằng cách sử dụng biến đổi wavelet Cauchy liên tục (CCWT) cùng với mô hình kích thích ngoại sinh tự hồi quy (ARX) và sử dụng biến đổi wavelet Cauchy liên tục (CCWT) cùng với mô hình xung thích ngoại sinh (AR-TVMA-X).
2.2. Phương trình chuyển động với nhiều kích thích cơ sở
Phương trình chuyển động cho một kết cấu với nhiều kích thích cơ sở và không có ngoại lực bên ngoài là (Chopra 2007):
(2.1)
và là ma trận khối lượng, mà trận giảm chấn và ma trận độ cứng của kết cấu; và là ma trận khối lượng, ma trận giảm chấn và ma trận độ cứng của các bậc tự do của kết cấu tiếp xúc với đất hoặc đá; thể hiện tổng gia tốc, vận tốc và độ dịch chuyển của các bậc tự do của kết cấu mà không tiếp xúc với đất hoặc đá; là gia tốc, vận tốc và sự dịch chuyển cho những tiếp xúc với đất hoặc đá; là lực chống đỡ.
2.3. Ứng dụng phương pháp RUNGE – KUTTA để xác định phản ứng của kết cấu
Như với tất cả các hệ thống động học, khi quan sát vị trí và vận tốc của một đối tượng như các hàm của thời gian. Có nhiều xấp xỉ có thể được thực hiện để có được câu trả lời, một số trong đó là chính xác hơn hẳn. Các kỹ thuật khác nhau được sử dụng để quan sát chuyển động điều hòa đơn giản như một hàm của thời gian.
Công thức RK4 như sau:
(2.2)
(2.3)
(2.4)
(2.5)
(2.6)
Cả hai phương pháp RK2 và RK4 được thực hiện vào mã như các hàm. Phương pháp RK2 và RK4 là các hàm mà người lập trình có thể dễ dàng thay đổi các lực áp dụng cho vấn đề bằng cách hoán đổi một phương trình đơn.
2.4. Biến đổi WAVELET CAUCHY liên tục
Sự biến đổi wavelet liên tục của một hàm trong không gian được định nghĩa là:
(2.7)
Biến đổi biểu thức 2.7, ta có:
(2.8)
Trong đó:
(2.9)
là một hàm wavelet góc. là một hàm cơ bản có được bằng cách nhân và biến đổi hàm góc wavelet, a là tham số tỷ lệ và b là tham số dịch chuyển. Các ký tự * biểu thị các liên hợp phức tạp và , tương ứng là biến đổi Fourier và chức năng liên hợp của .
2.5. Phương pháp tiếp cận CCWT-ARX
Một hệ thống tuyến tính nhiều bậc tự do có thể được biểu diễn dưới dạng các biến trạng thái là:
(2.10)
Trong đó:
M, C và K tương ứng là ma trận khối lượng, ma trân cản nhớt và ma trận độ cứng của hệ thống;
tương ứng là vectơ dịch chuyển và vận tốc của hệ;
là vector lực đầu vào.
Khi các phép đo ứng xử không đầy đủ, nhiễu và sai số mô hình đang được xem xét, phương trình 2.10 có thể được rời rạc và thể hiện dưới dạng một mô hình ARX như sau:
(2.11)
, tương ứng là sự dịch chuyển, vận tốc phản ứng và lực đầu theo thời gian ;
là sai số dư còn lại của ảnh hưởng của nhiễu đo lường, sai số mô hình và các loại nhiễu không đo được;
, là các hệ số ma trận của mô hình chuỗi thời gian;
I và J biểu thị bậc của mô hình ARX.
Đáng chú ý, gia tốc phản ứng thường được đo bằng các phép đo thực. Để thiết lập phương trình 2.11 trong miền thời gian, người ta cần tìm một lược đồ kết hợp tốt để xác định vận tốc chính xác và ứng xử chuyển vị. Nếu CCWT được áp dụng cho phương trình 2.11, các CCWT của vận tốc và ứng xử chuyển vị có thể thu được một cách dễ dàng từ CCWT của gia tốc phản ứng bằng cách sử dụng phương trình 2.11. Hơn nữa, khung tần số cung cấp trong CCWT thiết lập ra một mô hình ARX thích hợp cho các phản ứng trong một dải tần số nhất định.
2.6. Phương pháp tiếp cận CCWT-AR-TVMA-X
Hình 2.1 cho thấy biểu đồ của phương pháp CCWT AR-TVMA-X sẽ được sử dụng để xác định các kết quả của các tham số trạng thái.
Từ các lý thuyết tính toán được xác định ở chương 1 và chương 2, xây dựng sơ đồ khối xác định tham số trạng thái cầu trong điều kiện dữ liệu đo đạc đầu vào không hoàn chỉnh khi chịu tải trọng động đất như hình 2.2.
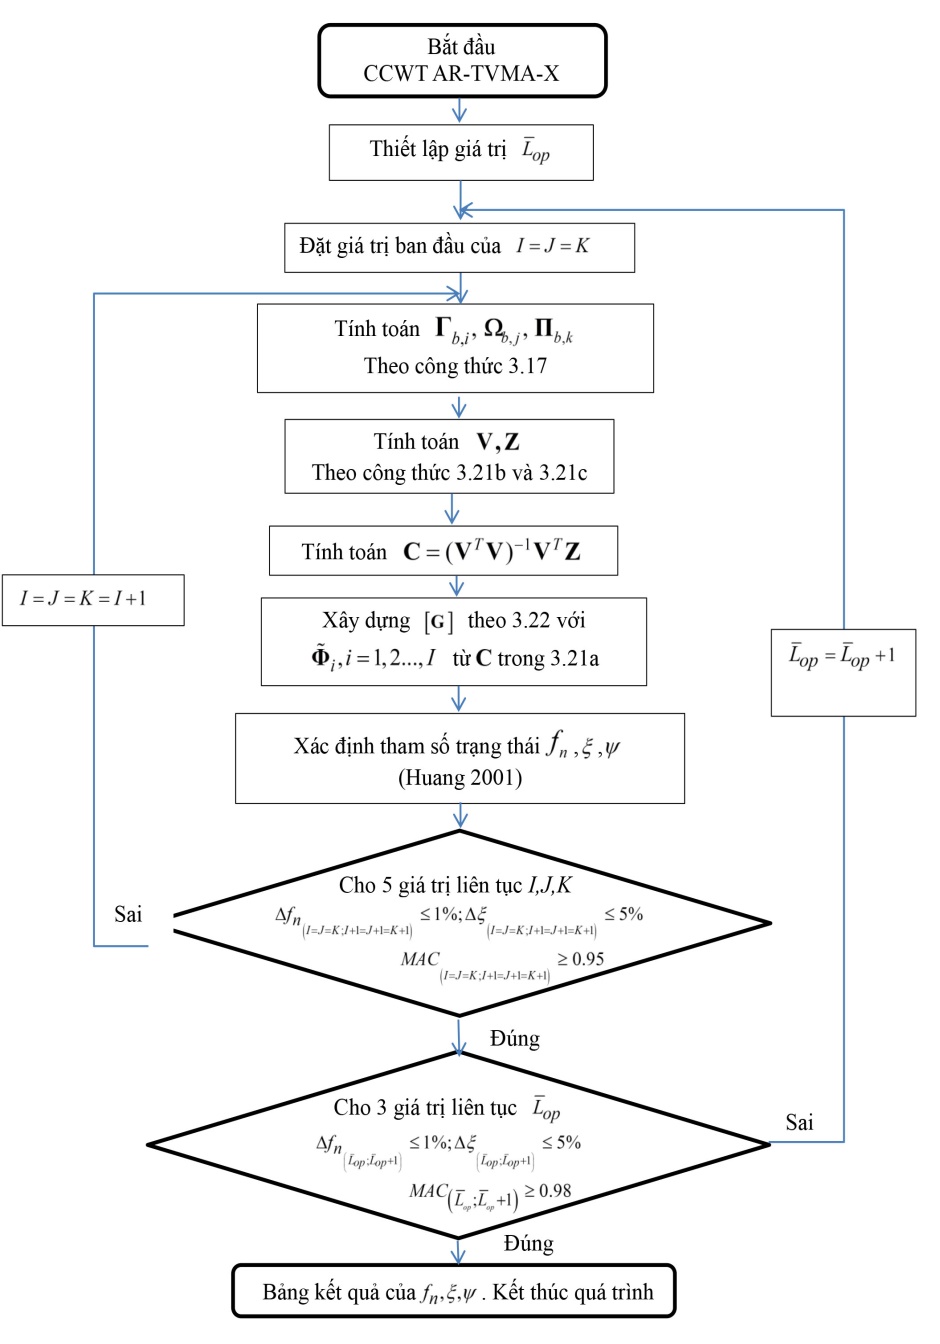
Hình 2.1. Biểu đồ của phương pháp CCWT AR-TVMA-X
Hình 2.2. Sơ đồ khối xác định tham số trạng thái cầu trong điều kiện dữ liệu đo đạc đầu vào không hoàn chỉnh khi chịu tải trọng động đất
XÁC ĐỊNH THAM SỐ KẾT CẤU BẰNG CÁCH SỬ DỤNG CÁC PHÉP ĐO ĐẦU VÀO KHÔNG HOÀN CHỈNH
Từ dữ liệu đầu vào này được kết hợp ứng dụng phương pháp runge-kutta được trình bày ở chương 2 để tạo ra được phản ứng gia tốc tại các vị trí trên kết cấu với các đặc trưng đã được xác định. Từ đó, ứng dụng dụng phép biến đổi sóng ngắn Cauchy liên tục (CCWT) cùng với hai mô hình chuỗi thời gian, cụ thể là, tự hồi quy biến đổi thời gian trung bình với mô hình kích thích ngoại sinh (AR-TVMA-X) và hồi quy với mô hình kích thích ngoại sinh (ARX) để xác định các tham số trạng thái của kết cấu trong điều kiện dữ liệu đo đạc đầu vào không hoàn chỉnh. So sánh kết quả của 2 phương pháp để đề xuất phương pháp xác định tham số trạng thái kết cấu phù hợp.
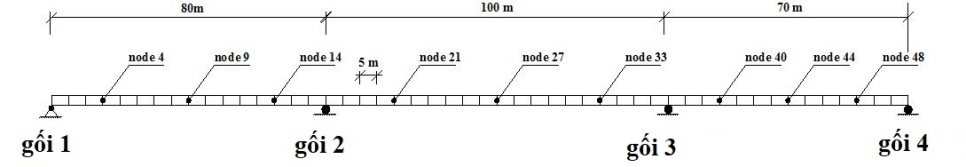
Dầm 3 nhịp với các chiều dài nhịp tương ứng là 80m – 100m – 70m, có mô đun đàn hồi E = 2.75×10¹⁰N/m2, khối lượng trên một đơn vị chiều dài m = 6.000kg/m và moment quán tính I = 0.06m4. Mỗi nhịp của dầm chia thành các phần tử giống nhau với chiều dài 5m.
3.2.2. Xác định phổ gia tốc đầu vào
Sự kích thích đầu vào cố định được tạo ra bằng cách sử dụng chuỗi Fourier với các góc pha ngẫu nhiên của phân bố đồng đều biên độ được xác định từ phương trình 1.1 và hàm thời gian.
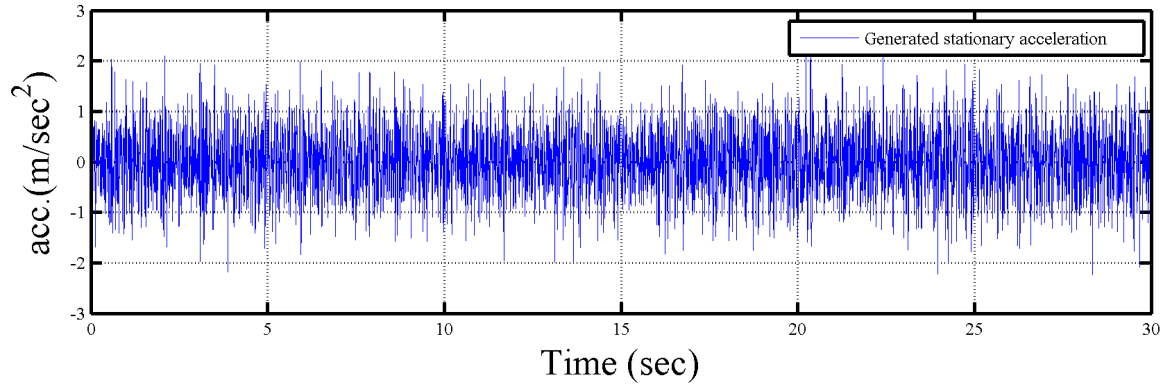
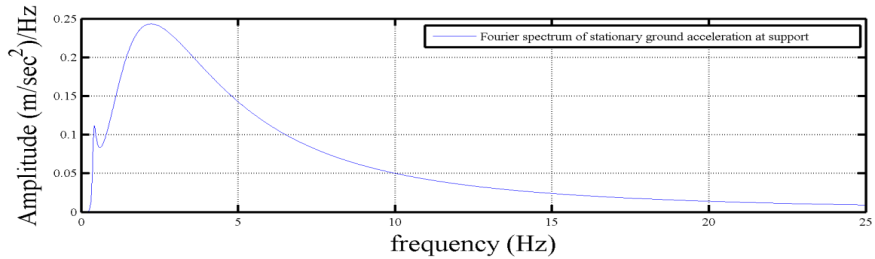
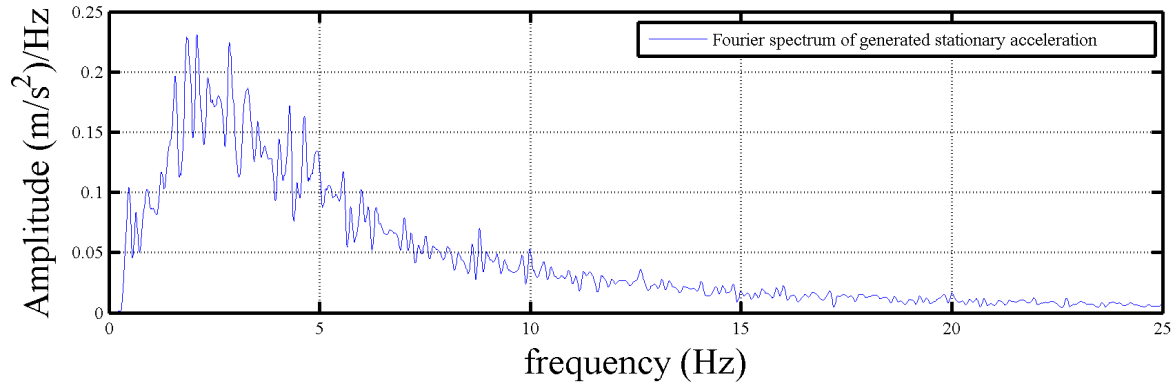
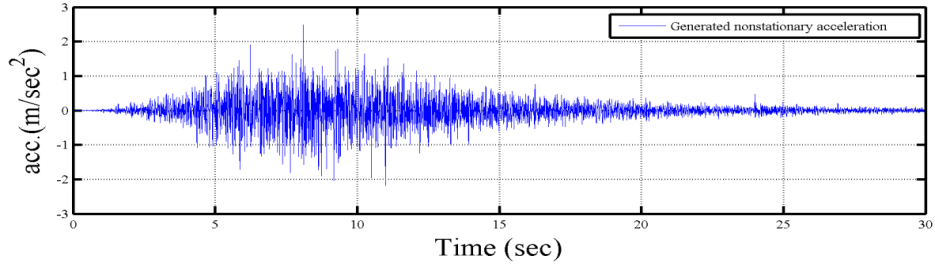
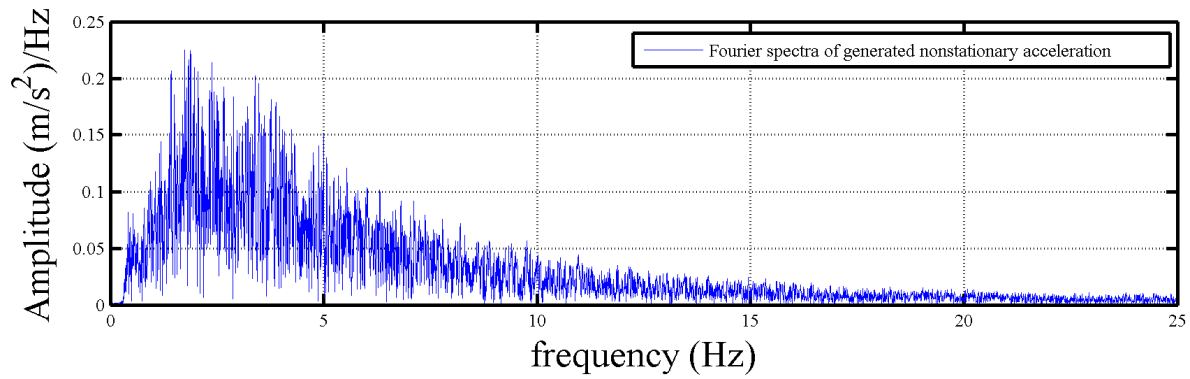
Hình 3.2. Gia tốc xung kích đầu vào ổn định, phổ của gia tốc mặt đất ổn định, phổ Fourier của kích thích đầu vào cố định, gia tốc xung kích đầu vào không ổn định và kiểm tra phổ gia tốc đầu vào không ổn định
3.2.3. Xác định phản ứng gia tốc của kết cấu chịu trải trọng động đất
Đối với kết cấu mô phỏng được xét đến ở mục 3.2.1 và phổ gia tốc đầu vào được xác định ở mục 3.2.2, bằng các phương trình chuyển động phát sinh từ phương pháp phần tử hữu hạn đã được giải quyết bằng phương pháp Runge – Kutta được trình bày ở chương 2 với thời gian = 0.004 giây, và tỷ lệ giảm chấn là 5% xác định được phản ứng gia tốc tại các vị trí trên dầm. Hình 3.3 và 3.4 tương ứng hiển thị lịch sử thời gian kích thích, phản ứng gia tốc mô phỏng theo hướng thẳng đứng và mô tả phổ Fourier tương ứng tại các gối 1 dưới sự kích thích đầu vào độc lập. Các gối 2, 3, 4 và nút 4 (x = 15m), nút 9 (x = 40m), nút 14 (x = 65m), nút 21 (x = 100m), nút 27 (x = 130m), nút 33 (x = 160m), nút 40 (x = 195m), nút 44 (x = 215m) và nút 48 (x = 235m) được thực hiện tương tự.
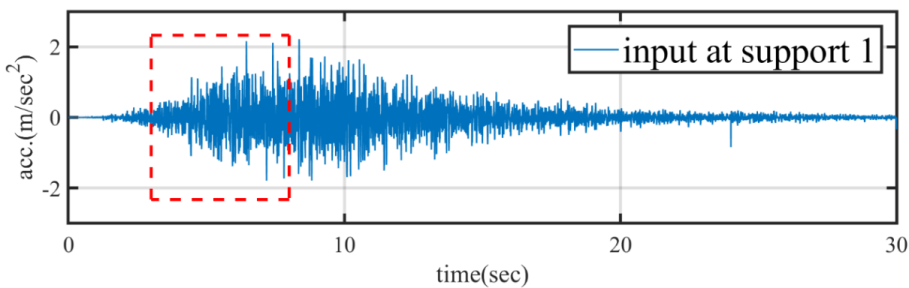
Hình 3.3. Lịch sử thời gian của các kích thích đầu vào độc lập và các phản ứng gia tốc mô phỏng theo hướng thẳng đứng của dầm 3 nhịp tại gối 1
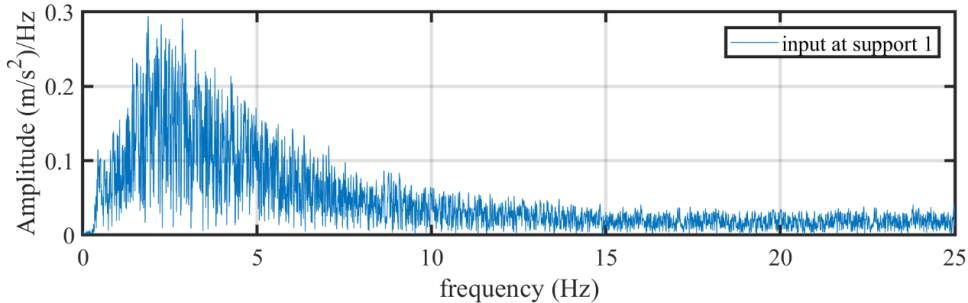
Hình 3.4. Phổ Fourier tương ứng với lịch sử thời gian và các phản ứng gia tốc mô phỏng theo hướng thẳng đứng của dầm 3 nhịp dưới kích thích đầu vào độc lập tại các gối 1
3.2.4. Xác định tham số trạng thái cầu
Với 10% tỷ lệ nhiễu trung bình của tín hiệu nhiễu được thêm ngẫu nhiên và độc lập vào phản ứng và kích thích đầu vào. Những kích thích đầu vào nhiễu và phản ứng tại t = 3-8 giây được sử dụng để xác định các tham số trạng thái của dầm.
Trong các ứng dụng thực tế, cần thiết để tìm các tham số trạng thái chính xác một cách nghiêm ngặt, khi các tham số trạng thái lý thuyết không có sẵn. Bên cạnh tham số wavelet Cauchy n và tỷ lệ a, các tham số (I, J, K) và giá trị có ảnh hưởng mạnh đến độ chính xác của các tham số trạng thái đã xác định.
Từ hình 3.4, người ta có thể tìm thấy các tần số tự nhiên của mười dao động đầu tiên. Khi wavelet Cauchy , có cửa sổ tần số là [4.2327/a, 5.4757/a] như trong hình 3.5, được sử dụng. Biên độ của biến đổi Fourier của wavelet Cauchy với các tham số tỷ lệ khác nhau được thể hiện trong hình 3.6.
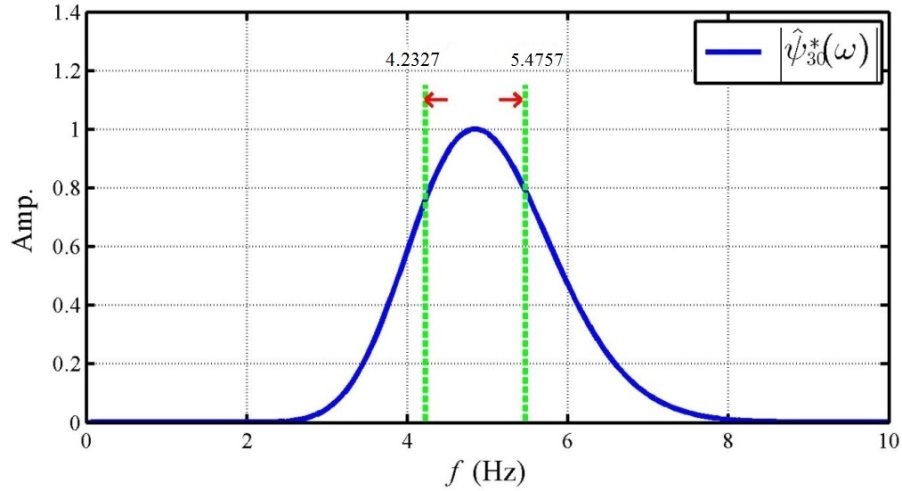
Hình 3.5. Sơ đồ phổ của wavelet Cauchy tương ứng với n = 30
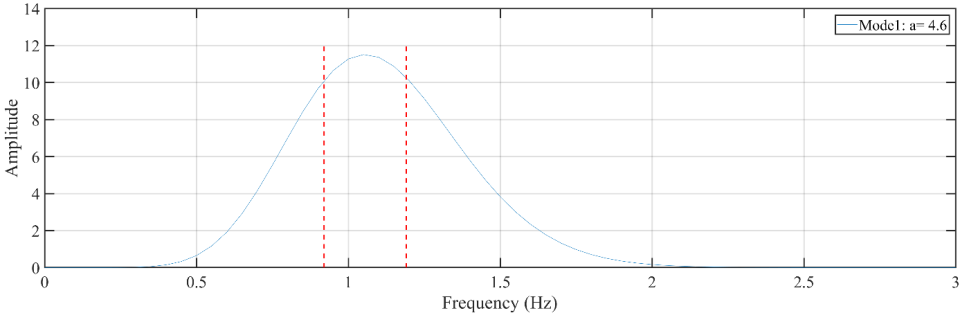
Hình 3.6. Phổ Fourier của wavelets Cauchy với các tham số tỷ lệ a khác nhau
Về mặt lý thuyết, tăng I, J, K, sẽ cho kết quả chính xác và ổn định. Một phương pháp được thực hiện bởi Fassois (2001) đề xuất ban đầu thiết lập I = J = K có thể dẫn đến mô hình phù hợp nhất cho quá trình nhận dạng. Để đơn giản, chúng tôi đặt I = J = K chạy từ 5 đến 40 và chạy từ 3 đến 12 để xác định tham số trạng thái của dầm. Bảng 3.1 đến 3.2 tóm tắt việc xác định các thông số trạng thái tương ứng với mode thứ 1, 5 và 10 thu được bằng cách sử dụng AR-TVMA-X với nhiều I, J, K, để xử lý dữ liệu nhiễu của phản ứng và kích thích cơ bản ở gối 1.
Bảng 3.1. Xác định các thông số trạng thái tương ứng với mode thứ 1 của dầm 3 nhịp với đầu vào đo tại gối 1
| I,J,K | AR-TVMA-X | ARX | |||||||||
| 5 | 6 | 7 | 8 | 9 | 10 | 11 | 12 | Đầu vào không hoàn chỉnh | Đầu vào hoàn chỉnh | ||
| 10 | (Hz) | 1.020 | 1.020 | 1.021 | 1.022 | 1.024 | 1.024 | 1.025 | 1.025 | 1.002 | 1.046 |
| 0.063 | 0.061 | 0.061 | 0.059 | 0.058 | 0.058 | 0.058 | 0.058 | 0.061 | 0.053 | ||
| MAC | 0.904 | 0.912 | 0.927 | 0.942 | 0.942 | 0.939 | 0.940 | 0.940 | 0.884 | 0.949 | |
| 15 | (Hz) | 1.021 | 1.021 | 1.022 | 1.024 | 1.024 | 1.024 | 1.025 | 1.025 | 1.003 | 1.047 |
| 0.063 | 0.060 | 0.059 | 0.057 | 0.057 | 0.056 | 0.056 | 0.056 | 0.059 | 0.052 | ||
| MAC | 0.913 | 0.921 | 0.927 | 0.943 | 0.943 | 0.949 | 0.950 | 0.950 | 0.894 | 0.959 | |
| 20 | (Hz) | 1.022 | 1.023 | 1.024 | 1.025 | 1.026 | 1.026 | 1.027 | 1.027 | 1.004 | 1.048 |
| 0.060 | 0.057 | 0.057 | 0.055 | 0.054 | 0.053 | 0.053 | 0.053 | 0.057 | 0.052 | ||
| MAC | 0.927 | 0.936 | 0.946 | 0.961 | 0.958 | 0.963 | 0.964 | 0.965 | 0.912 | 0.979 | |
| 25 | (Hz) | 1.023 | 1.024 | 1.032 | 1.033 | 1.034 | 1.036 | 1.037 | 1.038 | 1.014 | 1.050 |
| 0.059 | 0.056 | 0.055 | 0.054 | 0.053 | 0.052 | 0.052 | 0.052 | 0.056 | 0.051 | ||
| MAC | 0.939 | 0.948 | 0.956 | 0.962 | 0.968 | 0.976 | 0.977 | 0.977 | 0.923 | 0.990 | |
Bảng 3.2. Các sai số tương đối của các tham số trạng thái đã xác định được đưa ra trong Bảng 3.1
| I,J,K | AR-TVMA-X | ARX | |||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
| 5 | 6 | 7 | 8 | 9 | 10 | 11 | 12 | Đầu vào không hoàn chỉnh | Đầu vào hoàn chỉnh | ||
| 10 | Sai số (%) | -2.94 | -2.97 | -2.82 | -2.71 | -2.57 | -2.58 | -2.48 | -2.47 | -4.70 | -0.51 |
| Sai số (%) | 26.75 | 22.27 | 21.99 | 17.41 | 15.57 | 16.00 | 15.98 | 15.96 | 22.80 | 6.44 | |
| 15 | Sai số (%) | -2.81 | -2.82 | -2.72 | -2.59 | -2.56 | -2.57 | -2.47 | -2.46 | -4.61 | -0.42 |
| Sai số (%) | 25.49 | 19.40 | 18.88 | 14.63 | 13.06 | 11.32 | 11.30 | 11.29 | 18.08 | 4.35 | |
| 20 | Sai số (%) | -2.74 | -2.67 | -2.58 | -2.47 | -2.42 | -2.36 | -2.27 | -2.26 | -4.52 | -0.32 |
| Sai số (%) | 20.67 | 14.04 | 13.33 | 9.69 | 8.50 | 6.94 | 6.92 | 6.91 | 13.54 | 3.32 | |
| 25 | Sai số (%) | -2.67 | -2.57 | -1.85 | -1.72 | -1.64 | -1.39 | -1.29 | -1.28 | -3.55 | -0.12 |
| Sai số (%) | 17.15 | 11.37 | 10.46 | 7.12 | 6.16 | 4.73 | 4.71 | 4.70 | 11.31 | 2.60 | |
Các sai số tương đối của tần số được xác định và tỷ lệ giảm chấn nhỏ hơn 0.33% và 2.89% tương ứng với của MAC lớn hơn 0.97. Sử dụng mô hình ARX để thiết lập mối quan hệ giữa các phản ứng với đầu vào không hoàn chỉnh cho kết quả không hợp lý ngay cả khi thứ tự của nó tăng lên I = J = 35. Sai số tương đối của tần số xác định của mode đầu tiên vẫn cao hơn 3%, và giá trị của MAC chỉ khoảng 0,91 mặc dù sai số tương đối của tỷ lệ giảm chấn xác định là khoảng 10,20%. Độ chính xác của các tham số trạng thái đã xác định của chế độ thứ 10 thậm chí còn nhỏ hơn. Kết quả sai số nhất đến từ mode thứ tám với sai số tương đối của tần số xác định là 5.96%, giá trị của MAC là 0.850, và sai số tương đối của tỷ lệ giảm chấn xác định là 22,82%.
Sử dụng mô hình AR-TVMA-X để xử lý trường hợp các phép đo đầu vào không hoàn chỉnh cải thiện đáng kể độ chính xác của các kết quả đã xác định. Độ chính xác của các kết quả xác định được cải thiện nhiều hơn với sự gia tăng của I, J, K và . Sử dụng I, J và K lớn hơn 25 và lớn hơn 10, sai số tương đối của mười tần số đầu tiên được xác định và tỷ lệ giảm chấn ít hơn 1.9% và 8.96%, tương ứng, và các giá trị của MAC lớn hơn 0.95.
Hình 3.7 mô tả sơ đồ ổn định của tần số xác định trong mười chế độ đầu tiên liên quan đến các bậc của mô hình AR-TVMA-X sử dụng = 9
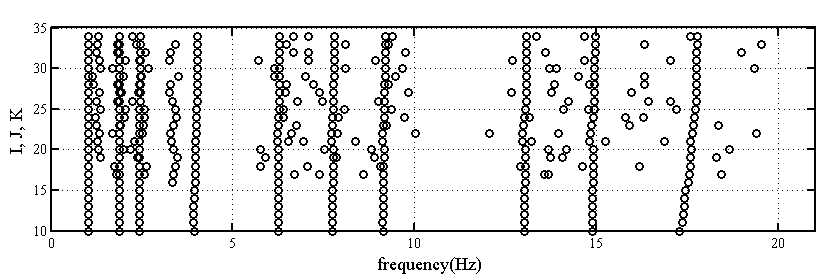
Hình 3.7. Biểu đồ ổn định tần số cho dầm 3 nhịp được xác định bởi phương pháp CCWT AR-TVMA-X với = 9 và giá trị I, J, K khác nhau
Bảng 3.3. Xác định các thông số trạng thái tương ứng với mode thứ 1 của dầm 3 nhịp với đầu vào đo tại gối 1 và gối 4
| I,J,K | AR-TVMA-X | ARX | |||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
| 5 | 6 | 7 | 8 | 9 | 10 | 11 | 12 | Đầu vào không hoàn chỉnh | Đầu vào hoàn chỉnh | ||
| 10 | (Hz) | 1.022 | 1.022 | 1.023 | 1.025 | 1.026 | 1.026 | 1.027 | 1.027 | 1.011 | 1.046 |
| 0.063 | 0.061 | 0.061 | 0.059 | 0.058 | 0.058 | 0.058 | 0.058 | 0.061 | 0.053 | ||
| MAC | 0.908 | 0.915 | 0.930 | 0.946 | 0.946 | 0.942 | 0.943 | 0.944 | 0.892 | 0.949 | |
| 15 | (Hz) | 1.023 | 1.023 | 1.024 | 1.026 | 1.026 | 1.026 | 1.027 | 1.027 | 1.012 | 1.047 |
| 0.063 | 0.060 | 0.059 | 0.057 | 0.056 | 0.056 | 0.056 | 0.056 | 0.059 | 0.052 | ||
| MAC | 0.917 | 0.925 | 0.931 | 0.947 | 0.947 | 0.953 | 0.954 | 0.954 | 0.902 | 0.959 | |
| 20 | (Hz) | 1.024 | 1.025 | 1.026 | 1.027 | 1.028 | 1.028 | 1.029 | 1.029 | 1.013 | 1.048 |
| 0.060 | 0.057 | 0.057 | 0.055 | 0.054 | 0.053 | 0.053 | 0.053 | 0.057 | 0.052 | ||
| MAC | 0.931 | 0.940 | 0.950 | 0.964 | 0.962 | 0.967 | 0.968 | 0.969 | 0.921 | 0.979 | |
| 25 | (Hz) | 1.025 | 1.026 | 1.034 | 1.035 | 1.036 | 1.038 | 1.040 | 1.040 | 1.023 | 1.050 |
| 0.058 | 0.056 | 0.055 | 0.053 | 0.053 | 0.052 | 0.052 | 0.052 | 0.056 | 0.051 | ||
| MAC | 0.943 | 0.952 | 0.959 | 0.965 | 0.972 | 0.980 | 0.981 | 0.981 | 0.931 | 0.990 | |
Bảng 3.4. Các sai số tương đối của các tham số trạng thái đã xác định được đưa ra trong Bảng 3.3
| I,J,K | AR-TVMA-X | ARX | |||||||||
| 5 | 6 | 7 | 8 | 9 | 10 | 11 | 12 | Đầu vào không hoàn chỉnh | Đầu vào hoàn chỉnh | ||
| 10 | Sai số (%) | -2.74 | -2.78 | -2.63 | -2.52 | -2.37 | -2.39 | -2.29 | -2.28 | -3.84 | -0.51 |
| Sai số (%) | 26.50 | 22.02 | 21.74 | 17.18 | 15.34 | 15.77 | 15.74 | 15.73 | 22.64 | 6.44 | |
| 15 | Sai số (%) | -2.62 | -2.63 | -2.53 | -2.40 | -2.36 | -2.37 | -2.27 | -2.26 | -3.75 | -0.42 |
| Sai số (%) | 25.24 | 19.16 | 18.65 | 14.40 | 12.83 | 11.10 | 11.08 | 11.07 | 17.93 | 4.35 | |
| 20 | Sai số (%) | -2.55 | -2.48 | -2.38 | -2.27 | -2.23 | -2.17 | -2.07 | -2.06 | -3.66 | -0.32 |
| Sai số (%) | 20.43 | 13.81 | 13.10 | 9.47 | 8.28 | 6.73 | 6.70 | 6.69 | 13.39 | 3.32 | |
| 25 | Sai số (%) | -2.47 | -2.37 | -1.65 | -1.52 | -1.44 | -1.19 | -1.09 | -1.08 | -2.68 | -0.12 |
| Sai số (%) | 16.92 | 11.14 | 10.24 | 6.90 | 5.95 | 4.52 | 4.50 | 4.49 | 11.17 | 2.60 | |
Bảng 3.5 tóm tắt các thông số trạng thái được xác định của mười mode đầu tiên thu được bằng phương pháp ARX, phương pháp AR-TVMA-X trong trường hợp sử dụng dữ liệu đầu vào chỉ ở gối 1 và sử dụng dữ liệu đầu vào ở gối 1 và 4 của dầm. Bảng 3.6 trình bày các đơn đặt hàng tối đa của các phương pháp khác nhau được sử dụng để thu được kết quả ổn định bằng cách sử dụng các kích thích đầu vào độc lập. Bảng 3.7 cho thấy các sai số tương đối của các kết quả trong Bảng 3.5.
Bảng 3.5. Các tham số trạng thái xác định của dầm 3 nhịp thu được bằng cách sử dụng các phương pháp tiếp cận khác nhau với các phép đo đầu vào không hoàn chỉnh
Bảng 3.6. Các bậc tối đa của các phương pháp khác nhau được sử dụng để có được kết quả ổn định bằng cách sử dụng các phép đo đầu vào độc lập
Lưu ý: “/” có nghĩa là không cần thiết
Bảng 3.7. Các sai số tương đối của các tham số trạng thái đã xác định được nêu trong Bảng 3.12
| Mode | Tham số | Đầu vào tại gối 1 | Đầu vào tại gối 1 và 4 | ARX đầu vào hoàn chỉnh | ||
| ARX | AR- TVMA-X | ARX | AR- TVMA-X | |||
| 1 | Sai số (%) | -3.51 | -1.13 | -2.64 | -0.94 | -0.08 |
| Sai số (%) | 10.20 | 3.63 | 10.06 | 3.42 | 2.18 | |
| 2 | Sai số (%) | -3.57 | -1.22 | -3.38 | -1.00 | -0.10 |
| Sai số (%) | 16.79 | 4.74 | 16.63 | 4.53 | 2.00 | |
| 3 | Sai số (%) | -3.63 | -1.21 | -2.76 | -1.01 | -0.13 |
| Sai số (%) | 17.03 | 4.96 | 16.88 | 4.75 | 2.54 | |
| 4 | Sai số (%) | -3.62 | -1.33 | -2.75 | -1.15 | -0.10 |
| Sai số (%) | -9.80 | -5.60 | -8.18 | -5.51 | 2.43 | |
| 5 | Sai số (%) | -3.57 | -1.29 | -2.71 | -1.11 | -0.09 |
| Sai số (%) | 22.64 | 5.80 | 22.48 | 5.59 | 1.76 | |
Đối với mode đầu tiên, các bậc tối đa sử dụng để có được kết quả ổn định bằng phương pháp ARX, AR-TVMA-X tương ứng là (30,30, /), (29,29,29) với giá trị của (AR-TVMA-X). Các bậc tối đa của phương pháp ARMAX là thứ tự trong giai đoạn cuối cùng của nhiều giai đoạn được sử dụng trong phương pháp này. Sai số tương đối của các thông số trạng thái đã xác định, tương ứng là 3.51%, 1.13% đối với tần số, 10.20%, 3.63% cho tỷ lệ giảm chấn và 0.923, 0.979 đối với MAC.
Kết quả trong Bảng 3.6 đến 3.7 đã chứng minh rằng: trong số hai phương pháp nhận dạng này, AR-TVMAX cho kết quả tốt hơn các tham số trạng thái đã xác định cho 10 mode đầu tiên ngay cả khi chỉ có một kích thích tại gối được đo. AR-TVMA-X có thể được xem là phương pháp được đề xuất phù hợp để xác định hệ thống dầm 3 nhịp trong trường hợp đo đầu vào không hoàn chỉnh.
KẾT LUẬN VÀ KIẾN NGHỊ
1. Kết luận:
– Bằng việc tạo ra xung kích đầu vào bất định, xây dựng phổ Fourier tương ứng với lịch sử thời gian và các phản ứng gia tốc mô phỏng theo hướng thẳng đứng trên kết cấu dầm 3 nhịp mô phỏng khi chịu tải trọng động đất.
– Với dữ liệu đo đạc đầu vào không hoàn chỉnh của kết cấu khi động đất xảy ra, dùng phép biến đổi sóng ngắn Cauchy liên tục (CCWT) cùng với hai mô hình chuỗi thời gian, cụ thể là, tự hồi quy biến đổi thời gian trung bình với mô hình kích thích ngoại sinh (AR-TVMA-X) và hồi quy với mô hình kích thích ngoại sinh (ARX) để xác định các tham số trạng thái của kết cấu trong điều kiện kích thích đầu vào độc lập. Trong hai phương pháp, CCWT AR-TVMA-X cho kết quả chính xác hơn trong việc xác định tham số trạng thái cầu trong điều kiện dữ liệu đo đạc đầu vào không hoàn chỉnh khi chịu tải trọng động đất.
2. Kiến nghị
– Sử dụng phương pháp CCWT AR-TVMA-X và CCWT ARX để xác định tham số trạng thái cầu trong điều kiện dữ liệu đo đạc đầu vào không hoàn chỉnh khi chịu tải trọng động đất xét đến thời gian trể giữa hai gối liền kề.
– Ứng dụng phương pháp xác định tham số trạng thái cầu trong điều kiện dữ liệu đo đạc đầu vào không hoàn chỉnh cho các công trình cầu thực tế.
E:\DỮ LIỆU COP CỦA CHỊ YẾN\DAI HOC DA NANG\CONG TRINH GIAO THONG\LE QUANG SON


