
NGHIÊN CỨU THIẾT KẾ THUẬT TOÁN ĐIỀU KHIỂN TRƯỢT BẬC HAI THÍCH NGHI CHO TAY MÁY ROBOT CÔNG NGHIỆP ỨNG DỤNG MẠNG NƠ RON NHÂN TẠO
Trong Quyết định số 18/2001/QĐ-BKHCNMT ngày 11/6/2001 đã xác định mục tiêu trong “Nghiên cứu khoa học và phát triển công nghệ tự động hóa” là “thiết kế chế tạo các robot làm việc trong điều kiện độc hại và khắc nghiệt của môi trường, chế tạo thử các robot thông minh trong các dây chuyền sản xuất tự động hóa”.
Hiện nay, việc nghiên cứu các giải thuật về điều khiển tay máy robot đã được các nhà khoa học tại Việt Nam tham gia nghiên cứu và có các đề tài trên các diễn đàn và bài báo trong và ngoài nước. Vấn đề này cũng được nghiên cứu trong cấp bậc đại học. Trong các phương pháp điều khiển tay máy robot, phương pháp điều kiển trượt (sliding mode control) được công nhận là một phương pháp điều khiển cho độ chính xác cao, mạnh mẽ và hữu hiệu. Tuy nhiên, với yêu cầu độ chính xác ngày càng cao của các tay máy robot công nghiệp thì cần phải cải tiến thêm để hệ thống có thể thích nghi với các thành phần bất định, các nhiễu loạn nội và ngoại hệ thống, chẳng hạn như kết hợp thêm giải thuật logic mờ (fuzzy), trí tuệ nhân tạo (AI), mạng nơ ron nhân tạo (Neutral Network), v.v.
Trong đề tài này, học viên tập trung nghiên cứu, thiết kế thuật toán điều khiển trượt bậc 2 thích nghi cho tay máy robot công nghiệp ứng dụng mạng nơ ron nhân tạo nhằm tăng độ chính xác, giảm hiện tượng chattering cũng như tăng khả năng thích nghi của hệ thống trong điều kiện làm việc thực tế.
- Mục tiêu tổng quát:
Đề xuất được thuật toán điều khiển trượt bậc 2 thích nghi ứng dụng mạng nơ ron nhân tạo cho tay máy robot công nghiệp nhằm đạt được chất lượng điều khiển cao hơn: bám theo quỹ đạo đặt với sai số nhỏ, giảm hiện tượng chattering và thích nghi với những nhiễu động tác động lên hệ thống.
- Mục tiêu cụ thể:
- Xây dựng được mô hình toán học của đối tượng tay máy robot;
- Đề xuất được phương trình cụ thể của thuật toán điều khiển trượt bậc 2;
- Đề xuất được phương trình cụ thể của luật học lan truyền ngược cho mạng nơ ron nhân tạo;
- Xây dựng mô hình mô phỏng của hệ thống bao gồm cả phần điều khiển và phần cơ khí của tay máy robot trên Matlab.
Đối tượng và phạm vi nghiên cứu:
Xét tay máy robot công nghiệp 2 bậc tự do có các thông số kỹ thuật như trong bảng:
| Thông số | Ký hiệu | Giá trị |
| Độ dài khớp thứ nhất | l1 | 0,5m |
| Độ dài khớp thứ hai | l2 | 0,5m |
| Trọng lượng khớp thứ nhất | m1 | 1kg |
| Trọng lượng khớp thứ hai | m2 | 1kg |
| Gia tốc trọng trường | g | 9,81 (m/s2) |
Phạm vi nghiên cứu đối tượng chỉ thực hiện dựa vào mô phỏng trên Matlab Simulink, Matlab SimMechanics, không thực hiện trên thiết bị thực tế.
Để đơn giản, tác giả chấp nhận momen quán tính của tay máy robot 2 bậc tự do là không đổi và tải trọng không đáng kể so với khối lượng của tay máy robot. Các khâu thiết kế động lực học tác giả lược qua và quỹ đạo đặt của tay máy robot đã biết trước.
- Phương pháp nghiên cứu lý thuyết:
Sau khi phân loại từ các tài liệu đã đọc và dựa trên kiến thức về lý thuyết điều khiển phi tuyến, mô hình toán và mô hình hóa đối tượng, tác giả đưa ra thuật toán điều khiển trượt bậc 2 thích nghi cho tay máy robot công nghiệp ứng dụng mạng nơ ron nhân tạo. Cụ thể sẽ tập trung vào các mảng sau:
- Mô hình động lực học của tay máy robot 2 bậc tự do;
- Thuật toán điều khiển trượt bậc 2 cho tay máy robot công nghiệp;
- Giải thuật lan truyền ngược cho luật học của mạng nơ ron nhân tạo;
- Phân tích kết quả đạt được, so sánh kết quả qua các tiêu chí đánh giá như sai số bám quỹ đạo, hiện tượng chattering, khả năng thích nghi của hệ thống khi tác động nhiễu từ bên ngoài.
- Phương pháp nghiên cứu thực tiễn:
Sau khi hoàn thiện cơ sở lý thuyết, tiến hành mô phỏng đối tượng trên Matlab Simulink và Matlab SimMechanics để kiểm tra và đánh giá kết quả.
Chương 1: Giới thiệu chung
- Tổng quan các phương pháp điều khiển tay máy robot công nghiệp
- Tổng quan về điều khiển trượt cho tay máy robot công nghiệp
Chương 2: Điều khiển trượt bậc cao áp dụng cho tay máy robot công nghiệp
Phương pháp điều khiển trượt bậc 2
- Phương pháp điều khiển trượt bậc 3
Chương 3: Đề xuất thuật toán “điều khiển trượt bậc 2 thích nghi cho tay máy robot công nghiệp ứng dụng mạng nơ ron nhân tạo”
Thuật toán điều khiển trượt bậc 2
- Thuật toán điều khiển trượt bậc 2 siêu xoắn (Super-Twisting)
- Thuật toán điều khiển trượt bậc 2 siêu xoắn (Super-Twisting) ứng dụng nơ ron nhân tạo
Chương 4: Mô phỏng và đánh giá kết quả
Mô phỏng hệ thống điều khiển tay máy robot công nghiệp 2 bậc tự do hoạt động với thuật toán điều khiển trượt truyền thống
- Mô phỏng hệ thống điều khiển tay máy robot công nghiệp 2 bậc tự do hoạt
động với thuật toán điều khiển trượt bậc 2
- Mô phỏng hệ thống điều khiển tay máy robot công nghiệp 2 bậc tự do hoạt động với thuật toán điều khiển trượt bậc 2 siêu xoắn (Super-Twisting)
- Mô phỏng hệ thống điều khiển tay máy robot công nghiệp 2 bậc tự do ứng dụng mạng nơ ron nhân tạo
- So sánh kết quả đạt được tương ứng với từng thuật toán, phân tích và đánh giá
Kết luận, hướng phát triển và kiến nghị
CHƯƠNG 1: GIỚI THIỆU CHUNG
Giới thiệu về lịch sử hình thành và phát triển của Robot công nghiệp
Tổng quan các phương pháp điều khiển tay máy robot công nghiệp
Điều khiển thích nghi ứng dụng mạng nơ ron nhân tạo

CHƯƠNG 2: ĐIỀU KHIỂN TRƯỢT BẬC CAO ÁP DỤNG CHO TAY MÁY ROBOT CÔNG NGHIỆP
Phương pháp điều khiển trượt bậc 2
Xét mặt trượt được mô tả như sau:
| (2.2) |
Tín hiệu điều khiển u sẽ là:
(2.3)
Trong đó:
- ueq là thành phần tín hiệu giữ x(t) ở lại trên mặt trượt, nghĩa là:
Nếu s(x0,t0) = 0 với x0 = x(t0) thì ueq sẽ phải tạo được:
| khi t ≥ t0 | (2.4) |
- usw là thành phần tín hiệu làm cho x(t) tiến về mặt trượt. Điều kiện trượt như sau:
| (2.5) |
Giả sử hệ (2.1) là hệ rõ và có cấu trúc affine chứa thành phần bất định d(x,u,t), tương đương:
| (2.6) |
Từ điều kiện (2.4) ta có:
| (2.8) |
thỏa tính bị chặn:
Sai lệch giá trị tín hiệu được mô tả là .
Với được mô tả như sau:
| (2.11) |
Với bộ điều khiển relay ta có:
Với k = 1, 2,…, m
Trong đó nên:
| (2.12) |
Trong thực tế, để chế tạo được thiết bị có thể tái tạo được hàm sign(s) như đã mô tả tại (2.12) là không khả thi, thay vào đó sẽ là:
| (2.16) |
nên sẽ không có thành phần trong tín hiệu điều khiển, nghĩa là: .Chính điều này gây ra hiện tượng rung (chattering) trong hệ khi mà tín hiệu điều khiển u phải chuyển đổi dấu giá trị với tần số vô cùng lớn để giữ được x(t) trên mặt trượt s(x,t)=0.
Điều kiện trượt bậc 2 là: (2.18)
Biến đổi (2.18) ta có:
(2.20)
| ⬄ | (2.21) |
Đặt: (2.22)
Ta có:
| (2.23) |
Với các phương pháp điều khiển trượt bậc hai sẽ quát hơn phương pháp điều khiển trượt truyền thống bằng việc tác động trực tiếp lên các đạo hàm thời gian bậc cao hơn của mặt trượt thay vì thay đổi đạo hàm thời gian của mặt trượt tiêu chuẩn. Vì vậy giảm thiểu và tiến đến triệt tiêu hiện tượng chattering.
Phương pháp điều khiển trượt bậc 3
Vấn đề chính khi áp dụng phương pháp điều khiển trượt bậc 3 là yêu cầu cần có các thông số của mặt trượt s phải liền kề với phương pháp đang áp dụng. Nghĩa là nếu áp dụng phương pháp điều khiển trượt bậc 3 thì phải cần các dữ liệu của mặt trượt s bậc 2. Việc có quá nhiều dữ liệu cần tính toán và chỉnh định khi áp dụng cho các phương pháp điều khiển trượt bậc ba khiến việc triển khai trong thực tế gặp khó khăn. Chính vì lý do này, phương pháp điều khiển trượt bậc hai thường được sử dụng rộng rãi nhất.
CHƯƠNG 3: ĐỀ XUẤT THUẬT TOÁN ĐIỀU KHIỂN TRƯỢT BẬC 2 THÍCH NGHI CHO TAY MÁY ROBOT CÔNG NGHIỆP ỨNG DỤNG MẠNG NƠ RON NHÂN TẠO
Thuật toán điều khiển trượt bậc 2
Mô hình động lực học của các máy robot đã được bắt nguồn từ công thức Euler – Lagrange [3]:
(3.1)
Với:
- q: tọa độ tổng quát
- l = K – P: tọa độ Lagrange
- K: động năng
- P: thế năng
Từ mô hình động lực học của các phương trình điều khiển robot được đề cập trong tài liệu [4], phương trình động lực học Euler – Lagrange điều khiển robot n-link được viết thành:
(3.2)
Trong đó:
- : là vector vị trí của các khớp tay máy robot;
- : là vector vận tốc của các khớp tay máy robot;
- : là vector gia tốc của các khớp tay máy robot;
- : là vectơ điều khiển biểu thị momen xoắn;
- : là ma trận quán tính xác định dương, thể hiện đặc tính cơ học của tay máy robot;
- : là ma trận lực hướng tâm và Coriolis của tay máy robot;
- : là ma trận trọng lực của tay máy robot.
Ma trận quán tính xác định dương bị chặn trên và chặn dưới:
(3.3)
Với: và là các hằng số dương; I là ma trận đơn vị.
Xét hệ thống có mô hình toán học dạng không gian trạng thái như sau:
với (3.5)
Đặt :
với (3.6)
Ta có mô hình động lực học bậc 2:
(3.7)
Trong đó bao gồm n hệ thống chỉ có một đầu vào và có thể điều khiển riêng biệt bằng thành phần thứ i của vector . Các biến trạng thái và sẽ được điều khiển đưa về gốc tọa độ bằng tín hiệu điều khiển không liên tục . Khi đó chính là điều khiển trượt bậc 2. Quá trình tìm tương đương với việc giải bài toán :
Xét đạo hàm bậc 2 của hàm trượt :
(3.8)
(3.9)
Vì hệ thống thỏa nên thay thế cho , ta có:
(3.10)
Giả sử chúng ta định nghĩa một mặt trượt như sau:
(3.11)
Với là ma trận đường chéo xác định dương và hệ thống đã được mô tả tại (3.8) sẽ được điều khiển kéo về trên mặt trượt bằng tín hiệu điều khiển không liên tục . Với yêu cầu các điều kiện sau phải cùng được thỏa mãn:
(3.12)
Áp dụng phương pháp thiết kế điều khiển trượt bậc 2 cho tay máy robot, chúng ta xác định tín hiệu điều khiển mô-men và tín hiệu điều khiển phụ như sau:
(3.15)
Thuật toán điều khiển trượt bậc 2 siêu xoắn (Super-Twisting)
Xét phương trình (3.2), bây giờ, coi là vectơ của nhiễu, Fd Rn × n là ma trận hệ số ma sát động và Fs () Rn là vectơ ma sát tĩnh, mô hình động hoàn chỉnh của robot n-link được mô tả bởi (Sciavicco & Siciliano, 2000; Spong & Vidyasagar, 1989)
(3.16)
Với
Trong đó B0(q) là phần đã biết của B(q) và ΔB (q) là phần chưa biết của B(q). Phương trình động học (3.16) trở thành:
(3.17)
Phương trình động lực học (3.5) (3.17) có thể được biểu thị bằng:
(3.18)
Từ phương trình (3.6) (3.18), mô hình động học được viết là:
(3.19)
Trong đó: D(t) = −B0(q)−1 {Fd + Fs () + τd (q,) + ΔB (q) + Δn (q,)}
Bề mặt trượt phi tuyến toàn cục cho hệ thống (3.7) (3.19) có thể được định nghĩa là:
(3.20)
Với (3.21)
Trong đó:
- là lỗi vị trí theo dõi.
- là lỗi vận tốc theo dõi.
- qd là quỹ đạo vị trí mong muốn.
- d là quỹ đạo vận tốc mong muốn.
- G là a vectơ hàng không đổi.
- λ và β là các hệ số dương.
Đặt s (t) = 0, sau đó từ phương trình (3.8) (3.20), chúng ta thu được:
(3.22)
Phương trình (3.22) là nghiệm của phương trình vi phân bậc nhất:
(3.23)
Lấy đạo hàm của phương trình (3.20) trong miền thời gian.
(3.24)
Khi xem xét , người ta có thể thu được từ các phương trình (3.19) và (3.24):
(3.25)
Khi , luật kiểm soát tương đương được viết là:
(3.26)
Giả sử rằng nhiễu loạn hệ thống là không xác định nhưng bị giới hạn, nghĩa là , trong đó Γ là một hằng số dương chưa biết. Ngoài ra, giả sử rằng là giá trị ước tính của Γ được ước tính theo luật thích ứng sau:
(3.27)
Trong đó κ là hằng số dương. Luật kiểm soát phụ trợ là:
(3.28)
Trong đó k là hằng số dương.
Tham số được ước tính từ động lực học của mặt trượt s(t) bằng cách lấy tích phân phương trình (3.27) ta được:
(3.29)
Thay phương trình (3.29) vào phương trình (3.28):
(3.30)
Với: và
Thuật ngữ là một công cụ ước tính nhiễu loạn được coi là một đầu vào điều khiển tích hợp với mục đích loại bỏ lỗi trạng thái ổn định. Để tăng giá trị của κ, luật thích ứng trở nên nhanh hơn và lỗi trạng thái ổn định giảm; Tuy nhiên, xu hướng dao động cũng tăng lên. Luật điều khiển tổng thể có thể được lấy từ các phương trình (3.26) và (3.28) như:
(3.31)
Nếu luật điều khiển (3.31) được thay thế thành Công thức (3.25), người ta sẽ có được:
(3.32)
Để tránh hiện tượng rung động chattering, luật kiểm soát thích ứng (3.31) có thể được biến đổi như sau:
(3.36)
Trong đó sat(.) là hàm bão hòa của độ dày lớp biên δ với δ là số vô hướng.
Do sử dụng hàm bão hòa trong Công thức (3.36), mặt trượt s(t) (3.20) sẽ không hoàn toàn bằng 0 cho mọi trường hợp. Để giải quyết vấn đề này, luật thích ứng có thể được mô tả thành:
(3.37)
Luật điều khiển trượt bậc 2 siêu xoắn có thể được điều chỉnh như sau:
(3.38)
Trong đó là hằng số dương.
Thuật toán điều khiển ứng dụng mạng nơ ron nhân tạo
Cấu trúc mạng neural nhân tạo ứng dụng trong đề tài
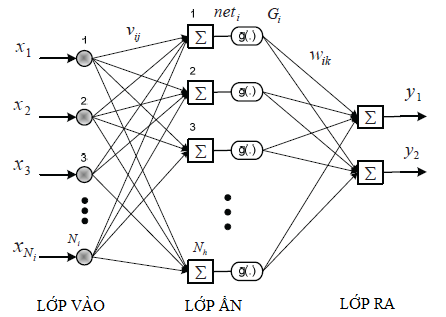 Để cải tiến bộ điều khiển trượt bậc 2 siêu xoắn nói trên, luận văn đề xuất ứng dụng mạng nơ ron (NN) truyền thẳng nhiều lớp để bù cho các thành phần bất định của hệ thống thay vì dùng hàm dấu hay hàm bão hòa.
Hình 3.5: Cấu trúc của mạng nơ ron truyền thẳng ba lớp
Lớp ngõ vào có vector tín hiệu vào xác định như sau:
(3.39)
Trong đó, Ni là số lượng ngõ vào. Lớp ẩn có Nh nơ ron, ma trận trọng số liên kết giữa ngõ vào và lớp ẩn được xác định như sau:
(3.40)
Quan hệ vào-ra của lớp ẩn được xác định như sau:
(3.41)
(3.42)
Trong đó g(.) là hàm truyền (chuyển đổi) của lớp ẩn, được xác định bằng hàm sigmoid đơn cực như sau:
(3.43)
Lớp ngõ ra có ma trận trọng số liên kết với lớp ẩn xác định như sau:
(3.44)
Các ngõ ra của mạng nơ ron được xác định như sau:
(3.45)
Các ngõ ra của mạng nơ ron trên viết lại dưới dạng vector:
(3.46)
Trong đó:
Thiết kế thuật toán điều khiển trượt bậc 2 siêu xoắn thích nghi cho tay máy robot ứng dụng mạng nơ ron truyền thẳng (Feedforward Neural Network)
Ở mục trên chúng ta đã đề xuất thuật toán điều khiển trượt bậc 2 siêu xoắn cho tay máy robot (3.38):
Thuật toán này có thể được cải tiến hơn nữa bằng cách sử dụng mạng neural truyền thẳng ở trên để tăng được độ chính xác điều khiển quỹ đạo và giảm bớt sự hoạt động của các thành phần hàm dấu sgn(s) do các thành phần bất định, nhiễu loạn gây ra.
Phương trình đề xuất của thuật toán điều khiển trượt bậc 2 siêu xoắn thích nghi sử dụng mạng neural nhân tạo như sau:
(3.47)
Gọi ΔUr ∈ R2 là tổng các thành phần bất định của hệ thống. Và ∈ R2 là ngõ ra của mạng nơ ron có cấu trúc như đã trình bày ở phần trước. Tín hiệu UNN sẽ thực hiện việc xấp xỉ và bù online cho thành phần bất định ΔUr. Tuy nhiên, trong thực tế ngõ ra của mạng nơ ron không thể xấp xỉ chính xác giá trị ΔUr, dẫn đến sai số xác lập của hệ thống không thể hội tụ về 0, do đó ta cần phải dùng thêm bộ ước lượng nhằm làm suy giảm các sai lệch.
Trong đó, là mặt trượt bật nhất, được định nghĩa:
(3.48)
Ta chọn ngõ vào của mạng nơ ron là một vector bao gồm các tín hiệu sai lệch và đạo hàm của sai lệch:
(3.49)
Mục tiêu của mạng nơ ron là xấp xỉ giá trị thành phần bất định ΔUr, do đó sẽ tồn tại một sai số nhất định giữa giá trị chính xác (tối ưu) và giá trị ước lượng như sau:
(3.50)
– W* ∈ RNh x 2 và V* ∈ R4 x Nh là các giá trị tối ưu của các ma trận trọng số W và V trong mạng nơ ron;
– là giá trị ước lượng của các ma trận trọng số tối ưu (W* và V*);
– ε ∈ R2 : là sai số tái cấu trúc do thiếu số lượng nơ ron trong lớp ẩn.
Để đơn giản, phương trình (3.50) được viết lại như sau:
(3.51)
Trong đó, các ký hiệu được định nghĩa như sau:
Khai triển Taylor mở rộng cho với mỗi giá trị x cho trước như sau:
(3.52)
Trong đó:
là vector tổng các thành phần bậc cao, được giả định là bị chặn.
Thay (3.52) vào phương trình sai lệch xấp xỉ (3.51), ta được:
(3.52)
Trong đó: (3.53)
Từ đây, ta sẽ thiết kế thêm bộ ước lượng sai số fest để ước lượng và bù cho vector sai lệch δ ∈ R2 của mạng nơ ron.
Giải thuật học của mạng nơ ron và cấu trúc của bộ ước lượng sai số được chọn như sau:
(3.54)
(3.55)
(3.56)
(3.57)
CHƯƠNG 4: MÔ PHỎNG VÀ ĐÁNH GIÁ KẾT QUẢ
Mô phỏng hệ thống điều khiển tay máy robot công nghiệp 2 bậc tự do ứng dụng thuật toán điều khiển trượt truyền thống
Mô phỏng hệ thống điều khiển tay máy robot công nghiệp 2 bậc tự do hoạt động với thuật toán điều khiển trượt bậc 2
Mô phỏng hệ thống điều khiển tay máy robot công nghiệp 2 bậc tự do hoạt động với thuật toán điều khiển trượt bậc 2 siêu xoắn (super-twisting)
Mô phỏng hệ thống điều khiển tay máy robot công nghiệp 2 bậc tự do ứng dụng thuật toán điều khiển mạng nơ ron nhân tạo
So sánh kết quả đạt được tương ứng với từng thuật toán, phân tích và đánh giá
So sánh kết quả của thuật toán điều khiển trượt truyền thống và thuật toán điều khiển trượt bậc 2:
Hình 4.51: Phóng to so sánh sai số góc quay khớp 1 của tay máy robot
Hình 4.53: Phóng to sai số góc quay khớp 2 của tay máy robot
Hình 4.59: Phóng to so sánh góc quay khớp 1 của tay máy robot
Hình 4.61: Phóng to so sánh góc quay khớp 2 của tay máy robot
So sánh kết quả thuật toán điều khiển trượt bậc 2 và thuật toán điều khiển trượt bậc 2 siêu xoắn (super-twisting):
Hình 4.63a: Phóng to so sánh sai số góc quay tại khớp 1 của tay máy robot
Hình 4.65a: Phóng to so sánh sai số góc quay tại khớp 2 của tay máy robot
Hình 4.71a: Phóng to so sánh góc quay tại khớp 1 của tay máy robot
Hình 4.73a: Phóng to so sánh góc quay tại khớp 2 của tay máy robot
So sánh kết quả thuật toán điều khiển trượt bậc 2 siêu xoắn (super-twisting) và thuật toán điều khiển ứng dụng mạng nơ ron nhân tạo:
Hình 4.75a: Phóng to so sánh sai số góc quay khớp 1 của tay máy robot
Hình 4.75b: Phóng to so sánh sai số góc quay khớp 1 của tay máy robot
Hình 4.77a: Phóng to so sánh sai số góc quay khớp 2 của tay máy robot
Hình 4.77b: Phóng to so sánh sai số góc quay khớp 2 của tay máy robot
Hình 4.83a: Phóng to so sánh góc quay khớp 1 của tay máy robot
Hình 4.83b: Phóng to so sánh góc quay khớp 1 của tay máy robot
Hình 4.85a: Phóng to so sánh góc quay khớp 2 của tay máy robot
Hình 4.85b: Phóng to so sánh góc quay khớp 2 của tay máy robot
Bảng so sánh kết quả giữa các thuật toán điều khiển
Thuật toán
| Kết quả | Thời gian xác lập (giây) | Sai số góc quay (%) | Khả năng bám quỹ đạo mong muốn (%) |
| Điều khiển trượt truyền thống | 0,4 – 1,5 | 100 | 100 |
| Điều khiển trượt bậc 2 | 0,4 – 0,8 | 80 | 130 |
| Điều khiển trượt bậc 2 siêu xoắn | 0,4 – 0,7 | 74 | 136 |
| Điều khiển trượt ứng dụng mạng nơ ron nhân tạo | 0,4 – 0,43 | 71 | 138 |
KẾT LUẬN VÀ KIẾN NGHỊ
Qua những phân tích trên ta có thể kết luận rằng thuật toán điều khiển trượt bậc 2 siêu xoắn thích nghi ứng dụng mạng nơ ron nhân tạo đã cải thiện và nâng cao các đặc tính tốt của thuật toán điều khiển trượt bậc 2 siêu xoắn (super-twisting). Điều này thể hiện rõ qua sai số góc quay tại các khớp quay của tay máy robot, tín hiệu điều khiển đạt trạng thái bão hòa nhanh hơn, ít bị hiện tượng chattering. Khi nhìn vào đồ thị so sánh kết quả 2 thuật toán này với quỹ đạo điều khiển mong muốn có thể thấy thuật toán điều khiển trượt bậc 2 siêu xoắn thích nghi có kết quả là thời gian đối tượng bám quỹ đạo là tương đương nhưng quỹ đạo của đối tượng điều khiển bám sát quỹ đạo mong muốn. Đây là những cải tiến so với thuật toán điều khiển trượt bậc 2 siêu xoắn (super-twisting).
Từ những kết quả đạt được sau khi nghiên cứu thiết kế thành công thuật toán điều khiển trượt bậc 2 thích nghi cho tay máy robot công nghiệp ứng dụng mạng nơ ron nhân tạo, học viên đề xuất cần nghiên cứu thêm để áp dụng thuật toán này vào trong thực tế, góp phần thúc đẩy sự phát triển nền công nghiệp công nghệ cao của Việt Nam.
E:\DỮ LIỆU COP CỦA CHỊ YẾN\DAI HOC DA NANG\TU DONG HOA\PHAN QUOC VIET\TOM TAT


