
NGHIÊN CỨU THIẾT KẾ BỘ ĐIỀU KHIỂN GIỮ CÂN BẰNG CHO CON LẮC BÁNH XE QUÁN TÍNH
Giữ thăng bằng, ổn định vị trí thăng bằng của robot khi có tác động của môi trường bên ngoài là bài toán rất quan trọng khi xây dựng hệ thống điều khiển cho robot và các thiết bị di động như: xe tự cần hai bánh, thiết bị bay, robot cá, thiết bị tự hành dưới nước, robot hình người…Các thiết bị này chịu tác động lớn từ môi trường ngoài. Do đó, việc nghiên cứu bộ điều khiển để giữ ổn định cho mô hình con lắc bánh xe quán tính có một ý nghĩa quan trọng trong việc phát triển các thiết bị tự động đã nên ở trên.
Con lắc bánh xe quán tính là một mô hình nghiên cứu hay, và đã thu hút được nhiều nhà nghiên cứu để thử nghiệm sự hiệu quả của kỹ thuật điều khiển. Con lắc bánh xe quán tính được cấu tạo gồm có một bánh xe có mô men quán tính lớn, được gắn ở đầu cuối của một con lắc. Trục quay của bánh xe này đồng thời cũng là trục của động cơ dẫn động, trục này nằm song song với trục quay ở đầu còn lại của con lắc. Thân con lắc không có nguồn dẫn động bởi động cơ. Hệ thống được điều khiển bởi mô men tạo ra do gia tốc quay của bánh xe quán tính. Bởi vì không có mô men tác động trực tiếp lên phần thân con lắc, nó là một ví dụ của hệ thống dưới tác động, tức là hệ có số tín hiệu điều khiển ít hơn số bậc tự do của hệ.
Từ những lý do trên và qua thực hiện tổng quan các nghiên cứu gần cho thấy, bài toán điều khiển, ổn định cân bằng bánh xe quán tính là bài toàn hay và rất có triển vọng trong các ứng dụng không chỉ trong robot di động trên cạn mà nhiều thiết bị quan trọng khác như AUV, robot cá….
Từ những lý do trên và qua thực hiện tổng quan các nghiên cứu gần đây cho thấy, bài toán điều khiển, ổn định cân bằng bánh xe quán tính là bài toàn hay và rất có triển vọng trong các ứng dụng không chỉ trong robot di động trên cạn mà nhiều thiết bị quan trọng khác như AUV, robot cá… Ðây cũng là bài toán ứng dụng trong xây dựng mô hình học tập môn học điều khiển tự động và kỹ thuật điện khá thú vị.
Nghiên cứu, thiết kế luật điều khiển được bộ điều khiển phi tuyến cho con lắc bánh xe quá tính: bao gồm điều khiển giữ cần bằng, ổn định vị trí con lắc dựa trên mô phỏng toán học. Bộ điều khiển phải có khả năng đưa các sai số về vị trí và vận tốc của con lắc về giá trị không và phải ổn định được theo thời gian.
Nghiên cứu tổng quan về điều khiển con lắc bánh xe quán tính và các ứng dụng của con lắc bánh xe quán tính;
Nghiên cứu mô hình toán học con lắc bánh xe quán tính;
Xây dưng bộ điều khiển ổn định vị trí của phần thân con lắc
Thiết kế, chứng minh ổn định bộ điều khiển phi tuyến ổn định vị trí của con lắc bánh xe quán tính, mà không quan tâm đến vị trí của bánh xe;
Thiết kế, chứng minh ổn định bộ điều khiển đồng thời vị trí con lắc và vị trí của bánh xe quán tính.
Mô phỏng các đáp ứng và đánh giá kiểm tra chất lượng bộ điều khiển.
5. Đối tượng và phạm vi nghiên cứu
Đối tượng nghiên cứu: Mô hình vật lý của các hệ qui về dạng thu gọn con lắc bánh xe quán tính và các ứng dụng thực tế của nó.
Phạm vi nghiên cứu: Nghiên cứu cơ sở lý thuyết về mô hình hóa và thiết kế bộ điều khiển giữ ổn định vị trí của con lắc và đánh giá được các đáp ứng của bộ điều khiển.
Hệ thống hóa lại các nghiên cứu về con lắc bánh xe quán tính và các ứng dụng để từ đó đề xuất được giải thuật điều khiển riêng.
Thực hiện các chứng minh ổn định hệ thống về mặt toán học và trực quan qua các kết quả mô phỏng.
Cấu trúc của luận văn gồm có 5 chương:
Chương 1: Tổng quan về điều khiển con lắc ngược bánh xe quán tính
Trong chương này, tác giả giới thiệu về con lắc ngược bánh xe quán tính; các ứng dụng của bánh xe quán tính trong thực tế; giới thiệu và phân tích một số các nghiên cứu liên quan.
Chương 2: Mô tả toán học con lắc bánh xe quán tính
Trong chương này, tác giả mô hình hóa con lắc bánh xe quán tính và thiết lập các phương trình động học và động lực học bằng 2 phương pháp: phương pháp Newton – Euler và phương pháp Lagrange; trên cơ sở đó đưa ra mô hình đối tượng điều khiển.
Chương 3: Điều khiển con lắc ngược bánh xe quán tính bằng bộ điều khiển PID
Trong chương này tác giả đề xuất mô hình điều khiển ổn định vị trí con lắc ngược bánh xe quán tính bằng bộ điều khiển cổ điển PID; sau khi thiết kế bộ điều khiển, tiến hành mô phỏng bằng Matlab và bàn luận về bộ điều khiển này.
Chương 4: Điều khiển con lắc bánh xe quán tính bằng bộ điều khiển Fuzzy
Một bộ điều khiển Fuzzy để điều khiển lật và ổn định vị trí con lắc bánh xe quán tính được đề xuất trong chương này. Các kết quả nghiên cứu được mô phỏng và bàn luận.
Chương 5: Điều khiển con lắc bánh xe quán tính bằng bộ điều khiển trượt thích nghi
Trong chương này, tác giả đề nghị sử dụng bộ điều khiển trượt thích nghi để điều khiển lật và ổn định con lắc ngược bánh xe quán tính. Các kết quả nghiên cứu được mô phỏng cả trong trường hợp con lắc bánh xe quán tính chịu tác động của nhiễu và các thông số của đối tượng điều khiển bị thay đổi. Kết quả chứng minh bộ điều khiển trượt thích nghi khá phù hợp cho điều khiển con lắc ngược bánh xe quán tính hơn so với các bộ điều khiển đã nghiên cứu.
TỔNG QUAN VỀ ĐIỀU KHIỂN CON LẮC BÁNH XE QUÁN TÍNH
1.1. GIỚI THIỆU CHUNG VỀ CON LẮC BÁNH XE QUÁN TÍNH
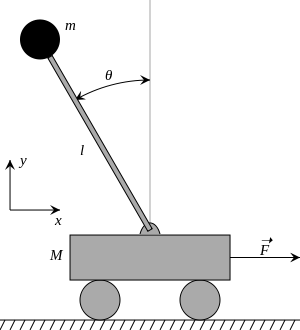
Con lắc ngược là một con lắc có trọng tâm nằm trên đỉnh trục của nó. Nó thường được gắn một điểm còn lại của trục trên một xe có thể di chuyển ngang (Hình 1.1). Hầu hết các ứng dụng đều sử dụng con lắc một bậc tự do bằng cách gắn cực con lắc lên một trục xoay. Trong khi đó, một con lắc bình thường sẽ ổn định nếu được treo xuống, do vậy, con lắc ngược rất không ổn định, do đó cần được chủ động cân bằng để giữ thẳng đứng; điều này có thể thực hiện bằng cách tác động một mô men xoắn tại đỉnh trục bằng cách di chuyển các điểm trục đi ngang, từ đó thay đổi tốc độ quay của trọng tâm gắn trên con lắc từ đó thay đổi mô men xoắn. Con lắc ngược là vấn đề kinh điển trong lý thuyết động lực và lý thuyết điều khiển.
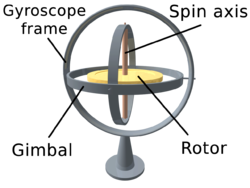
Con quay hồi chuyển là một thiết bị dùng để đo đạc hoặc duy trì phương hướng, dựa trên các nguyên tắc bảo toàn mô men động lượng. Thực chất, con quay cơ học là một bánh xe hay đĩa quay với các trục quay tự do theo mọi hướng. Phương hướng này thay đổi nhiều hay ít tùy thuộc vào mô men xoắn bên ngoài hơn là liên quan đến con quay có vận tốc cao mà không cần mô men động lượng lớn. Vì mô men xoắn được tối thiểu hóa bởi việc gắn kết thiết bị trong các khớp vạn năng (gimbal), hướng của nó duy trì gần như cố định bất kể so với bất kỳ chuyển động nào của vật thể mà nó tựa lên.
Các ứng dụng của con quay như các hệ định vị quán tính nơi mà la bàn từ không thể hoạt động (như trong kính thiên văn Hubble) hay không đạt đủ độ chính xác (như ICBM), hay đối với sự ổn định hóa của các thiết bị bay như máy bay trực thăng được điều khiển bằng tín hiệu radar hoặc máy bay không người lái. Do có độ chính xác cao, con quay cũng được dùng để định hướng trong khai thác mỏ hầm lò.
Con quay hồi chuyển đặc trưng bởi một số ứng xử như tiến động và chương động. Con quay hồi chuyển có thể được sử dụng để làm la bàn con quay, loại bổ sung hoặc thay thế la bàn từ (trên tàu, máy bay và phi thuyền không gian), để hỗ trợ tính ổn định (kính thiên văn Hubble, xe đạp, xe máy và tàu thuyền) hoặc được sử dụng làm một bộ phận của hệ dẫn đường quán tính. Các hiệu ứng hồi chuyển được sử dụng trong boomerang, yo-yo, và PowerBall. Một số thiết bị quay khác như flywheel cũng có cách hoạt động giống con quay hồi chuyển, mặc dù hiệu ứng hồi chuyển không được sử dụng.

Phương trình cơ bản miêu tả ứng xử của con quay hồi chuyển:
(1.1)
Với các vec-tơ τ và L tương ứng là mô men xoắn và mô men động lượng, đại lượng vô hướng I là mô men quán tính, vec-tơ ω là vận tốc góc, và vec-tơ α là gia tốc góc.
Theo phương trình trên, mô men xoắn τ vuông góc với trục quay, và do vuông góc với L, nên tạo ra chuyển động quay quanh trục vuông góc với cả τ và L. Chuyển động này được gọi là tiến động. Vận tốc góc của tiến động ΩP được tính từ tích vectơ:
(1.2)
Dưới một mô men xoắn có độ lớn không đổi τ, vận tốc tiến động của con quay ΩP tỉ lệ nghịch với L, độ lớn mô men động lượng của nó là:
(1.3)
Với θ là góc giữa 2 vectơ ΩP và L. Do vậy, nếu con quay quay chậm lại (ví dụ như ảnh hưởng của ma sát), mô men động lượng của nó sẽ giảm và dẫn đến vận tốc tiến động tăng. Quá trình này cứ tiếp tục cho đến khi thiết bị không thể quay đủ nhanh để chịu được sức nặng của nó, khi nó dừng lại và rơi, chủ yếu là do ma sát chống lại tiến động gây ra bởi một tiến động khác.
Theo quy ước, 3 vectơ – mô men xoắn, quay và tiến động – hoạt động theo quy tắc bàn tay trái.
Để dễ dàng xác định được hướng của hiệu ứng con quay hồi chuyển, chỉ cần nhớ rằng một bánh xe lăn có xu hướng, khi nó nghiêng sang một bên, ngược lại với hướng nghiêng.
1.1.3. Con lắc bánh xe quán tính
Con lắc ngược bánh xe quán tính bao gồm một con lắc ngược thông thường, được giữ thăng bằng nhờ một đĩa tròn, đồng chất và có thể quay quanh một trục đối xứng. Trục này được gắn trên thân của con lắc thông qua một động cơ. Nhờ động cơ này, mô men được tạo ra để làm bánh xe chuyển động theo chiều kim đồng hồ hoặc ngược lại để tạo ra các phản lực thay đổi chuyển động của con lắc. Các chuyển động của con lắc và bánh xe được thực hiện trong cùng một mặt phẳng.
1.2. MỘT SỐ ỨNG DỤNG CON LẮC BÁNH XE QUÁN TÍNH TRONG THỰC TẾ
Một trong những ứng dụng của con lắc bánh xe quán tính trong thực tế là chú robot tí hon Primer-V2 của tiến sĩ Masahiko Yamaguchi. Sản phẩm được giới thiệu tại triển lãm IREX 2011 (International Robot Exhibition) diễn ra tại Nhật Bản từ 9-12/11/2011. Tại đây, Primer-V2 trở thành tâm điểm của sự chú ý nhờ kích thước nhỏ nhắn (cao chỉ 40,1cm) và khả năng đạp xe điêu luyện.
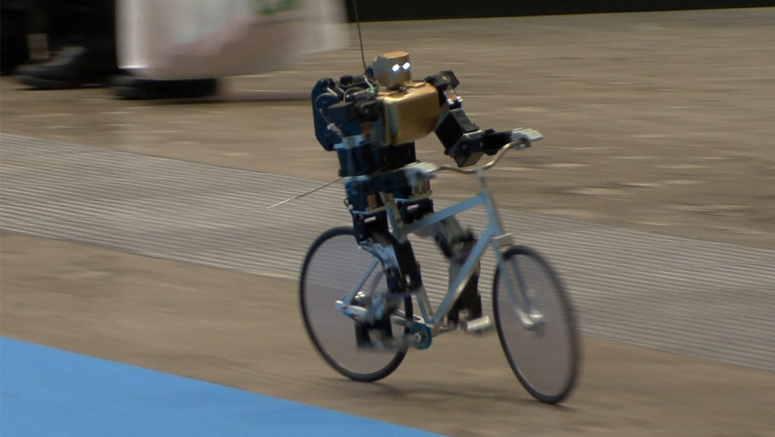
Hình 1.3. Robot hình người đạp xe của Masahiko Yamaguchi, Nhật Bản
Sau khi thực hiện những cú ôm cua ngoạn mục, chú robot có hình dáng mô phỏng con người này còn có thể hạ chân xuống dừng xe mà không cần phanh, sau đó đứng lên, vẫy tay chào khán giả trước sự thích thú của những người chứng kiến.
Hiện Primer-V2 hoạt động dựa trên một thiết bị điều khiển từ xa, nhưng chủ nhân của nó, Tiến sĩ Yamaguchi cho biết, ông đang tiến hành nghiên cứu để giúp Primer-V2 có khả năng hoạt động độc lập mà không cần bất kỳ sự trợ giúp nào.
Để mang đến khả năng giữ thăng bằng siêu việt cho Primer-V2, Tiến sĩ Yamaguchi đã phải dùng đến một con quay hồi chuyển và hệ thống điều khiển PID (Proportional Intelgral Derivative) thường được sử dụng trong các hệ thống điều khiển công nghiệp.
Trình bày về ý tưởng của mình, tiến sĩ Yamaguchi cho hay, ông muốn tạo ra một chú robot có khả năng thực hiện các thao tác phức tạp của con người và đạp xe là một trong số những kỹ năng mà ông cho là khó nhất.
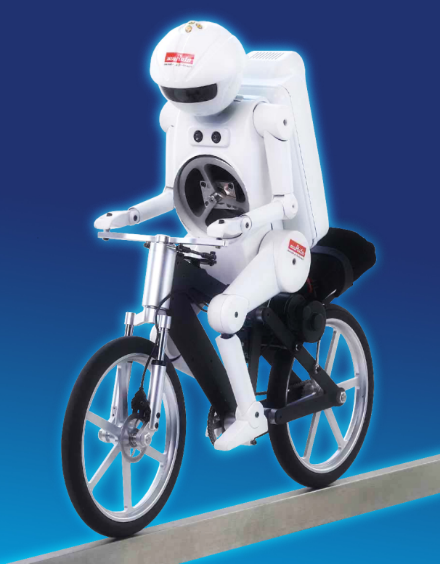 \
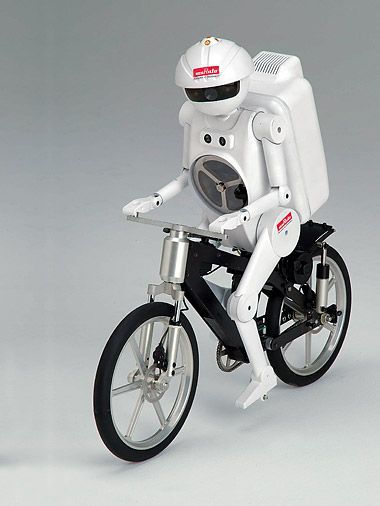
Hình 1.4. Robot Murata boy của hãng Murata Technology, Nhật Bản
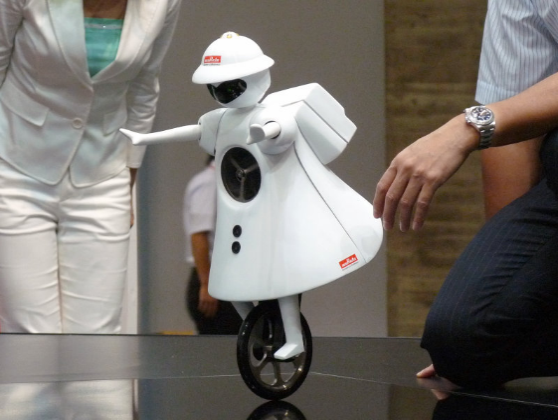
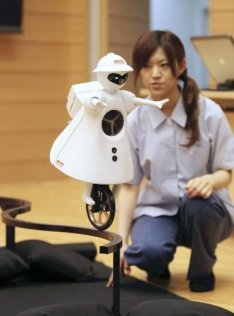
Hình 1.5. Robot Murata girl của Murata Technology, Nhật Bản
1.3. TỔNG QUAN CÁC NGHIÊN CỨU VỀ ĐIỀU KHIỂN CON LẮC BÁNH XE QUÁN TÍNH
Hệ thống có số đầu vào điều khiển ít hơn số bậc tự do của hệ được gọi là một hệ dưới tác động [1]. Bài toán điều khiển hệ thống dưới tác động là một chủ đề nghiên cứu được quan tâm nhiều bởi các nhà nghiên cứu. Đặc biệt trong lĩnh vực robot, phương tiện di chuyển dưới nước, phương tiện hàng không…Do các yêu cầu thực tế về giảm giá thành, giảm độ phức tạp của các kết cấu cơ khí nên nhiều hệ thống được thiết kế để trở thành hệ thống dưới tác động. Cũng có một số trường hợp hệ thống trở thành hệ dưới tác động khi có hư hỏng trong cơ cấu chấp hành. Một ví dụ về hệ thống dưới tác động đó là xe-con lắc ngược. Nhiều ví dụ khác của hệ thống dưới tác động như cơ cấu robot dưới tác động, robot gymnast, acrobat [2], pendubot [3], cơ cấu trong bộ phận cất hạ cánh của máy bay [4], con lắc bánh xe quán tính [5].
Trong [6], một hệ thống điều khiển cho con lắc bánh xe quán tính lật đứng được giới thiệu trên cơ sở phương pháp năng lượng. Điểm nổi bật của bộ điều khiển này được không cần một bộ chuyển mạch trung gian giữa hai bộ điều khiển. Nghiên cứu này cũng đề nghị một bộ điều khiển mô men trong một giới hạn cố định.
Một nghiên cứu với bộ tạo chu kỳ giới hạn cho con lắc bánh xe quán tính cũng giới thiệu trong [7]. Phương pháp này dựa trên cơ sở điều khiển động lực học và phản hồi tuyến tính cho các thành phần phi tuyến để kiểm soát tối ưu cho quỹ đạo tham chiếu cho trước. Các tính toán của quỹ đạo tham chiếu được dùng để tối ưu hóa ứng xử của hệ thống và điều chỉnh về không trong mỗi chu kì.
Trong [8], ổn định của con lắc bánh xe quán tính quanh điểm không cân bằng được thiết lập thông qua việc sử dụng hàm bão hòa. Phương pháp điều khiển là tạo nên một hệ thống kín để tiệm cận đến giới hạn ổn định xung quanh điểm mất ổn định tại vị trí thẳng đứng dưới tác động của dao động bên ngoài. Tuy nhiên các nghiên cứu trong [8] chỉ mới đề cập đến ổn định thanh quán tính mà chưa đề cập đến việc ổn định bánh xe quán tính.
Trong [9], một bộ điều khiển hai rơ le trên cơ sở bộ dao động tự kích thích cũng được thiết kế. Hệ thống được chuyển đổi thành mô hình tuyến tính và đã đề nghị một thuật toán để ổn định vị trí góc của con lắc. Hệ số khuếch đại của bộ điều khiển hai rơ le được điều chỉnh bằng phương pháp DF (Describing Function).
Trong [10], một bộ điều khiển PID được thiết kế để hội tụ vị trí góc của con lắc bởi việc sử dụng giải thuật tối ưu hóa bầy đàn và giải thuật di truyền.
SMC (Slide mode control) được biết đến là một bộ điều khiển bền vững với các hệ thống các biết chắc các thông số và chịu tác động của nhiễu ngoài. Bộ điều khiển này cũng được nghiên cứu để điều khiển cho hệ thống dưới tác động trong [11], [12], [13], [14].
Trong [14], một bộ điều khiển SMC bậc 2 được phát triển để giải quyết vấn đề điều khiển bám cho một con lắc bánh xe quán tính. Các chuyển động khảo sát của con lắc là ở vị trí lên ở xung quanh điểm mất ổn định. Một bộ điều khiển hai rơ le tạo dao động ở đầu ra vô hướng của hệ thống.
Như vậy ta có thể thấy rằng, trong các nghiên cứu về con lắc ngược bánh xe quán tính, phần lớn các đề tài chỉ mới chú trọng đến yếu tố ổn định thanh quán tính (dưới tác động của ngoại lực hoặc giữ thanh quán tính ổn định ở vị trí cân bằng). Tuy vậy với đánh giá của tôi, việc ổn định bánh xe quán tính chiếm một phần quan trọng trong việc tiết kiệm năng lượng trong điều khiển. Hơn nữa, đối với các nghiên cứu nếu đề cập đến vấn đề ổn định cả hai trạng thái thì đáp ứng của hệ thống vẫn còn chậm. Do đó trong nghiên cứu này, tôi cũng tập trung nghiên cứu thiết kế bộ điều khiển ổn định tổng thể cho con lắc bánh xe quán tính, không chỉ hội tụ các trạng thái của con lắc mà con hội tụ được trạng thái của bánh xe quán tính về vị trí không.
MÔ TẢ TOÁN HỌC CON LẮC BÁNH XE QUÁN TÍNH
2.1. MÔ HÌNH CON LẮC BÁNH XE QUÁN TÍNH
Mô hình con lắc ngược bánh xe quán tính bao gồm một con lắc ngược thông thường, được giữ thăng bằng nhờ một đĩa tròn, đồng chất và có thể quay quanh một trục đối xứng. Trục này được gắn trên thân của con lắc thông qua một động cơ. Nhờ động cơ này, mô men được tạo ra để làm bánh xe chuyển động theo chiều kim đồng hồ hoặc ngược lại để tạo ra các phản lực thay đổi chuyển động của con lắc. Các chuyển động của con lắc và bánh xe được thực hiện trong cùng một mặt phẳng. Mô hình thu gọn của hệ thống này được thể hiện trên Hình 2.1. Chuyển động của hệ thống con lắc ngược bánh xe quán tính được mô tả về mặt toán học thông qua hệ phương trình vi phân cấp 2. Hệ phương trình này có thể dễ dàng được thiết lập bằng phương pháp cổ điển (phương pháp Newton – Euler) hoặc phương pháp Lagrange.
Hình 2.1. Mô hình thu gọn con lắc ngược bánh xe quán tính
2.2. ĐỘNG LỰC HỌC CON LẮC BÁNH XE QUÁN TÍNH
2.2.1. Phương pháp động lực học Newton-Euler
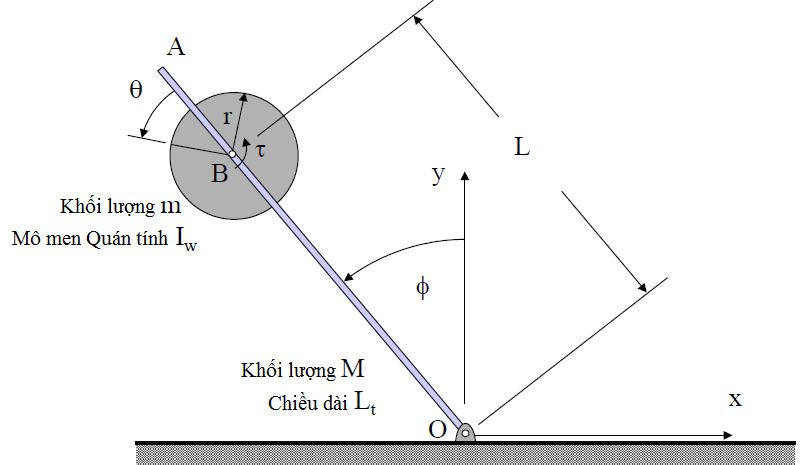
Hình 2.2. Mô hình và thông số con lắc ngược bánh xe quán tính dùng để tính theo phương pháp Newton – Euler
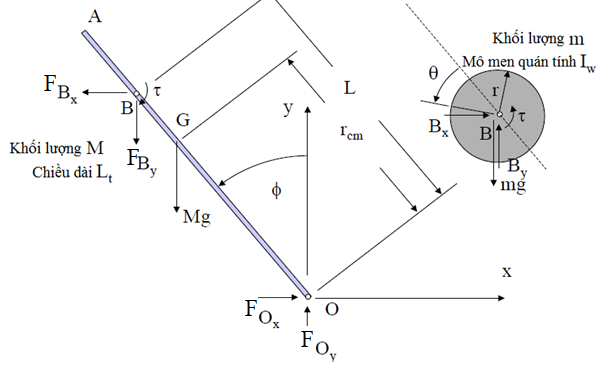
Hình 2.3. Thông số các lực tác động trên con lắc ngược và bánh xe dùng để tính theo phương pháp Newton – Euler
Các thông số của con lắc ngược bánh xe quán tính:
Vị trí trọng tâm của thanh:
Mô men trọng lượng của thanh quán tính đối với điểm O:
a. Động lực học của thanh quán tính
Cân bằng lực tại trọng tâm của thanh:
(2.1)
(2.3)
b. Động lực học bánh xe quán tính
(2.4)
(2.5)
Cân bằng mô men tại tâm bánh xe:
(2.6)
c. Vận tốc và gia tốc của điểm gắn tâm bánh xe quán tính
Vận tốc và gia tốc của điểm gắn tâm bánh xe quán tính (điểm B) là một thông số quan trọng trong việc xác định các giá trị cần tính toán. Ta có:
(2.7)
Đạo hàm (2.7) theo thời gian ta có các thành vận tốc của điểm B:
(2.8)
Đạo hàm cấp 2 của (2.8) theo thời gian ta có các thành gia tốc của điểm B:
(2.9)
(2.10)
(2.11)
và vào phương trình (2.3), ta được:
Vậy: (2.12)
Hay (2.13)
Thay vào phương trình (2.6) ta được:
(2.14)
Vậy: (2.15)
?
Hay (2.16)
Vậy gia tốc góc của thanh quán tính và bánh xe quán tính là
(2.17)
(2.18)
(2.19)
a. Phương pháp Lagrange
Hàm Lagrange của một hệ thống được định nghĩa như là hiệu của tổng động năng và thế năng của hệ.
L = K – P
Trong đó : K là tổng động năng và P là tổng thế năng của hệ.
K và P đều là những đại lượng vô hướng nêu có thể chọn bất kỳ hệ tọa độ nào thích hợp để bài toán đơn giản.
Trong đó Ki và Pi là động năng và thế năng của vật xét trong hệ tọa độ đã chọn. Mỗi đại lượng Ki và Pi là một hàm phụ thuộc vào nhiều tham số :
Với qi là tọa độ suy rộng của khâu thứ i.
Ta định nghĩa : lực tác dụng lên vật thể với quan niệm là lực tổng quát, nó có thể là một lực (đơn vị N) hoặc moment (đơn vị N.m). Lực này được xác định bởi phương trình:
Phương trình này được gọi là phương trình Lagrange – Euler hay gọi tắt là phương trình Lagrange.
b. Mô hình con lắc ngược bánh xe quán tính
Trên cơ sở thực tế, ta mô hình hóa con lắc ngược bánh xe quán tính như sau:
Hình 2.4. Mô hình con lắc ngược bánh xe quán tính dùng để tính theo phương pháp Lagrange
m1, I1 lần lượt là trọng lượng và mô men quán tính của thanh quán tính;
m2, I2 lần lượt là trọng lượng và mô men quán tính của bánh xe quán tính;
l là vị trí trọng tâm của thanh quán tính.
? (2.20)
(2.21)
(2.22)
c. Thiết lập phương trình mô men tác động lên thanh quán tính
Từ phương trình (2.22), ta tính các thành phần của phương trình (2.23):
(2.24)
Vậy: (2.25)
Và ta cũng có: (2.26)
Từ (2.23), (2.25) và (2.26) ta có:
(2.27)
Do mô men cần tác dụng lên thanh quán tính bằng 0 (thanh quán tính để tự do) nên τ1 = 0, do đó (2.27) trở thành:
(2.28)
d. Thiết lập phương trình mô men tác dụng lên bánh xe quán tính
Từ phương trình (2.22), ta tính các thành phần của phương trình (2.29):
Vậy: (2.30)
Ta cũng có: (2.31)
Từ (2.29), (2.30) và (2.31) ta được:
(2.32)
Do mô men động cơ tác động lên bánh xe quán tính là τ nên (2.32) trở thành:
(2.33)
Từ (2.28) và (2.33), ta có hệ phương trình của hệ thống:
(2.34)
;
;
: là mô men cần thiết đặt vào động cơ để quay bánh xe quán tính.
Gọi q1 = θ1 và q2= θ2 là các tọa độ suy rộng, cuối cùng ta được dạng hệ phương trình của hệ thống:
(2.35)
Đây là dạng mô hình đối tượng dùng để điều khiển. Nhìn vào hệ thống (2.35), ta nhận thấy đây là hệ thống mà có số tín hiệu điều khiển nhỏ hơn số biến điều khiển. Hệ thống này được gọi là hệ dưới tác động. Tức là hệ thống có số bậc tự do nhiều hơn số tín hiệu điều khiển. Hệ thống (2.35) là hệ thống phi tuyến dưới tác động. Để điều khiển hệ thống này, các bộ điều khiển phức tạp hơn nhiều và hệ thống cũng rất dễ bị mất ổn định do nhiễu hoặc sự thay đổi của các thông số phần cứng của hệ.
Để điều khiển vị trí cân bằng của con lắc bánh xe quán tính, biến điều khiển là q1, ta không quan tâm đến giá trị q2.
Do góc lệch khỏi vị trí cân bằng nhỏ (< 100), do đó sinq1 ≈ q1. Vì vậy phương trình (2.35) trở thành:
(2.36)
(2.37)
(2.38)
Biến đổi Laplace phương trình (2.38) ta được:
(2.39)
(2.40)
Kiểm tra đáp ứng của hệ thống kín cho đối tượng điều khiển này, ta có sơ đồ khối như sau:
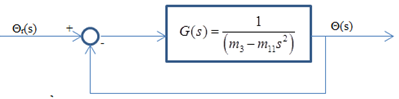
Hình 2.5. Sơ đồ khối điều khiển vòng kín con lắc ngược bánh xe quán tính
Hàm truyền của hệ thống kín này như sau:
(2.41)
Đa thức đặc trưng của hệ thống kín:
(2.42)
Với hệ thống này, rõ ràng ta thấy đối tượng sẽ không ổn định (đa thức đặc trưng có hai hệ số khác dấu), tức nếu không sử dụng bộ điều khiển, hệ thống sẽ không ổn định. Hình (2.6) thể hiện đáp ứng vị trí góc con lắc trong trường hợp này.
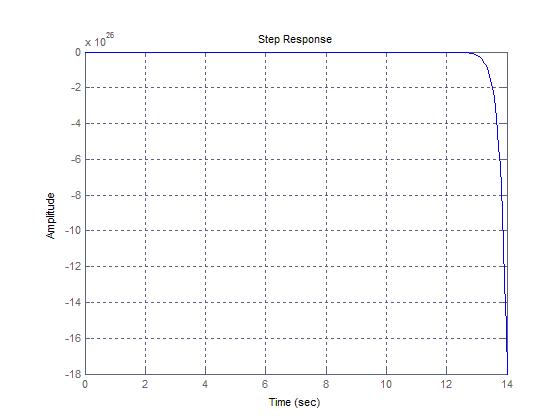
Hình 2.6. Đáp ứng bước nhảy đơn vị cho hệ thống có sơ đồ khối ở hình 2.5
Do vậy, trong các chương tiếp theo, ta sẽ tiến hành thiết kế các bộ điều khiển ổn định cho hệ thống. Trong đó, việc đầu tiên là thiết kế ổn định cho con lắc ngược, sau đó tiến hành thiết kế bộ điều khiển lật và ổn định con lắc. Các bộ điều khiển được chọn sẽ là bộ điều khiển PID truyền thống, bộ điều khiển Fuzzy và bộ điều khiển trượt thích nghi.
ĐIỀU KHIỂN CON LẮC BÁNH XE QUÁN TÍNH BẰNG
3.1. THIẾT KẾ BỘ ĐIỀU KHIỂN CỔ ĐIỂN PID
3.1.1. Giới thiệu về bồ điều khiển PID
Một bộ điều khiển PID gồm có ba phần: phần tỉ lệ được thiết kế với hệ số KP, phần tích phân được thiết kế với hệ số Ki/s, và phần vi phân được thiết kế với hệ số sKd. Như vậy, hàm truyền đạt của hệ thống sẽ là:
(3.1)
Với Kp, KI, Kd là các hệ số tỉ lệ, tích phân và vi phân. Bộ điều khiển PID còn được biểu diễn như sau:
; Với (3.2)
Với Kp được gọi là hệ số tỉ lệ, Ti là hằng số thời gian tích phân, Td được gọi là hằng số thời gian vi phân hay hằng số tốc độ thời gian. Sơ đồ khối của bộ điều khiển PID với phương trình (3.2) được thể hiện ở hình 3.1. Rõ ràng là hàm truyền đạt của bộ điều khiển PID bao gồm một cực tại gốc tọa độ và hai nghiệm có vị trí phụ thuộc vào các tham số Kp, Ki, Kd hoặc Kp, Ti hay Td. Vấn đề chung của bộ điều khiển PID là làm thế nào để chọn lựa các thông số bất kì của Gc(s) nhằm thỏa mãn yêu cầu thiết kế ở mức tốt nhất có thể.
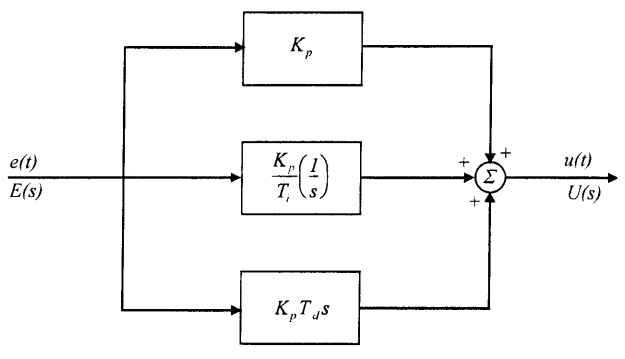
Hình 3.1. Sơ đồ khối bộ điều khiển PID
3.1.2. Các phương pháp thiết kế bộ điều khiển PID
Bộ điều khiển PID có sử điều chỉnh tổng hợp đồng thời của ba tham số, lần lượt là Kp, Ti và Td. Nó cho phép một bộ điều khiển PID làm thỏa mãn các yêu cầu thiết kế của các trường hợp trong thực tế – mà bộ điều khiển PID lại sử dụng thường xuyên trong thực tế. Các thông số Kp, Ti và Td thích hợp của bộ điều khiển PID có thể lựa chọn bằng phương pháp mò mẫm. Đây là một nhiệm vụ rất khó khăn, chỉ có thể sử dụng khi người kĩ sư thiết kế có nhiều kinh nghiệm với nó. Để tìm ra các giá trị thích hợp của các thông số Kp, Ti và Td, trong trường hợp không có mô hình toán học của hệ thống điều khiển, Ziegler và Nichols gợi ý cho ta sử dụng hai phương pháp đơn giản và hữu dụng sau:
a. Phương pháp đáp ứng nhanh
Trong trường hợp này, hệ thống điều khiển bị kích thích bằng một hàm bước nhảy đơn vị (Hình 3.2). Đồ thị đáp ứng nhanh của hệ thống hở có dạng tổng quát như hình 3.2b. Trong trường hợp này, chúng ta giới thiệu các tham số td = thời gian trễ, và tr = thời gian đáp ứng. Nhằm mục đích đạt đến hệ số dao động ζ = 0,2 ( tương ứng với độ vọt lố 25% ) các giá trị Kp, Ti và Td của bộ điều khiển PID được chọn theo bảng 3.1
E:\DỮ LIỆU COP CỦA CHỊ YẾN\DAI HOC DA NANG\TU DONG HOA\NGUYEN DUC CHI TAM


