
Điều khiển ổn định vị trí hệ bi – thanh sử dụng phương pháp trượt – nơ ron
Ngày nay, các hệ thống tự cân bằng được sử dụng rất rộng rãi trong đời sống và trong kỹ thuật. Nhiều hệ thống tự cân bằng đã và đang được nghiên cứu phát triển như: điều khiển cân bằng trong hệ thống giảm chấn cho xe hơi, ổn định hàng hóa trên tàu biển, xe hai bánh tự cân bằng, ổn định cầu trục vận chuyển hàng hóa. Đặt biệt trong lĩnh vực quân sự, việc nghiên cứu và phát triển các hệ thống cân bằng có khả năng ổn định được góc bắn pháo trên xe tăng, tàu chiến, góc phóng tên lửa, cân bằng trong máy bay không người lái.
Một phương pháp điều khiển phi tuyến đơn giản nhưng hiệu quả đó là điều khiển trượt. Ưu điểm nổi bậc của phương phápnày là tính ổn định và bền vững ngay cả khi hệ thống có sự tác động của nhiễu hoặc khi thông số của đối tượng thay đổi theo thời gian. Tuy nhiên, tín hiệu của hàm chuyển mạch trong phương pháp điều khiển trượt tồn tại hiện tượng dao động với tần số cao (chattering) xung quanh mặt trượt. Đây là một hiện tượng nguy hiểm, gây ra một chuỗi các sốc nhỏ trên thiết bị và hậu quả làm giảm tuổi thọ của nó. Có nhiều nghiên cứu được đề xuất để khắc phục hiện tượng chattering trong phương pháp điều khiển trượt bằng cách sử dụng mạng nơ ron để thay thế các thành phần điều khiển tương đương[6-9]. Việc sử dụng phương pháp nàycó thể nhận dạng các hàm phi tuyến trong bộ điều khiển trượt mà không cần nhận dạng các thông số của hệ thống. Hàm dấu trong phương pháp điều khiển trượt được thay thế bằng hàm bão hòa để hạn chế hiện tượng chattering. Tuy nhiên, nhược điểm của phương pháp này là thời gian đáp ứng chậm hơn so với phương pháp điều khiển trượt. Vì các chặn trên dùng trong thành phần điều khiển bền vững với các giá trị hằng được chọn trước. Do đó, chất lượng điều khiển vẫn phải phụ thuộc vào việc chọn các giá trị chặn. Để khắc phục vấn đề này, một số nghiên cứu sử dụng phương pháp điều khiển trượt thích nghi dùng mạng nơ ron điều khiển hệ thống động phi tuyến [4,5,10,11]. Các kết quả đã công bố cho thấy, phương pháp này có thời gian đáp ứng nhanh hơn so với phương pháp điều khiển trượt dùng mạng nơ ron vàkhắc phục được hiện tượng chattering của điều khiển trượt.
Do đó, trong phạm vi của luận văn này, tác giả đề xuất lựa chọn đề tài: “Điều khiển ổn định vị trí hệ bi – thanh sử dụng phương pháp trượt – nơ ron”
Mục đích của luận văn này là nghiên cứu các phương pháp điều khiển trượt, điều khiển trượt dùng mạng nơ ron, điều khiển trượt thích nghi dùng mạng nơ ron để điều khiển đối tượng hệ bi – thanh, nhằm giải quyết hai vấn đề sau:
– Điều khiển ổn địnhvị trí hệ bi – thanh.
– Cải thiện chất lượng điều khiển hệ bi – thanh thông qua việc hạn chế hiện tượng chattering trong điều khiển trượt.
3. Đối tượng và phạm vi nghiên cứu
Xây dựng mô hình toán học cho hệ bi – thanh dựa trên lý thuyết về mô hình hóa các đối tượng phi tuyến. Nghiên cứu các phương pháp điều khiển trượt, điều khiển trượt dùng mạng nơ ron và điều khiển trượt thích nghi dùng mạng nơ ron để điều khiển đối tượng hệ bi – thanh.
Để kiểm chứng, đánh giá kết quả các phương pháp điều khiển đã thiết kế và việc mô hình hóa đối tượng hệ bi – thanh, trong luận văn này, phần mềm Matlab – Simulink được sử dụng làm công cụ để mô phỏng.
5. Ý nghĩa khoa học và thực tiễn của đề tài
Một phương pháp điều khiển phi tuyến đơn giản nhưng mang lại chất lượng bền vững cao là phương pháp điều khiển trượt. Tuy nhiên, tín hiệu điều khiển trong phương pháp này tạo ra hiện tượng dao động với tần số cao. Đây là một hiện tượng nguy hiểm và là nguyên nhân làm giảm tuổi thọ của thiết bị trong hệ thống.Việc nghiên cứu để khắc phục hiện tượng này mang một ý nghĩa vô cùng quan trọng. Bên cạnh đó, hệ bi – thanh là mô hình nghiên cứu phổ biến trong phòng thí nghiệm của các trường đại học [12-15]. Tuy mô hình này có cấu tạo đơn giản nhưng đủ độ phức tạp về mặt động lực học. Việc điều khiển ổn định vị trí hệ bi – thanh sử dụng các phương pháp điều khiển đã đề xuất có thể giúp ta khảo sát, đánh giá được kết quả của các phương pháp điều khiển này, từ đó có thể mở rộng nghiên cứu cho các hệ thống thực có độ phi tuyến cao hơn như: ổn định hàng hóa khi vận chuyển trên tàu biển [16], góc bắn pháo trên xe tăng, tàu chiến [17], góc phóng cho tên lửa [18,19], cân bằng trong máy bay không người lái [20,21].
Luận văn được trình bày thành 4 chương:
Chương 1: Tổng quan về hệ bi – thanh
Chương 2: Mô hình hóa và điều khiển hệ thống phi – tuyến
Chương 3: Xây dựng mô hình toán và thiết kế bộ điều khiển
Chương 4: Mô phỏng và đánh giá kết quả
Cuối cùng, luận văn được kết thúc bằng kết luận, các kiến nghị và đề xuất hướng phát triển tiếp theo của đề tài.
1.1.1. Mô hình hệ bi – thanh kiểu trục lệch
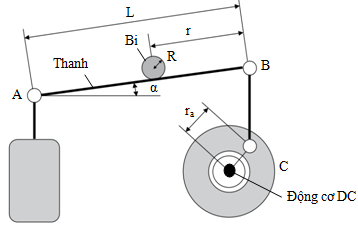
Hình 1.1. Hệ thống bi – thanh kiểu trục lệch
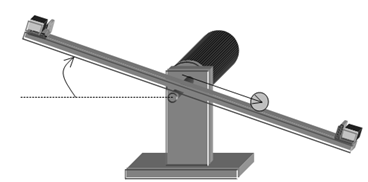
1.1.2. Mô hình hệ bi – thanh kiểu trục giữa
Thanh
Bi
Động cơ DC
r
α
Hình 1.2. Hệ thống bi – thanh kiểu trục giữa
1.2. Các công trình nghiên cứu liên quan
1.2.1. Các công trình nghiên cứu trong nước
1.2.2. Các công trình nghiên cứu ngoài nước

MÔ HÌNH HÓA VÀ ĐIỀU KHIỂN HỆ THỐNG PHI TUYẾN
Chương này cung cấp cho ta cơ sở lý thuyết về mô hình hóa và điều khiển hệ thống phi tuyến, từ đó đề xuất các phương pháp điều khiển để ổn định vị trí hệ bi – thanh.
2.1. Mô hình hóa hệ thống phi tuyến
2.1.1. Phương trình Euler-Lagrange
2.1.2. Tuyến tính hóa hệ thống phi tuyến xung quanh điểm làm việc
2.2. Điều khiển hệ thống phi tuyến
2.2.1. Ổn định Lyapunov đối với hệ thống phi tuyến
2.2.2. Điều khiển trượt
2.2.2.1. Điều khiển trượt cơ bản
2.2.2.2. Luật điều khiển trượtcổ điển cho hệ phi tuyến một đầu vào
Xét một hệ thống phi tuyến với biểu diễn trạng thái sau [4]:
| (2.34) |
Trong đó:u là tín hiệu vào điều khiển, y là tín hiệu ra, z là vector trạng thái, dlà tín hiệu nhiễu.
Giả thiết , và là các hàm bị chặn. Bài toán điều khiển được đặt ra là: xác định tín hiệu điều khiển sao cho tín hiệu ra bám theo tín hiệu đặt .
Định nghĩa tín hiệu sai lệch:
| (2.35) | |
| và hàm | |
| (2.36) |
Trong đó: , . . . , là các hệ số được chọn trước sao cho đa thức đặc trưng của thỏa mãn điều kiện Hurwitz (có tất cả các nghiệm với phần thực âm). Kết quả là khi , tín hiệu sai lệch khi . Phương trình , xác định một mặt cong trong không gian chiều, gọi là mặt trượt (sliding surface).
Vấn đề đặt ra là xác định luật điều khiển u để đưa các quỹ đạo pha của hệ thống về mặt trượt và duy trì trên mặt trượt một cách bền vững đối với các biến động của và .
Chọn hàm: . Để hệ thống ổn định thì từ điều kiện trượt ta có:
| (2.37) |
Đạo hàm mặt trượt theo thời gian ta có:
| (2.38) |
Từ (2.7) ta có: . Chọn = 1, (2.10) được viết lại như sau:
| (2.39) |
Để thỏa mãn bất đẳng thức (2.36) thì ta chọn: .Trong đó là hằng số dương. Hay bộ điều khiển được chọn như sau:
| (2.40) |
2.2.3.Điều khiển dùng mạng nơ ron
2.2.3.3. Kiến trúc mạng nơ ron
2.2.3.4. Huấn luyện mạng nơ ron
Mục đích của huấn luyện mạng là xác định các bộ trọng số của các nơ ron trong mạng từ các dữ liệu để giải quyết bài toán cụ thể.
2.2.4. Điều khiển trượt dùng mạng nơ ron
2.2.4.1. Mô hình điều khiển trượt dùng mạng nơ ron
Mô hình điều khiển trượt dùng mạng nơ ron được trình bày như Hình 2.11.
| Mạngnơron NN1 Mạngnơron NN2 Hệbi – thanh
+
_ u r e |
| Hình 2.11. Mô hình điều khiển trượt dùng mạng nơ ron |


2.2.4.2. Luật cập nhật thích nghi
a) Mạng noron NN1 dùng làm thành phần điều khiển tương đương
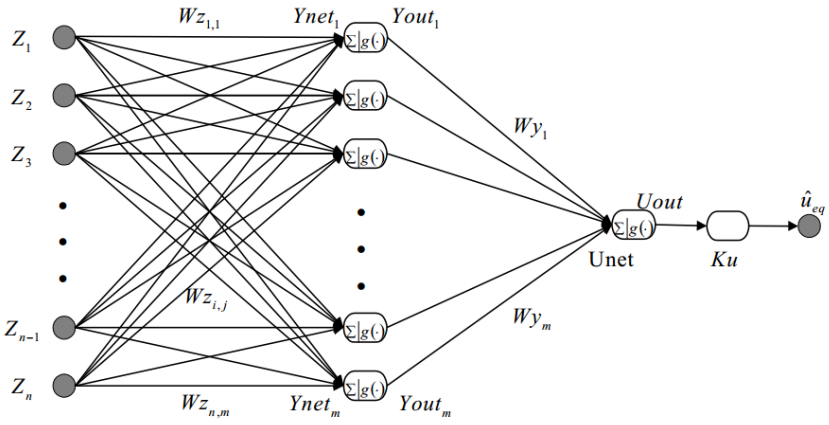 |
| Hình 2.12. Mạng noron NN1 dùng làm thành phần điều khiển tương đương |
Định nghĩa sai số thành phần điều khiển tương đương:
| (2.66) |
Sử dụng phương pháp “gradient descent” tìm lượng điều chỉnh trọng số theo biểu thức:
| (2.67) |
Với là hằng số học. Nó cần phải được chọn giá trị nhỏ. Luật cập nhật cho các trọng số của các nơ ron ở lớp ra:
| (2.74) |
Ta có luật cập nhật trọng số cho các nơ ron ở lớp ẩn:
| (2.78) | |
b) Mạng noron NN2 dùng làm thành phần điều khiển hiệu chỉnh
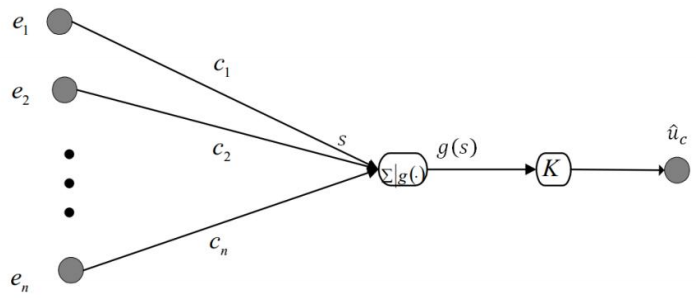
Hình 2.13. Mạng noron NN2 dùng làm thành phần điều khiển hiệu chỉnh
| Luật cập nhật trọng số ngõ ra: | ||||
| (2.85) | ||||
Luật cập nhật cho trọng số ở ngõ vào mạng nơ ron NN2:
| (2.88) |
2.2.5. Điều khiển trượt thích nghi dùng mạng nơ ron cho đối tượng phi tuyến
Xét một mạng nơ ron dùng làm bộ điều khiển dạng truyền thẳng q lớp có phương trình biểu diễn tổng quát [5].
Định nghĩa hàm Lyapunov:
trong đó: là hắng số, là mặt trượt được mô tả như Hình 2.14.
Điều kiện để , khi là:
| với là đạo hàm của theo thời gian. | ||
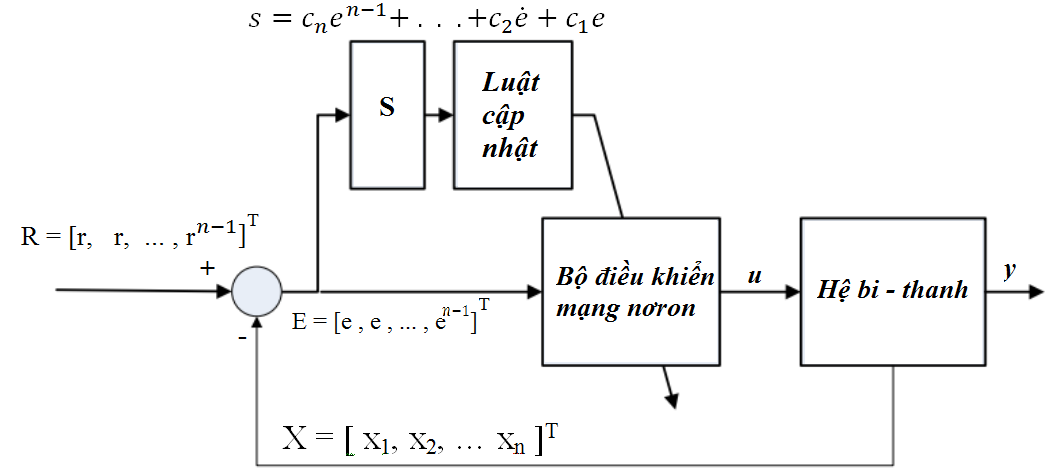 | ||
| Hình 2.14. Mô hình điều khiển trượt thích nghi dùng mạng nơ ron | ||
Từ phương trình (2.17) ta có:
Lấy đạo hàm bậc 2 của mặt trượt ta có:
| Tương tự cũng có đạo hàm bậc nhất của mặt trượt: | ||
| trong đó: | ||
Thay phương trình (2.34), (2.35) vào (2.32), ta được:
Bất đẳng thức (2.36) sẽ thỏa mãn nếu luật cập nhật được chọn như sau [4]:
Đặt , ta có luật cập nhật trọng số cho các nơ ron của mạng như sau:
| (2.99) |
Trong đó là hằng số học.
Trong chương này, chúng ta đã trình bày cơ sở lý thuyết để thành lập mô hình toán học cho đối tượng phi tuyến, đồng thời giới thiệu phương pháp tuyến tính hóa xung quanh điểm làm việc đối với hệ phi tuyến. Chương này cũngtrình bày lý thuyết về các phương pháp điều khiển trượt, điều khiển dùng mạng nơ ron, điều khiển trượt dùng mạng nơ ron và điều khiển trượt thích nghi dùng mạng nơ ron.
Dựa trên cơ sở lý thuyết đã nghiên cứu. Luận văn đề xuất lựa chọn các phương pháp điều khiển trượt, điều khiển trượt dùng mạng nơ ron, điều khiển trượt thích nghi dùng mạng nơ ron để điều khiển ổn định vị trí hệ bi -thanh. Việc mô hình hóa và thiết kế các bộ điều khiển chođối tượng hệ bi – thanh được trình bày trong chương 3.
XÂY DỰNG MÔ HÌNH TOÁN VÀ THIẾT KẾ BỘ ĐIỀU KHIỂN
3.1.1. Xây dựng phương trình trạng thái mô tả hệ bi– thanh
Các thông số của mô hình:
Góc của thanh so với phương nằm ngang ,
Khối lượng bi sắt ,
Bán kính bi sắt ,
Gia tốc trọng trường ,
Momen quán tính của bi sắt ,
Momen quán tính của thanh,
Vị trí bi sắt trên thanh,
– Momen xoắn tác động vào thanh.
Các thông số của động cơ DC:
: Điện áp vào ,
: Dòng điện phần ứng ,
: Điện trở phần ứng ,
: Hệ số hằng,
: Vận tốc góc động cơ
: Cảm kháng cuộn dây ,
: Mô men điện từ của động cơ.
Vì , để đơn giản ta xem.
Các trạng thái phi tuyến của hệ bi – thanh gồm . Ta được hệ phương trình trạng thái phi tuyến mô tả hệ bi – thanh như sau:
| (3.13) |
3.1.2. Tuyến tính hóa xung quanh điểm làm việc
3.2. Thiết kế bộ điều khiển trượt cho hệ bi – thanh
Từ (2.40), ta có luật điều khiển trượt:
| (3.21) |
3.3. Thiết kế bộ điều khiển trượt dùng mạng nơ ron cho hệ bi – thanh
Mạng NN1 dùng làm thành phần điều khiển tương đương
– Từ (2.74) ta có luật cập nhật các trọng số cho nơ ron ở lớp ra:
| (3.24) |
– Từ (2.78) ta có luật cập nhật các trọng số cho nơ ron thứ i lớp ẩn:
| (3.25) |
Mạng NN2 dùng làm thành phần điều khiển hiệu chỉnh
Áp dụng các phương trình (2.85), (2.88). Ta có luật cập nhật trọng số ở lớp ra và và lớp vào như sau:
| (3.26) | ||
| (3.27) | ||
3.4. Thiết kế bộ điều khiển trượt thích nghi dùng mạng nơ roncho hệ bi – thanh
Áp dụng phương trình (2.89). Ta có luật cập nhật các trọng số cho nơ ron ở lớp ra:
| = |
Và các trọng số của nơ ron thứ i lớp ẩn:
Trong đó:
Nên luật cập nhật trọng số của nơ ron thứ i lớp ẩn được viết lại:
Trong chương này, chúng ta đã mô hình hóa đối tượng hệ bi – thanh. Qua đó sử dụng ba phương pháp khác nhau để thiết kế bộ điều khiển ổn định vị trí hệ bi – thanh đó là: phương pháp điều khiển trượt, điều khiển trượt dùng mạng nơ ron và điều khiển khiển trượt thích nghi dùng mạng nơ ron, dựa trên cơ sở lý thuyết đã nghiên cứu ở chương 2.
4.1. Mô phỏng đối tượng hệ bi – thanh trước khi có bộ điều khiển
Kết quả mô phỏng trước khi có bộ điều khiển
Xét điều kiện ban đầu , điện áp điều khiển
Kết quả đáp ứng vị trí bi sắt và góc quay thanh:
r (m)
| Alpha (rad) Time (sec) |
| Hình 4.6. Đáp ứng vị trí bi sắt và góc lệch thanh khi không có bộ điều khiển |
Kết quả đáp ứng của vị trí bi sắt và góc quay thanh khi chưa có bộ điều khiển như Hình 4.6, viên bi chạy dọc 1 đầu thanh và thanh lật một góc . Để ổn định hệ bi – thanh ở trên cần sử dụng một bộ điều khiển hồi tiếp, có thể dùng nhiều phương pháp điều khiển khác nhau. Ở đây chúng ta sử dụng ba phương pháp khác nhau để áp dụng vào đối tượng hệ bi – thanh: phương pháp điều khiển trượt, điều khiển trượt dùng mạng nơ ron và điều khiển trượt thích nghi dùng mạng nơ ron. Qua đó đánh giá được ưu nhượt điểm và là cơ sở để lựa chọn một phương pháp điều khiển tốt nhất.
4.2. Mô phỏng hệ bi – thanh sau khi có bộ điều khiển trượt
Kết quả mô phỏng điều khiển trượt hệ bi – thanh
r (m)
Alpha (rad)
Vm (V)
Time (sec)
Hình 4.10. Đáp ứng điều khiển trượt
Giá trị đặt
Vị trí bi r
r (m)
Giá trị đặt
Vị trí bi r
Vm (V)
Alpha (rad)
Time (sec)
Hình 4.12. Đáp ứng điều khiển trượt bám theo tín hiệu đặt
Mô phỏng với vị trí ban đầu và hệ số . Ta thấy hiện tượng chattering thể hiện rất rõ ở tín hiệu điều khiển , thời gian đưa bi sắt từ vị trí ban đầu về vị trí cân bằng và ổn định gần 2s như Hình 4.10.
Giá trị đặt
Vị trí bi r
Mô phỏng khi tín hiệu đặt là xung vuông như Hình 4.12, hệ số bám ta thấy tín hiệu ra của đối tượng bám theo tín hiệu chuẩn rất tốt, tuy nhiên hiện tượng chattering thể hiện rất rõ ở tín hiệu điều khiển.
4.3. Mô phỏng hệ bi – thanh sau khi có bộ điều khiển trượt dùng mạng nơ ron
Kết quả mô phỏng điều khiển trượt dùng mạng nơ ron
Mô phỏng với vị trí ban đầu và hệ số . Thời gian lấy mẫu 0.01s, ta có kết quả như sau:
4.4. Mô phỏng hệ bi – thanh sau khi có bộ điều khiển trượt thích nghi dùng mạng nơ ron
Kết quả mô phỏng điều khiển trượt thích nghi dùng mạng nơ ron
4.5. Khảo sát đáp ứng của các bộ điều khiển khi có nhiễu tác động
4.5.2. Bộ điều khiển trượt dùng mạng nơ ron
4.5.3. Bộ điều khiển trượt thích nghi dùng mạng nơ ron
4.6. So sánh kết quả của các phương pháp điều khiển
Đáp ứng của các phương pháp điều khiển trượt (SMC), điều khiển trượt dùng mạng nơ ron (NSMC), điều khiển trượt thích nghi dùng mạng nơ ron (ANSMC) cho hệ bi – thanh được mô tả chung trên một đồ thị Hình 4.34.
Time (sec)
Hình 4.34. So sánh đáp ứng của các phương pháp điều khiển
Hình 4.35.Tín hiệu điện áp điều khiển trong các phương pháp
Hình 4.36. So sánh đáp ứng của các phương pháp điều khiển khi thay thế hàm Sign(.) bằng hàm Sat(.) trong phương pháp điều khiển trượt
Nhận xét: Đáp ứng của bộ điều khiển trượt thích nghi dùng mạng nơ ron sau nhiều phiên huấn luyện đã học được luật điều khiển trượt và cho đáp ứng giống như bộ điều khiển trượt (Hình 4.34). Bộ điều khiển trượt dùng mạng nơ ron thay thế thành phần điều khiển tương đương không có khả năng thích nghi học được luật điều khiển trượt để cải thiện chất lượng điều khiển. Hiện tượng chatering ở tín hiệu điều khiển trượt đã được khắc phục hoàn toàn bởi các bộ điều khiển trượt dùng mạng nơ ron và trượt thích nghi dùng mạng nơ ron (Hình 4.35). Khi thay thế hàm Sign(.) bằng hàm Sat(.) trong bộ điều khiển trượt, ta thấy rằng bộ điều khiển trượt thích nghi dùng mạng nơ ron có đáp ứng tốt nhất (Hình 4.36).
Trong chương này, luận văn đã thực hiện mô phỏng và đánh giá kết quả các phương pháp điều khiển được đề xuất cho hệ bi – thanh. Đầu tiên ta khảo sát hệ bi – thanh khi chưa áp dụng các phương pháp điều khiển trong môi trường Matlab – Simulink. Kết quả cho thấy bi sắt chạy dọc một đầu thanhlàm cho thanh quay một góc 900. Sau đó ta áp dụng các bộ điều khiển trượt, điều khiển trượt dùng mạng nơ ron, điều khiển trượt thích nghi dùng mạng nơ ron cho hệ bi – thanh đã thiết kế được ở chương 3.
Mục đích của luận văn này là: điều khiển ổn định ví trí hệ bi – thanh, cải thiện chất lượng điều khiển hệ thống thông qua việc phát huy những điểm mạnh của phương pháp điều khiển trượt. Để khắc phục hiện tượng chattering trong phương pháp điều khiển này, tác giả đã trình bày luận văn thành 4 chương với các nội dung như sau:
Chương 1 trình bày cấu tạo và nguyên lý hoạt động của hai kiểu mô hình hệ bi – thanh phổ biến được dùng để thực nghiệm lý thuyết điều khiển tự động. Ngoài ra, chương này cũng trình bày một số nghiên cứu liên quan đến hệ bi – thanh. Các nghiên cứu đã sử dụng nhiều phương pháp điều khiển khác nhau để điều khiển ổn định vị trí hệ bi – thanh. Cơ sở của chương này cho phép việc mô hình hóa và đề xuất các phương pháp điều khiển để ổn định vị trí hệ bi – thanh.
Chương 2 trình bày cơ sở lý thuyết để thành lập mô hình toán học cho đối tượng phi tuyến, đồng thời giới thiệu phương pháp tuyến tính hóa xung quanh điểm làm việc đối với hệ phi tuyến. Chương này cũng trình bày lý thuyết về các phương pháp điều khiển trượt, điều khiển trượt dùng mạng nơ ron và điều khiển trượt thích nghi dùng mạng nơ ron, cách thành lập tín hiệu điều khiển cho đối tượng phi tuyến đối với phương pháp điều khiển trượt. Dựa trên lý thuyết về cách thành lập mô hình toán và các phương pháp điều khiển được đề xuất. Chương 2 cho chúng ta cơ sở để thiết kế các bộ điều khiển cho đối tượng hệ bi – thanh.
Trong chương 3 trình bày chi tiết các đặc tính động học của hệ bi – thanh, các bước xây dựng mô hình toán học cho hệ bi – thanh.Nghiên cứu các giải thuật của lý thuyết điều khiển trượt và điều khiển trượt dùng mạng nơ ron ở chương 2 để thiết kế các bộ điều khiển cho hệ bi – thanh.
Trong chương 4, chúng ta đã khảo sát hệ bi – thanh khi chưa áp dụng các bộ điều khiển trong môi trường Matlab – Simulink. Kết quả cho thấy bi sắt chạy dọc một đầu thanh làm cho thanh quay một góc 900. Sau đó ta áp dụng các bộ điều khiển trượt, điều khiển trượt dùng mạng nơ ron, điều khiển trượt thích nghi dùng mạng nơ ron cho hệ bi – thanh đã thiết kế được ở chương 3. Phương pháp điều khiển trượt dùng mạng nơ ron đã khắc phục được hiện tượng dao động ở tín hiệu điều khiển của phương pháp điều khiển trượt cổ điển. Đáp ứng của bộ điều khiển trượt thích nghi dùng mạng nơ ron sau nhiều phiên huấn luyện đã học được luật điều khiển trượt và cho đáp ứng giống như bộ điều khiển trượt.
2. Kiến nghị
Việc nghiên cứu và điều khiển các hệ thống tự cân bằng đang ngày càng trở nên phổ biến và phát triển mạnh mẽ trên thế gới. Tuy nhiên vẫn còn nhiều trở ngại lớn khi áp dụng cho người nghiên cứu trong nước là chi phí cho việc xây dựng một thiết bị ứng dụng được trong đời sống hay quân sự là rất lớn, triển khai còn mang tính hình thức trên mô hình thí nghiệm cỡ nhỏ. Để việc ứng dụng được phổ biến và có chiều sâu, tác giả có một số kiến nghị sau:
– Cần có các dự án nghiên cứu về hệ thống tự cân bằng ứng dụng được trong đời sống và trong quân sự.
– Có các tiêu chuẩn thiết kế thực sự phù hợp để là công cụ cho các nhà tư vấn thiết kế áp dụng hiệu quả.
– Phát triển nghiên cứu phương pháp điều khiển dùng mạng nơ ron nhiều hơn trong các lĩnh vực khoa học kỹ thuật. Đây là phương pháp điều khiển rất triển vọng cho các đối tượng không rõ thông số mô hình.
3.Hướng phát triển
Qua quá trình nghiên cứu hoàn thiện luận văn, với các kết quả đạt được và những hạn chế còn tồn tại thì hướng phát triển của đề tài là:
– Thiết kế hệ thống bi – thanh trong điều kiện thực tế để có thể thực nghiệm các phương pháp đã được đề xuất.
– Mô hình điều khiển trượt thích nghi dùng mạng nơ ron khá đơn giản và hiệu quả. Các phương pháp nghiên cứu tương tự không chỉ có thể được phát triển điều khiển trượt thích nghi trên mạng truyền thẳng một lớp ẩn, mà còn có thể áp dụng cho các loại mạng khác như: mạng hồi quy, mạng hàm cơ sở xuyên tâm RBF.
– Bộ điều khiển trượt thích nghi dùng mạng nơ ron cần được tiếp tục nghiên cứu và hoàn thiện trên các đối tượng điều khiển phi tuyến đa biến phức tạp khác như: Cánh tay máy nhiều bậc tự do, xe cân bằng, rô bốt biết đi, hệ bóng trên tấm.
DANH MỤC TÀI LIỆU THAM KHẢO
Tiếng việt
[1] Trần Phương Nam, “Thiết kế bộ điều khiển fuzzy giữ ổn định hệ phi tuyến bóng và thanh”, Luận văn thạc sỹ kỹ thuật, Đại học Giao Thông Vận Thải Tp. HCM, 2008.
[2] Võ Văn Châu, “Thiết kế bộ điều khiển mờ-trượt-PD để ổn định vị trí bi sắt trên thanh cân bằng”, Luận văn thạc sỹ kỹ thuật, Đại học Giao Thông Vận Thải Tp. HCM, 2014.
[3] Doãn Thế Công, “Điều khiển thích nghi hệ thống Beam and Ball”, Luận văn thạc sỹ kỹ thuật, Trường Đại học kỹ thuật công nghiệp – Đại học Thái Nguyên, 2014.
[4] Nguyễn Đức Minh, Nguyễn Đức Thành, Dương Hoài Nghĩa, “Điềukhiển trượt thích nghi dùng mạng nơ ron”, Tập chí Khoa học & Công nghệ các trường đại học kỹ thuật, số 71, 2009.
Tiếng Anh
[5]C-H. Tsai, H-Y. Chung, “Neuro-Sliding Mode Control With Its Applications to Seesaw Systems”, IEEE Transaction on Neural Networks, vol. 15, no.1, 2004.
[6] M. H. Vali, B. Rezaie, Z. Rahmani, “Designing a Neuro-Sliding Mode Controller for Networked Control Systems with Packet Dropout”, International Journal of Engineering, vol. 29, no. 4, pp. 490-499, April 2016.
[7] J-B. Cao, B-G. Cao, “Neural network sliding mode control based on on-line identification for electric vehicle with ultracapacitor-battery hybrid power”, International Journal of Control, Automation and Systems, vol. 7, no. 3, pp. 409–418, June 2009.
E:\DỮ LIỆU COP CỦA CHỊ YẾN\DAI HOC DA NANG\TU DONG HOA\VO LONG SI


