
NGHIÊN CỨU ỨNG DỤNG ĐIỀU KHIỂN THÍCH NGHI CHO MỨC NƯỚC BỂ KHỬ KHÍ TK-3201 TẠI NHÀ MÁY LỌC DẦU DUNG QUẤT
Lý do chọn đề tài
Việt Nam là một trong những nước trong khu vực có trữ lượng dầu mỏ và khí khá lớn. Tuy nhiên, trước kia dầu khai thác được chủ yếu xuất khẩu dưới dạng dầu thô, còn các sản phẩm tính chế được nhập từ nước ngoài. Đó là một hạn chế. Những năm gần đây, cùng với sự tăng tốc của khoa học kỹ thuật, công nghệ chế biến dầu mỏ ngày càng phát triển, trở thành một trong những ngành công nghiệp mũi nhọn trên thế giới. Nằm trong trào lưu chung đó, công nghiệp dầu khí nước ta cũng có những bước khởi sắc với sự ra đời của hàng loạt nhà máy đã đi vào vận hành ổn định và hiệu quả như: nhà máy chế biến khí Dinh Cố, nhà máy Đạm Phú Mỹ, Đạm Cà Mau, Nhà máy lọc dầu Dung Quất và sắp tới là nhà máy lọc dầu Nghi Sơn, Nhà máy lọc dầu Long Sơn – Vũng Tầu đã đóng góp vào sự phát triển của ngành công nghiệp dầu khí nói riêng và nền công nghiệp của nước ta nói chung.
Đặc điểm của quá trình chế biến dầu mỏ đó là sự liên tục, kế tiếp nhau. Sản phẩm đầu ra của quá trình này sẽ là đầu vào của một hay nhiều quá trình khác. Sự thay đổi chế độ vận hành của một quá trình này sẽ dẫn đến sự ảnh hưởng của quá trình khác. Quyết định đến số lượng và chất lượng của các sản phẩm đầu ra.
Trong quá trình sản xuất Bể khử khí là một trong những thiết bị đóng vai trò cực kỳ quan trọng trong phân xưởng thu hồi và xử lý nước ngưng. Không khí hòa tan trong nước ngưng, nước cấp và nước bổ sung có chứa khi xâm thực (O2 , CO2 ) gây ăn mòn thiết bị và đường ống dẫn trong Nhà máy. Để bảo vệ chúng khỏi sự ăn mòn của khí trong nước, người ta áp dụng biện pháp tách khí hòa tan ra khỏi nước – gọi là khử khí cho nước.
Ngoài việc giữ nhiệt độ của nước trong bể khử khí ở nhiệt độ bão hòa, bể khử khí còn là nơi cấp nước cho các phân xưởng công nghệ cho các mục đích sau: Cung cấp nước sinh hơi cho lò hơi CO (RFCC) chiếm 40% lượng hơi của nhà máy, các thiết bị sinh hơi Thấp áp, trung áp và cao áp của phân xưởng RFCC như E-1503, E1504, E-1505…, cấp nước cho Steam Drum của CCR Heater sinh hơi cao áp, cấp nước sinh cho thiết bị sinh hơi cao áp tại SRU và cung cấp nước Desuperheated cho các dòng hơi để điều khiển nhiệt độ các dòng hơi đi vào các thiết bị quay quan trọng, các bơm, máy nén dùng tua bin hơi, đảm bảo chất lượng, tránh gây ảnh hưởng đến năng suất làm việc và đặc biệt là tuổi thọ của các thiết bị quay quan trọng. Nếu mất nước cấp tại bể TK- 3201A/B thì các sẽ không cấp nước BFW liên tục cho các phân xưởng công nghệ được, sẽ dẫn đến hầu như dừng toàn bộ các phân xưởng công nghệ liên quan như RFCC, LTU, NTU, PRU, CCR, NHT, ISOM, LCO-HDT, PP Plant, SRU. Như vậy việc điều khiển để giữ mức nước trong bể khử khí ổn định là một công việc quan trọng sống còn đối với nhà máy, yêu cầu bộ điều khiển có đáp ứng nhanh, ổn định và tin cậy.
Do đó, tôi chọn đề tài này làm luận văn tốt nghiệp với mục đích tìm hiểu nghiên cứu, ứng dụng hệ điều khiển thích nghi cho mức nước bể khử khí TK- 3201.
Đối tượng và phạm vi nghiên cứu
Đối tượng nghiên cứu là bể khử khí tại phân xưởng Thu hồi và Xử lý Nước ngưng, Nhà máy lọc dầu Dung Quất.
Phạm vi nghiên cứu của đề tài là nghiên cứu phương pháp điều khiển thích nghi để điều khiển mức bể khử khí TK-3201.
Phương pháp nghiên cứu
Để thực hiện nghiên cứu đề tài khoa học này, thì cần phải kết hợp 2 phương pháp sau:
- Phương pháp nghiên cứu lý thuyết: Nghiên cứu các vấn đề về ứng dụng điều khiển thích nghi, các mô hình bể nước, các hàm tối ưu trong Matlab và các tính toán hỗ trợ ước lượng thông số mô hình.
- Phương pháp mô phỏng: Sử dụng công cụ tính toán tìm tối ưu trong phần mềm Matlab, tạo dữ liệu mô phỏng, mô phỏng kiểm.
Ý nghĩa khoa học và thực tiễn của đề tài
Kết quả nghiên cứu của đề tài sẽ góp phần hoàn thiện một phương pháp điều khiển mới khắc phục được một số nhược điểm của các phương pháp điều khiển kinh điển, từ đó mở ra một tiềm năng áp dụng cài đặt vào các thiết bị điều khiển trong công nghiệp làm nâng cao hơn nữa chất lượng điều khiển cho các mô hình có thông số thay đổi lớn theo thời gian.
Cấu trúc luận văn
Ngoài phần mở đầu, kết luận, trong luận văn còn có các chương kế tiếp như sau:
Chương 1: Giới thiệu về Nhà máy lọc dầu Dung Quất
Chương 2. Mô hình tính toán chung
Chương 3. Điều khiển thích nghi.
Chương 4. Nghiên cứu bộ điều khiển PI thích nghi điều khiển mức nước bể khử khí TK-3201.
CHƯƠNG 1
GIỚI THIỆU VỀ NHÀ MÁY LỌC DẦU DUNG QUẤT TỔNG QUAN VỀ NHÀ MÁY VÀ ĐIỀU KHIỂN MỨC BỂ TK – 3201
1.1. Địa điểm và diện tích sử dụng:
Địa điểm: Nhà máy được xây dựng tại Khu kinh tế Dung Quất, thuộc địa bàn các xã Bình Thuận và Bình Trị, huyện Bình Sơn, tỉnh Quảng Ngãi.
Diện tích sử dụng: Khoảng 956 ha (bao gồm cả 140 ha mở rộng trong tương lai) bao gồm 485 ha mặt đất và 471 ha mặt biển, trong đó (hiện tại): Khu nhà máy chính 110 ha; Khu bể chứa dầu thô 42 ha; Khu bể chứa sản phẩm 43,83 ha; Khu tuyến dẫn dầu thô, cấp và xả nước biển 17 ha; Tuyến ống dẫn sản phẩm 77,46 ha; Cảng xuất sản phẩm 135 ha và Hệ thống phao nhập dầu không bến, tuyến ống ngầm dưới biển và khu vực vòng quay tàu 336 ha.
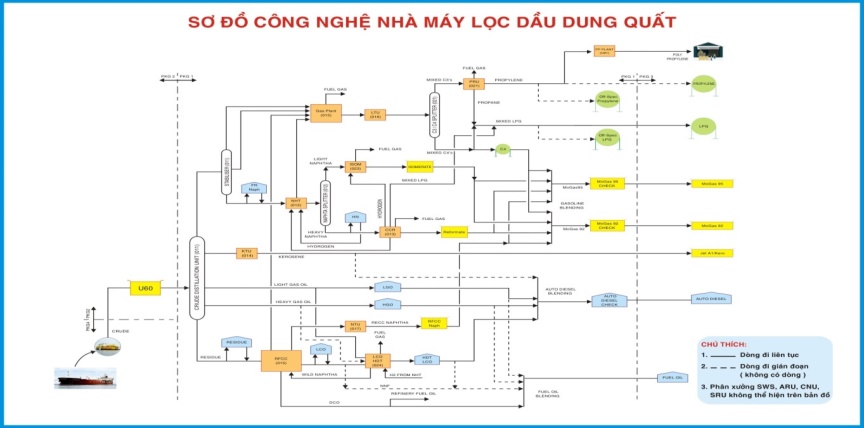
1.2. Cấu hình công nghệ
1.3. Công suất chế biến và nguyên liệu:
– Công suất chế biến: 6,5 triệu tấn dầu thô/năm, tương đương 148.000 thùng/ngày. Sau khi hoàn thành nâng cấp mở rộng: 8,5 triệu tấn dầu thô/năm, tương đương 192.000 thùng/ngày.
Nguyên liệu:
– Giai đoạn 1: Chế biến 100% dầu thô Bạch Hổ – Việt Nam (hoặc dầu thô tương đương).
– Giai đoạn 2: Chế biến dầu chua.
1.4. Quy trình hoạt động của Nhà máy lọc Dầu:
Dầu thô được nhập vào nhà máy lọc dầu để chế biến thông qua hệ thống phao rót dầu một điểm neo (SPM) có khả năng tiếp nhận tàu có trọng tải từ 80.000 đến 150.000 tấn (Sau khi nâng cấp, mở rộng 300.000 tấn) và đường ống dẫn dầu từ phao đến khu bể chứa dầu thô dài khoảng 4,2km.
Dầu thô được bơm vào khu bể chứa dầu thô gồm 08 bể có dung tích bằng nhau mỗi bể là 65.000m3. Sau đó dầu thô được bơm vào tháp chưng cấp khí quyển có Công suất 140 ngàn thùng một ngày để tách thành các phân đoạn như: Gas, Naptha, Kerosen, Gas oil nặng và nhẹ và cặn khí quyển.
Khí Gas được đưa đến phân xưởng chế biến Gas và thu hồi Propylene để cho ra khí hóa lỏng và Propylene đưa qua nhà máy Polypropylene để chế biến hạt nhựa.
1.5. Cơ cấu sản phẩm.
Nhà máy sản xuất khí hóa lỏng LPG, propylene, polypropylene, xăng A92 và A95, dầu hỏa, nhiên liệu phản lực, diesel và dầu nhiên liệu. Nhà máy gồm 14 phân xưởng chế biến công nghệ, 10 phân xưởng năng lượng phụ trợ và 8 hạng mục ngoại vi. Các sản phẩm chính của nhà máy bao gồm:
1.6. Tổng mức đầu tư
+ Theo Quyết định 514/QĐ-TTg ngày 10/7/1997 (giai đoạn tự đầu tư từ năm 1997 đến 1999): Tổng mức đầu tư là 1,5 tỷ USD;
+ Theo Theo Quyết định 560/CP-DK ngày 21/6/2001 của Chính phủ (giai đoạn liên doanh với Nga): Tổng mức đầu tư cho dự án là 1,297 tỷ USD không bao gồm phí tài chính;
+ Theo Quyết định 546/QĐ-TTg ngày 17/6/2005 (Giai đoạn trở lại hình thức tự đầu tư): 2,501 tỷ USD;
+ Theo Quyết định số 1291/QĐ-TTg ngày 17/8/2009 (sau khi hoàn thành công tác xây dựng và chạy thử nhà máy): Phê duyệt tổng mức đầu tư là 3,053 tỷ USD.

1.7. Giới thiệu các hạng mục công trình
1.7.1. Phao rót dầu SPM và tuyến ống dẫn dầu thô:
1.7.2. Khu bể chứa dầu thô:
1.7.3. Các phân xưởng công nghệ:
1.7.4. Hệ thống nhập nước biển làm mát:.
1.7.5. Khu bể chứa trung gian:
1.7.6. Hệ thống ống dẫn sản phẩm:
1.7.7. Khu bể chứa sản phẩm:
1.7.8. Trạm xuất sản phẩm bằng đường bộ:
1.7.9. Cảng xuất sản phẩm bằng đường biển:
1.7.10. Đê chắn sóng:
1.7.11. Khu nhà hành chính và điều hành:
1.7.12. Nhà máy sản xuất Polypropylene:
1.8.Vấn đề điều khiển mức bể tk-3201
Tìm hiểu về quá trình khử khí, cấu tạo, các điểm làm việc và vai trò, tầm quan trọng của bể khử khí tại nhà máy lọc dầu Dung Quất. Trong chương này cũng sẽ trình bày và mô phỏng các quá trình điều khiển của bể khử khí TK-3201 hiện đang áp dụng tại nhà máy lọc dầu Dung Quất.
1.9. Cấu tạo bể khử khí, vai trò việc khử khí
1.9.1 . Cấu tạo bể khử khí.
Bể khử khí TK-3201 là một bể hình trụ, chiều cao 2.5 mét, tiết diện làm việc C = 17.5 mét vuông. Bể được lắp đặt tại vị trí cao khoảng 20 mét so với mặt đất như hình 1.9.
Bể TK-3201 được cung cấp nước bởi một đường ống vào chính có lưu lượng lớn nhất đạt 275m3/h.
Bể có ba đường ra tương ứng là V01, V02, V03. Trong quá trình vận hành bình thường ở 100% công suất của nhà máy lọc dầu Dung Quất, bể nước TK-3201 được duy trì ở mức nước H01 = 1.7 mét. Đường V01, V02 mở hoàn toàn và V03 đóng hoàn toàn với tổng lưu lượng ra của hai đường là Q01 = 100 m3/h. Đây là điểm làm việc thường xuyên nhất của bể nước TK-3201.
Tuy nhiên trong quá trình vận hành của nhà máy, có những thời điểm nhu cầu sử dụng nước lò hơi tăng cao đòi hỏi đường V03 tiếp tục mở, bể nước sẽ vận hành tại điểm làm việc có chiều cao H02 = 1.5 mét và tổng lưu lượng ra là Q02 = 140 m3/h.
Bên cạnh đó, nếu trong quá trình vận hành tại điểm H01, nhu cầu sử dụng nước cấp lò hơi giảm đi, đường V02 sẽ đóng lại, bể nước sẽ vận hành tại điểm H03 với độ cao 2 met và tổng lưu lượng ra 80 m3/h.
1.9.2. Vai trò việc khử khí đối với vận hành nhà máy
Bể khử khí là một trong những thiết bị đóng vai trò cực kỳ quan trọng trong phân xưởng thu hồi và xử lý nước ngưng. Không khí hòa tan trong nước ngưng, nước cấp và nước bổ sung có chứa khi xâm thực (O2 , CO2 ) gây ăn mòn thiết bị và đường ống dẫn trong Nhà máy. Để bảo vệ chúng khỏi sự ăn mòn của khí trong nước, người ta áp dụng biện pháp tách khí hòa tan ra khỏi nước – gọi là khử khí cho nước.
Để đuổi hết các khí hòa tan trong nước ra khỏi nước, ngoài giữ nhiệt độ của nước bằng với nhiệt độ bão hòa ứng với áp suất trong bình, còn phải đảm bảo đủ thời gian, đủ bề mặt tiếp xúc giữa hơi và nước và phải đảm bảo việc thoát hơi ra khỏi Bình khử khí.
1.10. Vấn đề tồn tại trong điều khiển mức bể khử khí TK-3201
Mức nước bể khử khí TK-3201 được điều khiển bằng bộ điều khiển mức 032LIC011 Mức nước thực tế của bể khử khí được đo bằng một thiết bị đo mức theo nguyên lý chênh lệch áp suất, thiết bị này gởi tín hiệu mức nước về bộ điều khiển PID 032LIC011.
- Bộ điều khiển PID 032LIC011 nhận tín hiệu mức nước của bể, so sánh giá trị thực tế nhận được với giá trị đặt trong bộ điều khiển sau đó tính toán gởi tín hiệu điều khiển đến bộ điều khiển lưu lượng vào bể 032FIC006.
Nếu trong quá trình làm việc Q01, Q02 và Q03, vì một lý do nào đó đóng hoặc mở đột ngột thì mức nước của bể sẽ có sự thay đổi đột ngột và bộ điều khiển này không đáp ứng kịp để giữ mức nước bể ổn định do các hệ số Kp, Ki ban đầu không còn phù hợp với điều kiện làm việc mới của bể. Lúc này nhân viên vận hành phải chuyển bộ điều khiển về chế độ vận hành bằng tay, thao tác đóng mở các van tay để giữ mức nước ổn định ở giá trị mong muốn.
Chương 1 giới thiệu khái quát về nhà máy lọc dầu Dung Quất, vị trí địa lý, diện tích mặt bằng, lịch sử hình thành và phát triển của nhà máy lọc dầu đầu tiên ở Việt Nam. Trong chương này cũng nêu lên các nhà thầu xây dựng lớn trên thế giới, qui mô, tổng công suất nhà máy, các quá trình công nghệ diễn ra trong nhà máy và cơ cấu các sản phẩm của nhà máy lọc dầu Dung Quất cũng như nêu bật vai trò kinh tế chính trị của nhà máy đối với nền công nghiệp lọc hóa dầu của Việt Nam nói riêng và như nền kinh tế đất nước nói chung.
Giới thiệu về vai trò của phân xưởng hơi nước và nước ngưng, giới thiệu về vai trò của việc thu gom hơi nước và nước ngưng, vai trò của việc xử lý nước ngưng và tầm quan trọng của bể khử khí đối với quá trình vận hành an toàn ổn định, hiệu quả của nhà máy lọc dầu Dung Quất.
Trong chương này vấn đề tồn tại của việc điều khiển mức nước bể khử khí TK-3201 tại nhà máy lọc dầu Dung Quất được nhận dạng và phân tích, những hạn chế của bộ điều khiển hiện tại cũng được nêu ra chi tiết.
CHƯƠNG 2
MÔ HÌNH TÍNH TOÁN CHUNG
2.1. Mô hình tính toán chung
Xét một bể nước hở có lưu lượng đầu vào qi ở đỉnh bể và lưu lượng đầu ra q0 ở đáy bể. Tiết diện bể là C và chiều cao cột nước là h như hình (2.1).
Với K là hệ số phụ thuộc vào tiết diện ngang của van đầu ra của bể, nơi dòng chảy đi qua, phụ thuộc vào đặc tính của bản thân chất lỏng đó như độ nhớt, khối lượng riêng…và gia tốc trọng trường.
C là tiết diện ngang của bể.
qi là lượng nước tức thời chảy vào bể thông qua van điều khiển đầu vào.
q0 là lưu lượng nước tức thời chảy ra khỏi bể qua van đầu ra.
Xét quan hệ giữa q0 với h trong (2.2), đặc tính là đường parabol như hình vẽ 2.2.
Bể nước đang làm việc tại điểm có chiều cao mức H và lưu lượng ra là Q, xét tại một lân cận điểm làm việc này, chiều cao cột nước thay đổi là h và lưu lượng thay đổi là q.
Từ các kết quả phân tích trên ta thấy rằng quan hệ của lưu lượng đầu ra q0 và chiều cao cột nước h trong bể khử khí là quan hệ phi tuyến, tuy nhiên tại lân cận một điểm làm việc với sự thay đổi nhỏ của h và q0, thì ta có thể xem quan hệ này là quan hệ tuyến tính với hàm truyền đạt tuyến tính hóa tại biểu thức (2.14), trong đó các thông số a, b phụ thuộc vào điểm làm việc của bể nước..
2.2. Mô hình toán học dạng gián đoạn của bể khử khí
Để có thể dùng các giải thuật ước lượng thông số của đối tượng khi mô hình đối tượng thay đổi ta tiến hành thu thập các dữ liệu vào và ra của đối tượng, do đó ta chuyển mô hình đối tượng sang hệ rời rạc.
Rời rạc hóa hệ liên tục có hàm truyền cho bởi (2.12), với chu kỳ Ts=0.1s bằng các phương pháp khác nhau ta có các hàm truyền gián đoạn có dạng khác nhau như sau:
2.3. Mô phỏng bể khử khí TK-3201 với bộ điều khiển PI cố định
Từ công thức (2.3) ta thiết lập mô hình để mô phỏng bể khử khí TK-3201 như trên hình (2.3)
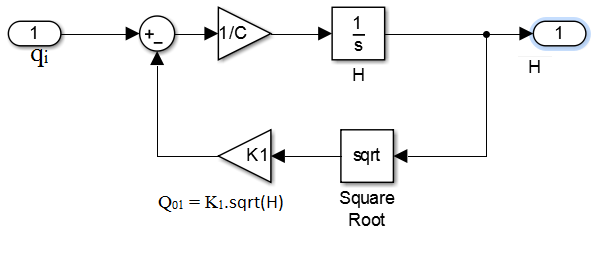
Hình 2.3. Sơ đồ mô hình bể nước
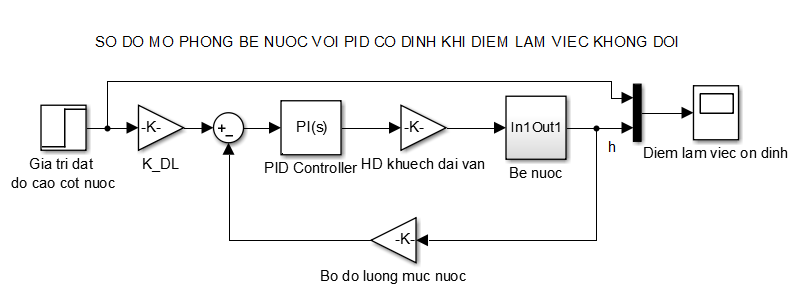
Hình 2.4. Sơ đồ mô phỏngđiều khiển PI cho mức bể nước TK-3201tại điểm làm việc ổn định H01.
Hình 2.5 Kết quả mô phỏng bộ điều khiển PI cho mức nước bể TK-3201 tại điểm làm việc H01.
Với thông số bể nước TK-3201 tại nhà máy, các hệ số Kp, Ki lấy từ bộ điều khiển thực tế tại nhà máy, kết quả mô phỏng cho thấy đáp ứng của bộ điều khiển (đường màu đỏ trên hình (2.5) tốt, không có độ quá điều chỉnh, hệ không có dao động.
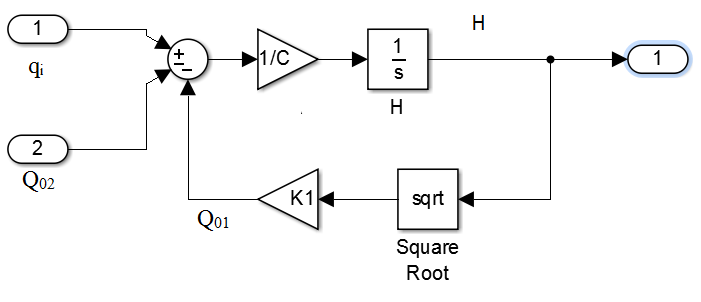
Hình 2.6 Sơ đồ mô hình bể nước trong trường hợp có thêm ngõ
rat hay đổi
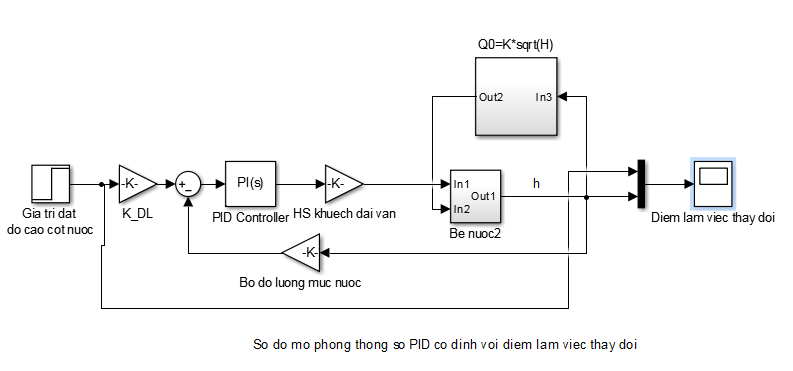
Hình 2.7 Sơ đồ mô phỏng bộ điều khiển PI cho mức nước bể TK-3201 khi thay đổi điểm làm việc.
Hình 2.8. Kết quả mô phỏng bộ điều khiển PID cho mức nước bể TK-3201 trong trường hợp thay đổi điểm làm việc
Trên hình (2.8) là kết quả mô phỏng bộ điều khiển PID với các thông số như hình (2.). Tuy nhiên điều khác nhau là tại thời điểm 40 giây cho đóng đường V02 để tăng lưu lượng ra, tại thời điểm 80 giây mở đường V03 ta nhận thấy rằng với bộ điều khiển PID hiện tại, đáp ứng đường màu xanh có dao động lớn khoảng 42%, chưa đáp ứng được chất lượng cần thiết để duy trì sự ổn định vận hành của phân xưởng. Chính vì tồn tại này mà trong thực tế vận hành tại nhà máy lọc dầu Dung Quất, mỗi khi có sự thay đổi đột ngột ở đầu ra, bộ điều khiển sẽ dao động mạnh và nhân viên vận hành phải chuyển bộ điều khiển từ chế độ làm việc tự động (auto mode) sang chế độ vận hành bằng tay (manual mode), sau đó nhân viên vận hành thao tác đóng mở các van bằng tay để giữ mức nước bể khử khí TK-3201 ổn định.
Chương 2 giới thiệu về mô hình toán của bể nước, các phương trình toán học thể hiện các quá trình vật lý trong quá trình làm việc của bể nước, thông số mô hình của bể nước TK-3201, việc tuyến tính hóa xung quanh điểm làm việc của bể nước để đưa ra công thức gần đúng hàm truyền đạt của bể nước TK-3201.
Cuối cùng chương 2 trình bày mô hình của bể nước TK-3201 bằng matlab Simulink và mô phỏng bể nước TK-3201 trong trường hợp có và không có Q0 thay đổi đột ngột, kết quả cho thấy bộ điều khiển PID không làm việc tốt khi mô hình đối tượng thay đổi đột ngột trong quá trình làm việc.
CHƯƠNG 3
ĐIỀU KHIỂN THÍCH NGHI
3.1. Giới thiệu chung
Điều khiển thích nghi là sự tổng hợp các kỹ thuật nhằm tự động chỉnh định các bộ điều chỉnh trong mạch điều khiển để thực hiện hay duy trì ở một mức độ nhất định chất lượng của hệ khi thông số của quá trình điều khiển không biết trước hoặc thay đổi theo thời gian.
Hệ thống điều khiển thích nghi gồm có hai vòng: vòng hồi tiếp thông thường và vòng hồi tiếp điều khiển thích nghi.
Có thể phân loại các hệ thích nghi theo các tiêu chuẩn sau [3]:
- Hệ thích nghi theo mô hình mẫu (MRAS: Model Reference Adaptive System).
- Bộ tự chỉnh định (STR: Self Tuning Regulator).
- Hệ tự học.
- Hệ tự tổ chức.
3.2. Hệ thống thích nghi theo mô hình mẫu (MRAS)
Mô hình MRAS (Hình 3.1) đầu tiên được đề nghị bởi Whitaker vào năm 1958 với hai ý tưởng mới được đưa ra: trước hết sự thực hiện của hệ thống được xác định bởi một mô hình, thứ hai sai số của bộ điều khển được hiệu chỉnh bởi sai số của mô hình mẫu và hệ thống. Cấu trúc hệ thống điều khiển hình 3.1 gọi là hệ MRAS song song.
Mô hình mẫu được chọn để tạo ra một đáp ứng mong muốn đối với tín hiệu đặt, ym, mà ngõ ra của hệ thống, y, phải bám theo. Hệ thống có một vòng hồi tiếp thông thường bao gồm đối tượng và bộ điều khiển. Sai lệch bám e là hiệu của ngõ ra hệ thống và ngõ ra của mô hình mẫu, e =ym –y. Bộ điều khiển có thông số thay đổi dựa vào sai số này. Hệ thống có hai vòng hồi tiếp: vòng hồi tiếp trong là vòng hồi tiếp thông thường và vòng hồi tiếp ngoài hiệu chỉnh tham số cho vòng hồi tiếp bên trong. Vòng hồi tiếp bên trong được giả thiết là nhanh hơn vòng hồi tiếp bên ngoài.
3.3. Hệ điều khiển thích nghi tự chỉnh
Hệ điều khiển thích nghi tự chỉnh định (Self-Tuning) là một dạng điều khiển thích nghi gián tiếp. Mô hình của đối tượng luôn được cập nhật, dựa trên mô hình này, bộ điều khiển luôn được thiết kế lại để thoả mãn những đặc tính điều khiển mong muốn.
3.4. Ước lượng thông số
Cho đối tượng có đầu vào u(k), đầu ta y(k). Giả sử quan hệ giữa tín hiệu vào và tín hiệu ra có thể mô tả bằng phương trình sai phân:
y(k) + a1y(k-1) + … + any(k-n) = b1u(k-1) + …+ bmu(k-m) + e(k). (3.1)
Giả sử thu thập được N mậu dữ liệu:
ZN = {y(1), u(1), …,y(N), u(N)}
Bài toán đặt ra là ước lượng thông số mô hình đối tượng dựa vào dữ liệu vào ra thu thập được.
Tín hiệu ra của hệ thống:
- Chỉ tiêu ước lượng bình phương tối thiểu:
- Do V là hàm toàn phương nên giá trị làm V đạt cực tiểu là nghiệm của phương trình:
3.5. Chứng minh thuật toán ước lượng thông số theo phương pháp đệ qui [2]
Các công thức trong mục 3.4 đã được chứng minh.
Thuật toán ước lượng đệ qui không tính nghịch đảo ma trận:
3.6. Luật thích nghi
Theo [10], bộ điều khiển thích nghi có thể được xem như là sự kết hợp của một bộ ước lượng các tham số trực tuyến (on-line) và một luật điều khiển mà nó nhận được từ trường hợp tham số đã được biết rõ. Sự kết hợp này làm xuất hiện nhiều kiểu ước lượng tham số và luật thích nghi cho các bộ điều khiển khác nhau với các tính chất khác nhau. Trong các tài liệu nghiên cứu về điều khiển thích nghi, bộ ước lượng tham số on-line thường được xem như gồm luật thích nghi, luật cập nhật và cơ cấu hiệu chỉnh tham số. Việc thiết kế luật thích nghi sẽ quyết định đến các tính chất ổn định của bộ điều khiển thích nghi. Một vài phương pháp cơ bản được sử dụng để thiết kế luật thích nghi là: luật MIT, hàm Lyapunov xác định dương, phương pháp gradient và phương pháp bình phương bé nhất dựa trên tiêu chí đánh giá hàm chi phí sai lệch bám.
3.6.1. Phương pháp độ nhạy (luật MIT)
Phương pháp độ nhạy được sử dụng để thiết kế luật thích nghi sao cho các tham số ước lượng được điều chỉnh theo hướng tối thiếu hóa một hàm đặc tính nào đó. Luật thích nghi được cho bởi đạo hàm riêng của hàm đặc tính với các tham số đánh giá tương ứng nhân với sai số giữa đáp ứng mong muốn và đáp ứng thực tế.
Các thành phần của vectơ
Luật MIT chỉ được thực hiện tốt nếu độ lợi thích nghi là nhỏ. Độ lớn của phụ thuộc vào biên độ của tín hiệu mẫu và độ lợi của đối tượng. Vì vậy, không thể có một giới hạn an toàn. Do đó, luật MIT có thể cho một vòng kín không an toàn. Sự thiếu ổn định của luật MIT cho nên các nhà nghiên cứu đã tìm ra các phương pháp khác để thiết kế luật thích nghi như phương pháp Lyapunov hoặc phương pháp gradient và bình phương nhỏ nhất sai số [10].
3.6.2. Gradient và phương pháp bình phương bé nhất dựa trên tiêu chí đánh giá hàm chi phí sai số
Phương pháp Gradient và các hàm chi phí được sử dụng cho việc triển khai luật thích nghi để ước lượng các tham số quan tâm θ trong mô hình tham số.
Phương pháp gradient bao gồm việc khai triển một phương trình sai số ước lượng đại số làm động cơ thúc đẩy việc lựa chọn một hàm chi phí gần đúng J(θ) mà nó là một hàm lồi trong toàn bộ không gian của θ(t). Sau đó, hàm chi phí sẽ được cực tiểu hóa theo tham số θ(t) bởi phương pháp
Hàm Lyapunov
Trong phương pháp này, lý thuyết về sự ổn định của Lyapunop (tiêu chuẩn ổn định thứ hai) có thể dùng để thiết kế luật thích nghi, đảm bảo sự ổn định cho hệ thống vòng kín. Do đó, sơ đồ điều khiển thích nghi dựa trên lý thuyết ổn định Lyapunov không gặp những trở ngại như sơ đồ sử dụng luật MIT.
Tiêu chuẩn ổn định thứ hai Lyapunov chỉ là điều kiện đủ, không phải là điều kiện cần. Nếu thỏa tiêu chuẩn thì hệ ổn định, nếu không thỏa thì vấn đề kết luận về tính ổn định còn bỏ ngõ, phụ thuộc vào cách chọn hàm mục tiêu xác định dương V(x) và biến trạng thái x.
3.7. Kêt luận chương 3
Chương 3 giới thiệu chung về lý thuyết điều khiển thích nghi và giới thiệu chi tiết về hai phương pháp điều khiển thích nghi theo mô hình mẫu và điều khiển thích nghi tự chỉnh. Trong chương này cũng trình bày nội dung các luật thích nghi.
Chương 3 cũng giới thiệu về phương pháp ước lượng thông số mô hình đối tượng được áp dụng trong điều khiển thích nghi, giới thiệu thuật toán ước lượng thông số theo qui tắc bình phương tối thiểu, trình bày chi tiết giải thuật ước lượng thông số mô hình theo phương pháp đệ qui và chứng minh thuật toán ước lượng thông số bình phương tối thiểu đệ qui.
Cuối cùng lý thuyết điều khiển thích nghi tự chỉnh gián tiếp sẽ được sử dụng để thiết kế bộ điều khiển PID thích nghi điều khiển bể khử khí DA-3201. Trong đó, phương pháp bình tối thiểu đệ qui sẽ được sử dụng để ước lượng thông số trực tuyến của mô hình đối tượng, phần này sẽ được trình bày ở chương 4.
CHƯƠNG 4
NGHIÊN CỨU BỘ ĐIỀU KHIỂN PI THÍCH NGHI ĐIỀU KHIỂN MỨC NƯỚC BỂ KHỬ KHÍ TK-3201
- Giới thiệu chung
Chương 4 sẽ trình bày các bước nghiên cứu bộ điều khiển PI thích nghi theo cơ chế tự chỉnh định gián tiếp để điều khiển mức nước của bể TK-3201. Trong đó có ứng dụng thuật toán ước lượng thông số mô hình trực tuyến để ước lượng thông số mô hình của bể khử khí, dựa vào các thông số mô hình ước lượng được, sẽ tính toán và liên tục cập nhật các giá trị Ki, Kp của bộ điều khiển tại từng thời điểm, nhằm đáp ứng yêu cầu của chất lượng điều khiển khi thông số mô hình đối tượng thay đổi trong quá trình làm việc.
- Nghiên cứu bộ điều khiển PI thích nghi
Quá trình nghiên cứu hệ thống điều khiển gồm hai phần chính:
- Ước lượng thông số mô hình đối tượng.
- Nghiên cứu bộ điều khiển, trong trường hợp này là bộ điều khiển thích nghi tự chỉnh gián tiếp PI dựa theo mô hình toán đã nhận dạng được.
Hệ điều khiển tự chỉnh thực hiện trực tuyến đồng thời hai nhiệm vụ là nhận dạng thông số mô hình và tính toán luật điều khiển. Sơ đồ khối hệ thống điều khiển PI thích nghi được biểu diễn trên hình (4.1).
Trình tự nghiên cứu:
Bước 2: Tính toán thông số bộ điều khiển
Nghiên cứu bộ điều khiển PI dựa vào hàm truyền nhận dạng được
Sơ đồ mô phỏng trên hình (4.3) mô phỏng giải thuật ước lượng thông số theo phương pháp đệ qui tuyến tính đã được trình bày trong chương 3, phần 3.4, công thức (3.10), (3.11), (3.12) và (3.13).
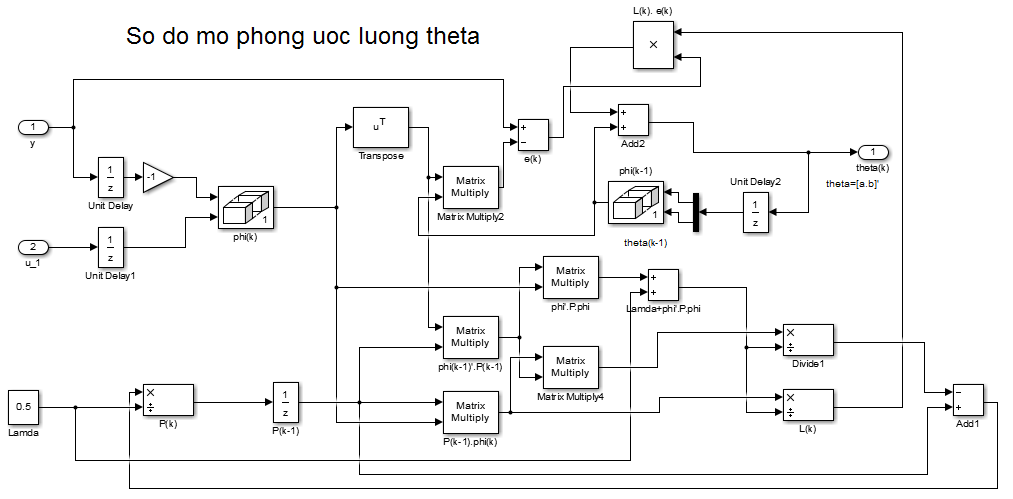
Hình 4.3. Sơ đồ mô phỏng phương pháp ước lượng thông số mô hình bể nước
Sơ đồ mô phỏng hình (4.4) mô phỏng cách so sánh kết quả giữa giá trị ước lượng bằng thuật toán ước lượng thông số mô hình và giá trị thật của bể nước.
Hình 4.5. So sánh kết quả giữa giá trị ước lượng bằng phương pháp ước lượng thông số mô hình và giá trị thật của bể nước.
Trên hình 4.5 hiển thị kết quả mô phỏng giá trị ước lượng và giá trị thật:
- Đường màu xanh là chiều cao cột nước của bể sử dụng mô hình phi tuyến;
- Đường màu đỏ là chiều cao cột nước của bể bằng phương pháp đệ qui tuyến tính.
Ta nhận thấy giá trị ước lượng chiều cao cột nước và giá trị chiều cao cột nước bằng mô hình phi tuyến gần như bằng nhau, tại các thời điểm đóng mở các van ngõ ra, thông số mô hình bể nước thay đổi, giá trị ước lượng vẫn bám tốt theo giá trị của mô hình phi tuyến, như vậy kết quả phương pháp ước lượng thông số mô hình đã được kiểm chứng bằng kết quả mô phỏng.
Sơ đồ mô phỏng trên hình 4-5 mô phỏng cách tính toán bộ điều khiển PI với hàm truyền
Gc(z) = Kp +
Để tính toán tín hiệu điều khiển. 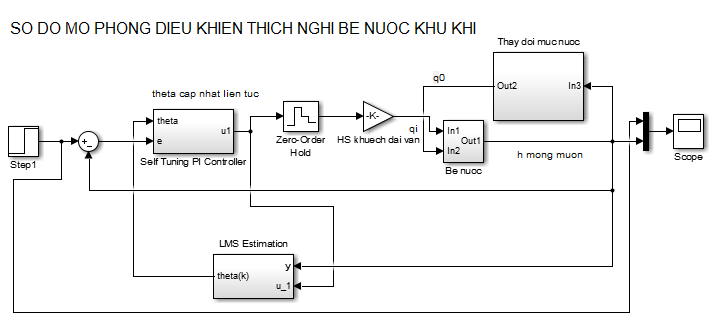
Hình 4.7. Sơ đồ mô phỏng bộ điều khiển thích nghi cho bể nước TK-3201 trong trường hợp Q0 thay đổi
Trong sơ đồ mô phỏng hệ điều khiển PI thích nghi để điều khiển mức nước bể khử khí TK-3201 trên hình 4-7 có 4 khối chính như sau:
- Khối bộ điều khiển tự chỉnh định PI (self tuning PI controller): Khối này có vai trò tính toán và cập nhật liên tục giá trị Kp, Ki cho bộ điều khiển dựa vào giá trị véc tơ chứa tham số ước lượng trực tuyến của mô hình để tính toán giá trị điều khiển gởi đến điều khiển đối tượng bể khử khí;
- Khối cập nhật trực tuyến thông số mô hình đối tượng (LMS Estimation): cập nhật trực tuyến véc tơ tham số mô hình theo thuật toán ước lượng đệ qui;
- Khối đối tượng điều khiển bể nước: chứa mô hình bể khử khí TK-3201
- Khối mô hình thay đổi mức nước: chứa mô hình thay đổi mức nước của bể khử khí trong quá trình làm việc.
Hình 4.9. Kết quả mô phỏng chi tiết bộ điều khiển thích nghi cho mức nước bể TK-3201 trong trường hợp Q0 thay đổi.
Đồ thị trên hình (4.8) là kết quả mô phỏng so sánh đáp ứng của bể khử khí TK-3201 trong 3 trường hợp: bằng bộ điều khiển PI thích nghi đã thiết kế:
- Đường màu tím là đáp ứng của bộ điều khiển PID trong trường hợp bể khử khí làm việc ổn định, không có các van ngõ ra đóng mở đột ngột. Ta nhận thấy đáp ứng tốt;
- Đường màu xanh là đáp ứng của bộ điều khiển PID trong trường hợp bể khử khí làm việc không ổn định, tại thời điểm 40 giây và 80 giây có các van ngõ ra đóng mở đột ngột. Ta nhận thấy đáp dao động mạnh, khoảng 42%;
Đường màu đỏ là đáp ứng của bộ điều khiển thích nghi đã thiết kế để đáp ứng được chất lượng đáp ứng trong trường hợp có các van đầu ra đóng mở đột ngột. Ta nhận thấy tại thời điểm 40 giây và 80 giây có các van ngõ ra đóng mở đột ngột nhưng bộ điều khiển thích nghi vẫn đáp ứng tốt, dao động nhỏ, chi tiết như trên hình (4.9);
Đáp ứng của bộ điều khiển PI thích nghi cho kết quả tốt, đảm bảo chất lượng điều khiển, tại thời điểm 40 giây và 80 giây đóng mở các van đầu ra đột ngột, thông số mô hình thay đổi đột ngột tuy nhiên với bộ điều khiển PI thích nghi đáp ứng có độ dao động chỉ khoảng 4%, đảm bảo chất lượng tốt hơn rất nhiều so với độ dao động 42% khi dùng bộ điều khiển PI cổ điển
- Nhận xét đánh giá các kết quả tổng hợp
Đối với bộ điều khiển PID khi không có Q0 thay đổi lớn, nghĩa là mô hình đối tượng ổn định trong quá trình làm việc cho đáp ứng tốt, độ quá điều chỉnh gần bằng 0, thời gian quá độ thấp, khoảng 5 giây. Đây là bộ điều khiển đang áp dụng tại nhà máy lọc dầu Dung Quất.
Khi các van đầu ra bể khử khí TK-3201 đóng mở đột ngột, nghĩa là mô hình đối tượng thay đổi trong quá trình làm việc bộ điều khiển PID hiện tại cho đáp ứng không tốt, độ dao động 42% như trên hình 4.8.
Bộ điều khiển PID thích nghi giải quyết được vấn đề điều khiển khi có các van đầu ra đóng mở đột ngột, nghĩa là thông số mô hình thay đổi trong quá trình làm việc, bộ điều khiển PID thích nghi cập nhật trực tuyến sự thay đổi thông số của mô hình bằng phương pháp bình phương tối thiểu đệ qui, cho kết quả đáp ứng tốt, độ dao động nhỏ.
Kết quả mô phỏng kiểm chứng thuật toán ước lượng thông số mô hình đối tượng khi thông số mô hình thay đổi trong quá trình làm việc cho kết quả tốt, kết quả ước lượng giống với giá trị thật của mô hình trong quá trình mô hình thay đổi.
KẾT LUẬN
- CÁC KẾT QUẢ CỦA LUẬN VĂN
Mục tiêu của các hệ thống điều khiển là ngày càng nâng cao chất lượng các hệ thống điều khiển tự động. Trên thực tế có rất nhiều đối tượng cần điều khiển, các đối tượng này thông thường không có đủ các tham số cần thiết, chính vì vậy nên việc thiết kế các bộ điều khiển dựa trên lý thuyết điều khiển kinh điển gặp rất nhiều khó khăn. Chính vì các lý do này đòi hỏi chúng ta phải ứng dụng các lý thuyết điều khiển hiện đại vào trong thực tế.
Luận văn xuất phát từ một bài toán thực tế tại bể khử khí TK-3201 ở nhà máy lọc dầu Dung Quất, vấn đề chất lượng bộ điều khiển PID kinh điển không đáp ứng được khi hệ có thông số đối tượng thay đổi trong quá trình làm việc đã được phân tích cơ sở lý thuyết và dẫn chứng kết quả thực tế cũng như mô phỏng bằng matlab Simulink một cách chi tiết, rõ ràng và đầy đủ.
Từ phân tích thực tế tồn tại của bộ điều khiển PID kinh điển tại bể khử khí TK-3201 tại nhà máy lọc dầu Dung Quất, áp dụng các lý thuyết điều khiển nâng cao, trong đó điều khiển thích nghi tự chỉnh được áp dụng để thiết kế thành công bộ điều khiển PID thích nghi cho bể khử khí TK-3201.
Với kết quả thu được từ mô phỏng, đã đóng góp được các vấn đề sau:
+ Đã đưa ra mô hình toán của bể nước, dựa vào cơ sở lý thuyết điều khiển hiện đại để phân tích nguyên nhân của những tồn tại trong bộ điều khiển PID kinh điển gặp phải khi thông số đối tượng thay đổi trong quá trình làm việc.
+ Đã xây dựng được bộ điều khiển thích nghi cho bể khử khí TK-3201 tại nhà máy lọc dầu Dung Quất với các kết quả mô phỏng tốt.
+ Với bộ điều khiển mà luận văn đã xây dựng, các thông số về chất lượng điều chỉnh như sai lệch tĩnh, độ quá điều chỉnh, thời gian quá độ , số lần dao động của hệ truyền động đều tốt, nhất là độ quá điều chỉnh rất nhỏ tại thời điểm thông số mô hình thay đổi. Như vậy bộ điều khiển đã nghiên cứu trong luận văn hoàn toàn đáp ứng được các yêu cầu về chất lượng điều khiển mức nước cho bể khử khí và có khả năng ứng dụng vào thực tế điều khiển.
2. KIẾN NGHỊ VỀ HƯỚNG NGHIÊN CỨU TIẾP THEO
Như vậy, quá trình thực hiện luận văn này, tác giả đã giải quyết trọn vẹn được vấn đề đã đặt ra. Tuy nhiên với thời gian nghiên cứu hạn chế và do phạm vi giới hạn của vấn đề đã đặt ra là một bài toán cụ thể đang tồn tại, luận văn chưa đề cập chuyên sâu đến các cơ sở lý thuyết về việc chứng minh các thuật toán cũng như đưa ra một số phương pháp khác để so sánh kết quả với phương pháp đang áp dụng để có cái nhìn toàn diện hơn các kiến thức, các mặc ưu nhược điểm của các phương pháp điều khiển hiện đại, và đây chính là vấn đề tác giả dự định sẽ tiếp tục phát triển nghiên cứu trong thời gian đến.
E:\DỮ LIỆU COP CỦA CHỊ YẾN\DAI HOC DA NANG\TU DONG HOA\PHAM KIM LONG


