
NGUYÊN CỨU CHẾ TẠO THIẾT BỊ KIỂM TRA ÂM THANH TỰ ĐỘNG
Chương 1:
TỔNG QUAN VỀ ÂM THANH VÀ XỬ LÝ TÍN HIỆU ÂM THANH
Chương 2:
GIỚI THIỆU VỀ TAI NGHE VÀ CÁC THÔNG SỐ CẦN KIỂM TRA
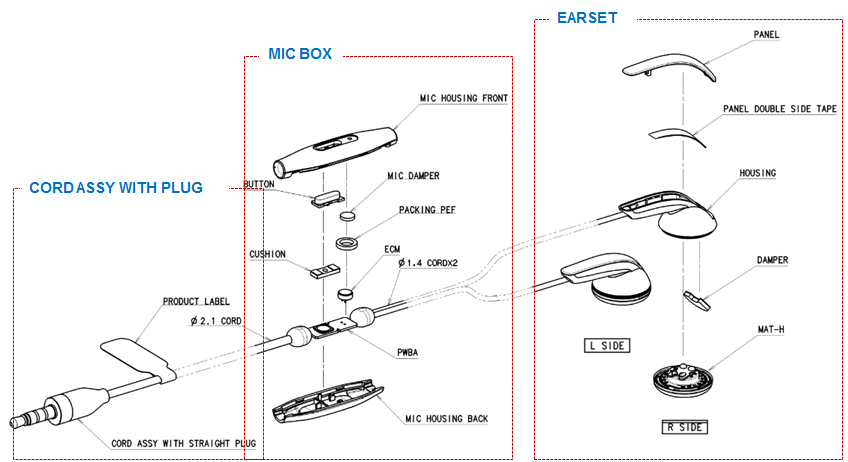
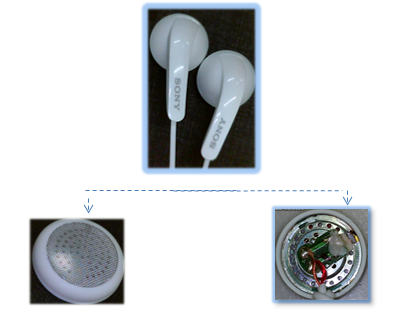
Thành phần cơ bản gồm 3 phần:
Đầu cắm và dây cord dẫn điện ( Cord assy with plug )
Bộ điều chỉnh và micro ( Mic box )
Phần phát âm ( Earset )
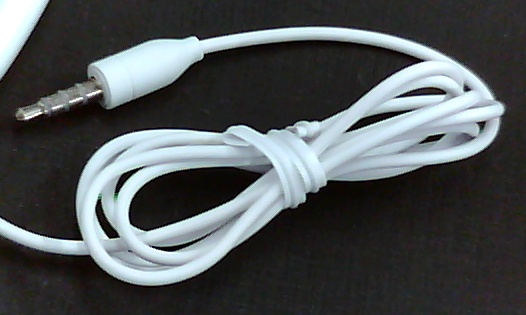
Cấu tạo: Dây cáp dẫn điện được cắt theo kích thước sau đó được hàn vào đầu cắm và được bao bọc bằng lớp nhựa cách điện
Chức năng:Truyền tín hiệu điện từ thiết bị phát tới hộp mic
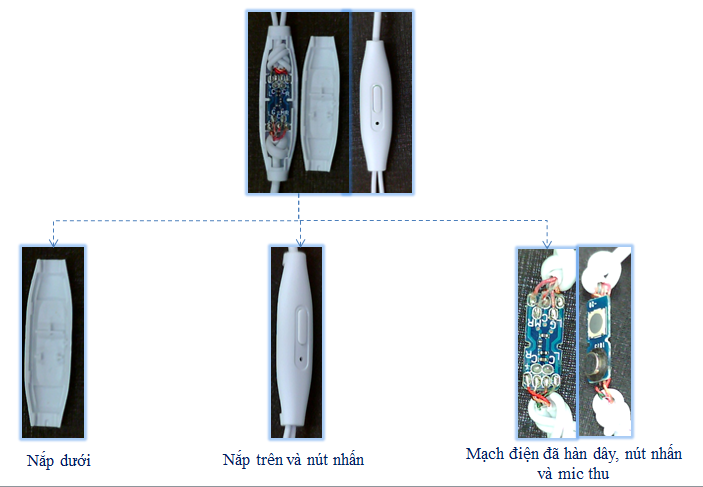
Cấu tạo: Gồm mạch điện điều khiển có gắn micro và nút điều chỉnh, đồng thời được bao bọc bằng nắp nhựa trên và dưới
Chức năng:Hộp mic dùng để chứa mic thu, nút nhấn chức năng và truyền tín hiệu điện
Cấu tạo: bao gồm tổng hợp nam châm màng rung và cuộn đồng dẫn điện được bao bọc bên trong lớp vỏ gọi là protector, tùy theo mẫu mã chất lượng mà có hình dạng protector khác nhau
Chức năng: Nhận tín hiệu điện từ thiết bị phát qua các dây dẫn và chuyển thành âm thanh có thể nghe được.
Trở kháng (IMP) của tai nghe chính là tổng trở của tai nghe tại tần số 1kHz, được tính bởi công thức sau:
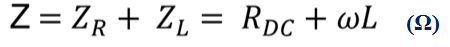
Trong đó:
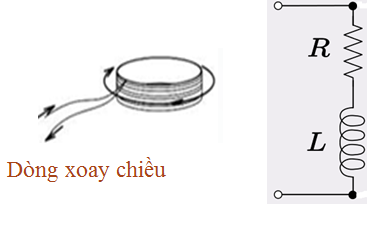
RDC là điện trở thuần của cuộn dây dẫn điện (Moving coil)
L là là điện cảm của cuộn dây dẫn điện, nhỏ hơn rất nhiều so với RDC
Ω là tần số góc
Mạch điện tương đương như sau:
Trở kháng trong tai nghe là giá trị của tất cả các yếu tố ảnh hưởng, cản trở sự dao động. Việc kiểm tra trở kháng (IMP) nhằm đảm bảo giá trị này nằm trong giới hạn cho phép theo yêu cầu đặt ra từ khách hàng. Thường lỗi trở kháng chủ yếu liên quan đến vòng dây dẫn điện.
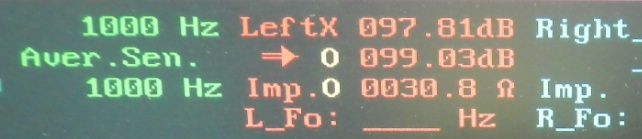
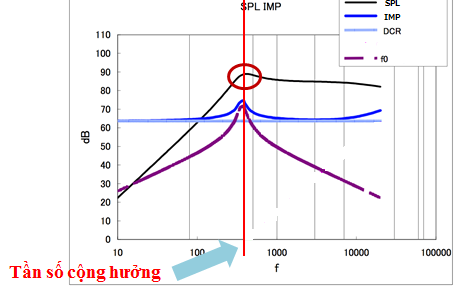
Tần số cộng hưởng là giá trị tần số mà ở đó xảy ra sự dao động cộng hưởng. Dao động cộng hưởng xảy ra khi tần số cưỡng bức trùng với tần số dao động riêng của hệ.
Với hệ dao động đơn giản, gồ 1 lò xo mềm Co và một hệ vật có khối lượng Mo thì tần số cộng hưởng được tính bởi công thức sau:
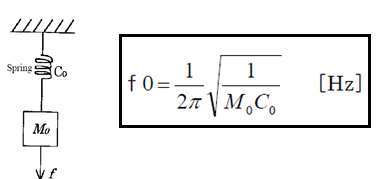
Việc kiểm tra tần số cộng hưởng Fo nhằm xác định giá trị này nằm trong giới hạn cho phép đặt ra theo yêu cầu của thiết kế và yêu cầu khách hàng.
Giá trị tần số cộng hưởng phụ thuộc vào độ cứng của màng rung, độ thông thoáng buồng khí và khối lượng hệ dao động gồm vòng dây dẫn điện, keo dính và màng rung
Giá trị cường độ âm được tính bằng công thức sau đây:
(dB)
Trong đó:
P : Áp suất âm.
Pref : Áp suất âm tham chiếu, bằng với ngưỡng nghe của con người (20 µPa).
Việc kiểm tra SPL là nhằm xác định mức độ âm đo được tại vị trí 1KHz hoặc 500Hz không nằm trong giới hạn cho phép, to hơn hoặc nhỏ hơn.
Mức tần số từ 500Hz tới 1KHz là khoảng tần số mà tai con người nghe rõ nhất nên được đặt làm tần số chuẩn.
Đồ thị trên máy đo SPL là đồ thị tương đối với điểm tần số 1KHz được đưa về giá trị 0dB nên lỗi SPL không thể hiện trên đồ thị mà được thể hiện bằng giá trị đo được.

Đối với tai nghe headphone giá trị SPL sẽ ảnh hưởng đến biên độ dao động (hay cường độ âm) nhỏ hơn hoặc lớn hơn mẫu chuẩn, hay còn gọi là âm phát ra nhỏ hơn hoặc lớn hơn mẫu chuẩn
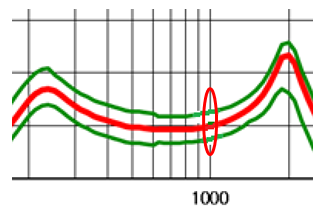
Đường tần song FC là một dạng đồ thị hàm số biểu thị độ lớn của âm thanh do một vật cơ dao động sinh ra khi ta cho nó dao động cưỡng bức với một tần số nào đó.
Đối với tai nghe Headphone đường đặc tính tần sóng thể hiện độ lớn âm thanh sinh ra khi ta cho lần lượt từng tần số ngoại lực biến đổi tăng dần từ 0 đến 10Khz hoặc 20Khz trong một thời gian nhất định nào đó..
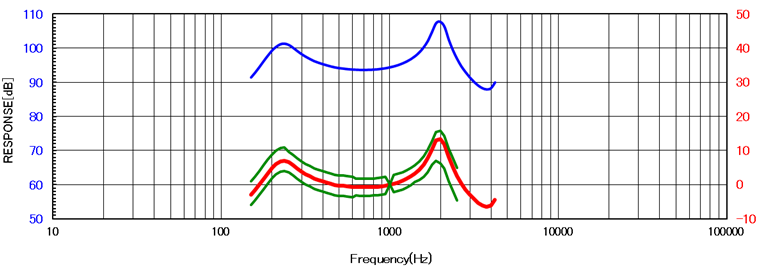
Việc kiểm tra đường tần sóng (FC) nhằm đảm bảo đường sóng có nằm trong giới hạn cho phép hay không
Đường tần sóng FC chịu sự ảnh hưởng của các thành phần dao động không mong muốn quá lớn khiến mức độ âm phát ra ở tần số nào đó vượt qua giới hạn cho phép
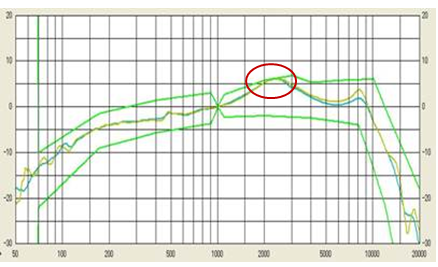
Đường FC giới hạn trên
Đường FC giới hạn dưới
Đường FC thực tế
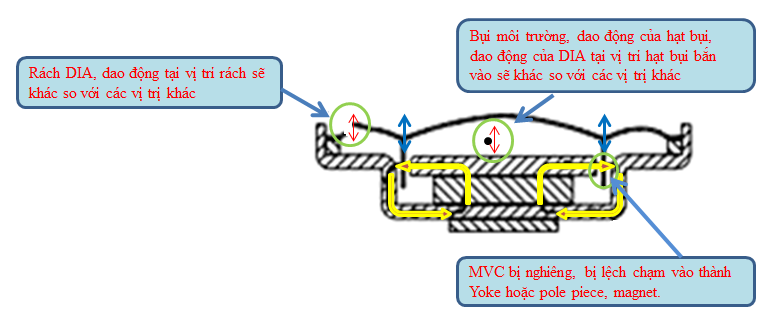
Âm thanh lạ là những sắc thái âm nghe được không giống âm thanh ta mong muốn hoặc là âm thanh bị nhiễu bởi các yếu tố vật lý: âm bị rè, do bụi…
Âm thanh lạ phát sinh khi có các dao động khác không giống với dao động chuẩn mong muốn.
Khi kiểm tra sản phẩm nếu các âm thanh có cường độ lớn hơn ngưỡng nghe được của tai thì đó chính là âm thanh lạ (Buzz sound)mà ta nghe được trong sản phẩm
Để phát hiện được Buzz sound, cần khuếch đại âm lên bằng cách tăng điện áp đặt lên headphone nhưng vẫn đảm bảo công suất mà nó chịu được để không bị hỏng hoặc méo âmthường thì ta chọn mức điện áp là 0.25V, điện áp chuẩn là 0.18V.
Hiện tại hầu hết các dây chuyền sản xuất sản phẩm Headphone đều sử dụng phương pháp kiểm tra thủ công kết hợp với thiết bị máy Etani.
Máy Etani này sẽ chỉ kiểm tra được các thông số như: Trở kháng, tần số cộng hưởng, độ nhạy, cực tính và đường song cường độ âm. Tuy nhiên thông số âm thanh lạ thì máy này không kiểm tra được, vì thế người kiểm tra phải kiểm tra âm thanh lạ bằng tai của mình.
Sơ đồ nguyên lý của máy Etani
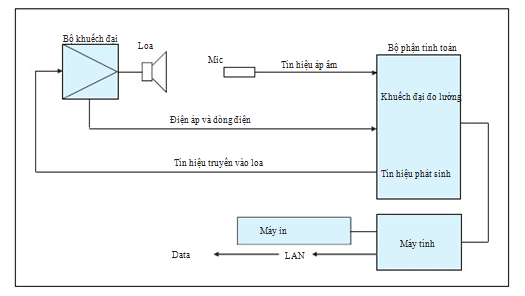
Nguyên lý đo lường
Hệ thống được kết nối với Headphone hoặc Loa, nó phát ra một tần số và điện áp chuẩn, nói chung là âm thanh chuẩn.
Âm thanh này được headphone hoặc loa phát ra, âm thanh phát ra được đưa vào MIC của hệ thống.
Sau khi nhận được âm thanh, hệ thống sẽ tiến hành phân tích, tính toán (Thường thì nó dự vào tín hiệu logarit và biến đổi liên tục) và dựng nên sóng hình sin: Nó gồm có đường sóng hài, đường Imp…
Phương pháp kiểm tra bằng máy Etani như sau:
Đầu tiên người thao tác đặt sản phẩm vào Coupler kiểm tra.
Tiếp theo bộ phát sẽ tiếp xúc với sản phẩm đặt vào sản phẩm một tín hiệu vào
Bên dưới coupler có một microphone sẽ thu tín hiệu ra từ sản phẩm và đưa tín hiệu này về máy Etani để xử lý
Sau khi máy Etani xử lý sẽ phán định là sản phẩm đạt hay không đạt
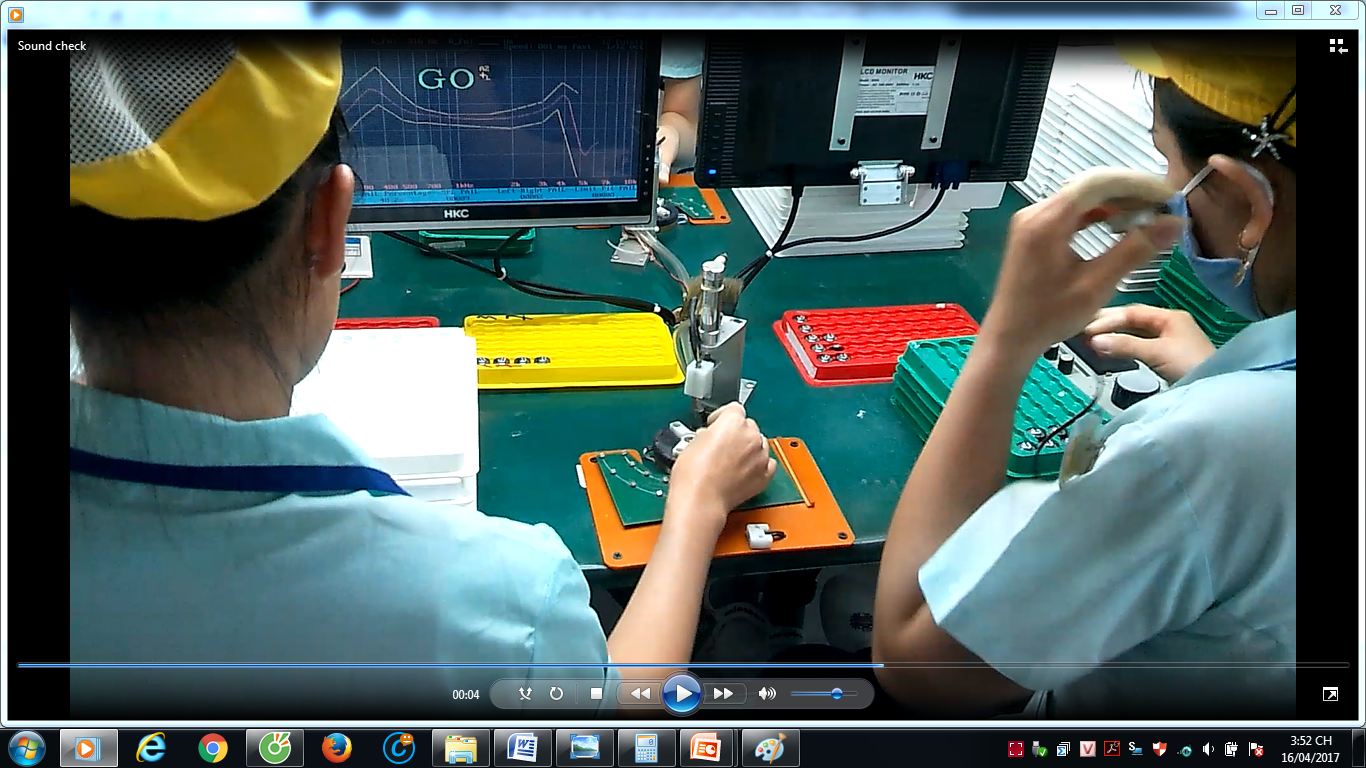
Người thao tác phải dùng mắt nhìn màn hình để phán định sản phẩm đạt hay là không đạt các thông số(trờ kháng, cực tính, tần số cộng hưởng, độ nhạy và đường cường độ âm)
Bộ Coupler
Khi màn hình hiển thị GO tức là sản phẩm đạt các tiêu chuẩn (trờ kháng, cực tính, tần số cộng hưởng, độ nhạy và đường cường độ âm), nếu hiển thị NG tức là sản phẩm không đạt
Sau khi kiểm tra các thông số trên người thao tác sẽ đặt sản phẩm sát tai mình để nghe âm thanh, từ đó phát hiên là sản phẩm có bị âm thanh lạ hay không. Nếu nghe những tiếng rè bất thường đó là sản phẩm bị âm thanh lạ.
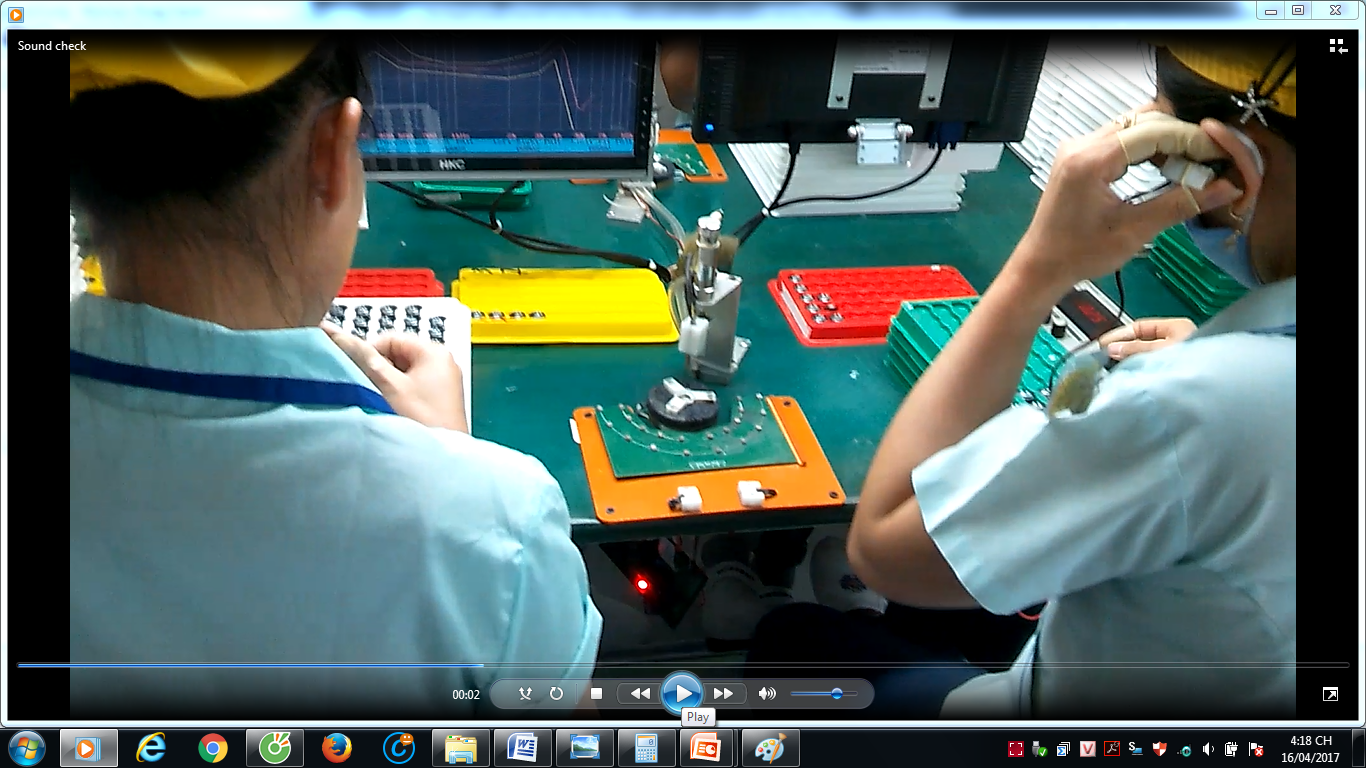
Người thao tác phải dùng tai để nghe và phán định sản phẩm đạt hay là không đạt về âm thanh lạ
Nhược điểm:
Việc kiểm tra sản phẩm bằng thủ công này có những nhược điểm sau:
Năng suất làm việc thấp vì mỗi lần chỉ kiểm tra được 1 sản phẩm
Chi phí nhân công cao
Do việc kiểm tra âm thanh lạ thủ công bằng tai người nên độ tin cậy của quá trình kiểm tra không cao, thường hay bị sót lỗi
KẾT LUẬN CHƯƠNG II:
Trong chương này nguyên cứu về sản phẩm headphone hiện tại, các thông số cần kiểm tra, đồng thời phân tích những bất lợi của phương pháp kiểm tra hiện tại.
Việc hiểu rõ phương pháp kiểm tra hiện tại và những thông số cần thiết, cũng như những lỗi phát sinh là tiền đề để thiết kế nguyên lý của máy kiểm tra âm thanh tự động. Đồng thời, khi thiết kế ta sẽ khắc phụ được các nhược điểm của hiện tại
Chương 3 :
THIẾT KẾ VÀ CHẾ TẠO MÁY KIỂM TRA ÂM THANH TỰ ĐỘNG
Khi thiết kế mô hình sản xuất tự động dùng để ứng dụng vào sản xuất nhằm nâng cao hiệu suất dây chuyển kiểm soát hàng lỗi, đã xác định một số tiêu chí như sau :
Kiểm soát hàng lỗi nghiêm ngặt , nâng cao chất lượng sản phẩm
Đảm bảo chu kỳ máy hoàn thành công đoạn nhỏ hơn hoặc bằng kiểm tra thủ công
Máy kiểm tra âm thanh phải được vận hành liên tục đảm bảo tính ổn định của phép đo.
Cơ cấu máy cứng vững, tuổi thọ cao, phụ tùng dễ thay thế
Sử dụng dễ dàng, đáp ứng linh động đối với nhiều loại mã hàng khác nhau
Số lượng điểm đo phụ thuộc vào số lượng đầu hút sản phẩm vào trong máy.
Để giảm chi phí đầu tư và đồng thời giảm thao tác cho người vận hành khi thiết kế máy ta phải tận dụng lại vĩ đựng sản phẩm như hiện tại như bên dưới:
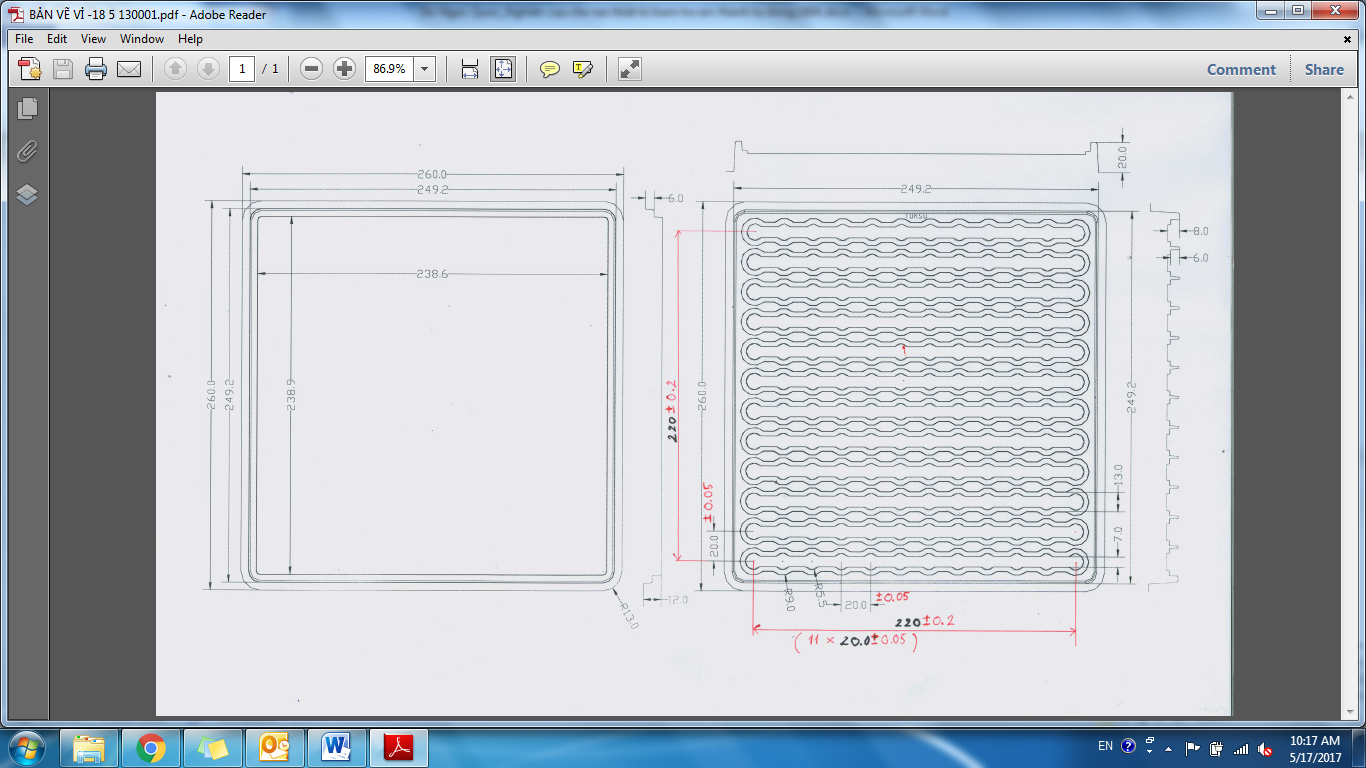
Hình 1.2
Với thiết kế vĩ như hình 1.2 khoảng cách giữa 2 sản phẩm là 20mm theo chiều ngàng và 20mm theo chiều dọc. Với khoảng cách hẹp này việc thiết kế đầu hút sẽ rất 2 sản phẩm liên tiếp sẽ rất khó khăn vì không có không gian bố trí cơ cấu. Vì lý do này ta chọn phương án sẽ gắp cách nhau 1 sản phẩm, như vậy khoảng cách giữa 2 đầu hút là 40mm.
Như vậy mỗi hàng ta chỉ gắp vào 5 sản phẩm.
Ngoài ra đối với card âm thanh NI, thời gian mỗi lần xử lý là 24 giây.
Thời gian đo sản phẩm theo phương pháp hiện tại là 3 giây.
- Ít nhất ta phải đo 8 sản phẩm/1 lần thì mới đảm bảo được hiệu suất so với hiện tại, vì thế ta chọn số lượng dầu gắp là 10 đầu.
Trong quá trình đo sản phẩm, nếu chỉ sử dụng 1 hộp đo thì tay gắp sẽ chờ đo xong rồi mới đặt sản phẩm tiếp theo vào hộp đo, vì thế sẽ gây lãng phí hiệu suất.
- Chính vì lý do này ta chọn thiết kế 2 hộp đo hoạt động song song với nhau để đảm bảo hiệu suất tối đa của máy.
- Như vậy số điểm đo của máy là 20 điểm đo.
- Lựa chọn phương án cách âm:
Để đảm bảo việc kiểm tra chính xác thì việc cách âm phải đặc biệt chú trọng.
 Vì ta đo một lúc 10 sản phẩm/ 1 lần nên sẽ xảy ra tình trạng aamthanh thanh của sản phẩm này gây nhiễu cho sản phẩm khác. Vì lý do này nên ta chọn phương án cách âm chi từng vị trí đo riêng biệt. Như hình 1.2.2.1 và hình 1.2.2.2 bên dưới
Hình 1.2.2.1

Hình 1.2.2.2
Tại mỗi vị đo đều được lót xốp cách âm để đảm bảo âm thanh không lọt được vào bên trong.
- Mô hình như thiết kế máy kiểm tra âm thanh tự động:
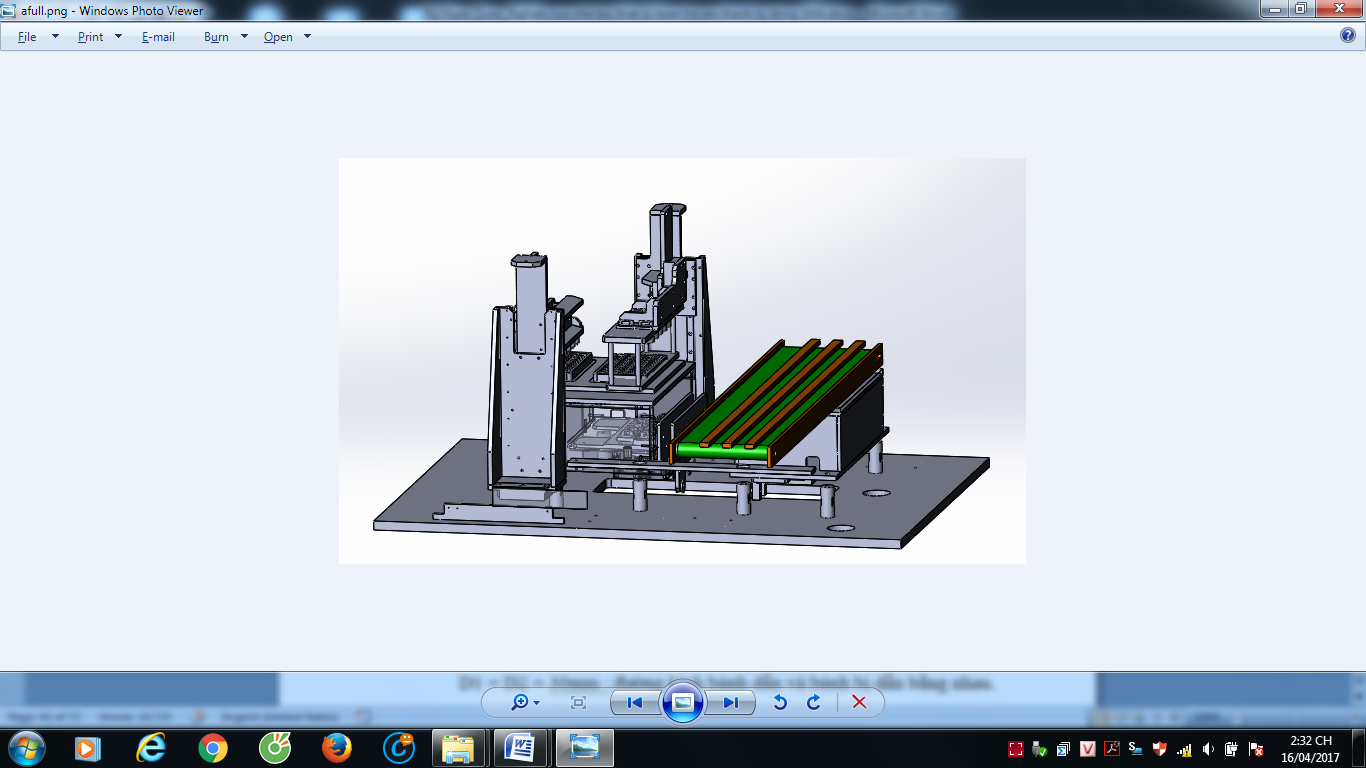
Sau khi phân tích việc lựa chọn số lượng điểm đo và phương án cách âm ta thiết kế máy theo mô hình như bên dưới
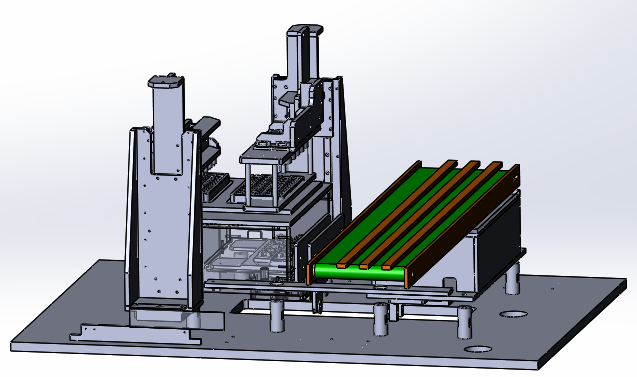
Hình 1.2. Mô hình máy kiểm tra âm thanh tự động
Việc thiết kế máy kiểm tra âm thanh tự động được chia thành 3 modun chính sau đây:
Cụm gắp đưa sản phẩm vào và ra khỏi hộp kiểm tra
Cụm hộp kiểm tra cách âm
Cụm băng tải đưa hang ra
Việc thiết kế bộ cấp vào và lấy ra phải đảm bảo các yêu cầu sau đây:
Kết cấu nhỏ gọn để giảm tải khi bố trí trên Robocylinder.
Hoạt động độc lập trong quá trình kiểm tra để nâng tối đa hiệu suất của máy.
Hạn chế tối đa việc rung lắc nhằm giảm nhiễu khi kiểm tra.
Hoạt động của đầu hút phải đạt được 2 vị trí chiều cao khác nhau khác nhau.
Mô hình thiết kế như sau:
Gân tăng cường
Đế đầu hút
Thanh đỡ
Đế tay gắp
Đầu hút
Đế gắn lên Robot
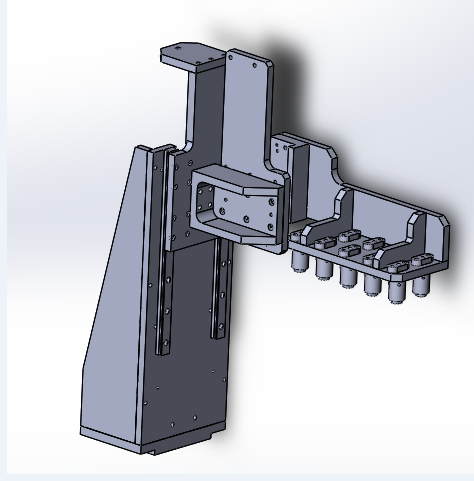
Đầu hút
Gân tăng cường
Đế gắn lên Robot
Thanh đỡ
Đế tay gắp
Đế đầu hút
Tham khảo bản vẽ chi tiết theo phụ lục 1:
Dựa trên những yêu cầu thiết kế ta lựa chọ Robot trục đơn
Robot trục đơn là thiết bị truyền động điện từ một thiết bị truyền động vít me đai ốc bi tuyến tính linh hoạt với dẫn động của động cơ Step hoặc servo được điều khiển thông minh đa chức năng tích hợp vào nhiều hệ thống định vị trục Descartes từ thiết bị truyền động thông minh
Các đặc tính của robot đơn trục như sau:
• Nhiều vị trí lặp lại ±0.02mm
• Tốc độ điều khiển lập trình
• Tăng tốc trình và giảm tốc
• Lập trình Torque Control (Push chức năng)
• 50mm đến 1000mm Chiều dài đột quỵ
• Tốc độ 1mm/s đến 1000mm/s tốc độ cao (Phụ thuộc vào mô hình)
• Nối tiếp I / O để kết nối lên đến 16 trục
• Tuổi thọ thọ (5.000km)
• Công suất tiêu thụ thấp (So với khí nén xi lanh)
Thanh trượt vít me đai ốc bi được bố trí trong hộp kín bằng khung nhôm hợp kim chắn chắn, động cơ và hộp giảm tốc được nối với vít me qua khớp nối trục đàn hồi
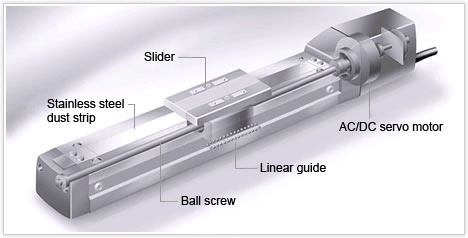
Độ chính xác của trục là 1/100 , nghĩa là ta có thể cho trục di chuyển một lần với đoạn đường 0.01mm.
Bộ điều khiển robocylinder có nhiệm vụ điều khiển tốc độ, có các chân input, output cho phép lập trình truyền thông theo nhiều dạng khác nhau.
Chung quy có các chân kết nối như sau
- Cáp giao tiếp từ Driver đến PLC
- Cáp giao tiếp từ Actuator đến Driver
- Cáp giao tiếp từ bộ chình bằng tay cho phép thiết lập các vị trí thông minh và kết nối đến máy tính để lập trình
Hình 1.3.2. Sơ đồ đấu nối thiết bị đến Robocylinder
Việc thiết kế hộp đo cách âm phải đảm bảo về các tiêu chuẩn sau đây
Đảm bảo cách âm cách âm để tránh các tiến hiệu bên ngoài gây nhiễu với yêu cầu độ ồn dưới 65dB
Giảm tối đa sự rung lắc khi hoạt động.
Thiết kế hộp cách âm để hoạt động song song 20 điểm đo để tăng hiệu suất của máy, tăng số lượng đầu ra.
Bên trong hộp đo này phải lót xốp nhằm mục đích tiêu âm
Các vị trí có khe hở đều được lót xu để ngăn âm thanh từ bên ngoài vào
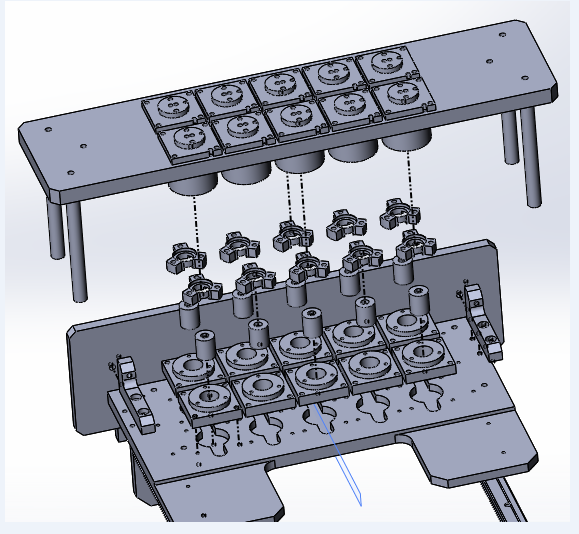
Dựa vào những yêu cầu trên hộp đo cách được thiết kế gồm những phần sau như sau:
Coupler tiêu chuẩn
Đế Coupler
Hộp cách âm
Đế trên
Đế dưới
Đầu gá kim
Đế Coupler
Đế dưới
Đế trên
Đầu gá kim đo
Hộp cách âm
Coupler tiêu chuẩn
Tham khảo bản vẽ chi tiết theo phụ lục 2:
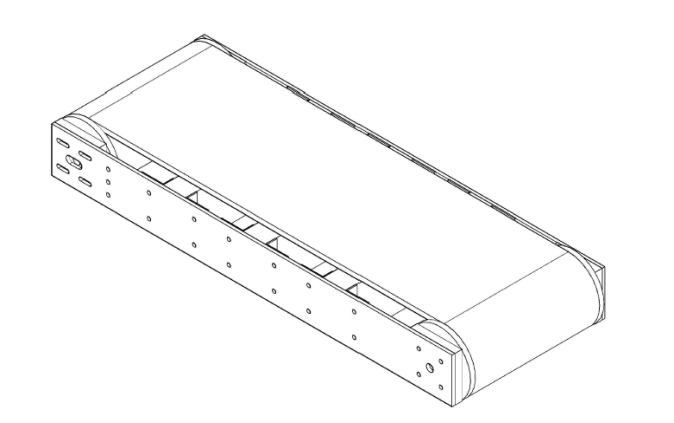
Truyền động đai thường được dùng để truyền dẫn giữa các trục tương đối xa nhau và yêu cầu làm việc êm. Cấu tạo của nó bao gồm buly và dây đai. Dây đai có thể được làm bằng vải hoặc cao su.
Với phương án bố trí được chọn ở trên thì theo cách này sử dụng một bộ đai bố trí trực tiếp để thực hiện chuyển động
Dây đai phải được chọn sao cho hành trình của cơ cấu gắp được đảm bảo.
Ưu điểm: Dễ chế tạo, giá thành rẻ, bộ truyền có kết cấu đơn giản,chuyển động của bộ truyền rất êm.
Nhược điểm: Có sự trượt giữa dây đai và buly nên tỷ số truyền không ổn định. Dây đai rất dễ bị đứt do thiếu tính bền. Một nhược điểm nữa là do tính đàn hồi của dây đai nên khi tải trọng thay đổi ta khó kiểm soát được tốc độ một cách chính xác.
Trong dây chuyền sản xuất tự động thì thời gian hoạt động cho mỗi khâu là rất quan trọng để theo kịp nhịp sản xuất theo đó tiết kiệm thời gian làm việc dẫn đến nâng cao năng suất.
Thông số ban đầu :
D1 = D2 = 40mm : đường kính bánh dẫn và bánh bị dẫn bằng nhau.
Khoảng cách trục A = 1000 mm.
Chiều rộng đai dẹt b = 300 mm.
Chiều dày đai б = 1 mm.
Ứng suất căng ban đầu бo = 1.8 N/mm2
Chiều dài của đai :
Góc ôm :
Vì 2 bánh dẫn có đường kính bằng nhau nên ta có : αo = 180o
+ Lực căng đai :
So = бo x б x b = 1,8 x 1 x 300 = 540 N.
+ Lực tác dụng lên trục R :
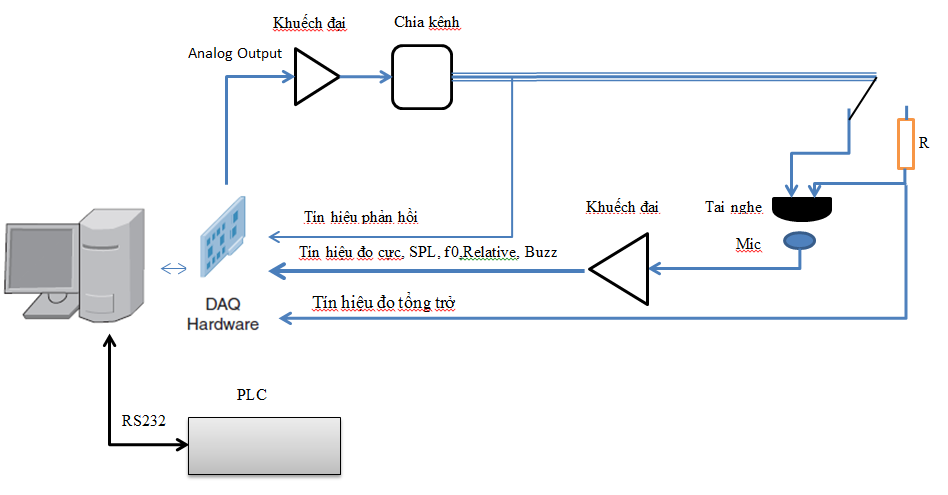
Sơ đồ kết nối điện của thiết bị kiểm tra gồm các thành phần như sau:
Bộ khếch đại
Bộ chia kênh
Máy tính sử lý
PLC Mishubisi
Card tín hiệu DQA của National Instruments
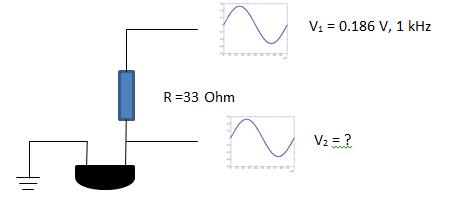
Mô hình đo tổng trở:
Headphone
Nối đầu vào Headphone với một điện trở (33 Ω) như hình trên.
Ở đầu vào cung cấp một điện áp hình Sin V1 với tần số f = 1000 Hz, Biên độ hiệu dụng Vrms1=0.186V.
Sau đó thu tín hiệu điện áp hình sin V2 từ điểm nối Heaphone với điện trở bằng card thu tín hiệu.
Từ đó tính giá trị hiệu dụng Vrms2 của V2.
Sau khi có hiệu dụng Vrms2 của V2 ta có thể tính giá trị tổng trở bằng công thức sau:
Imp =
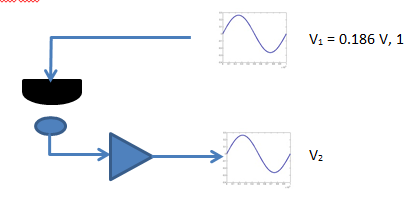
Mô hình đo góc pha
Headphone
Bộ khếch đại
Micro phone
Phương pháp đo
Đặt vào Headphone một tín hiệu điện áp hình Sin V1 , tần số 1000Hz, giá trị hiệu dụng 0.186V.
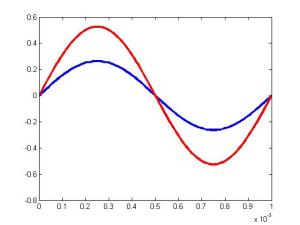
Dùng Micro phone để thu âm thanh từ headphone phát ra, sau khi qua bộ khuếch đại ta thu được tín hiệu điên áp hình sin V2.
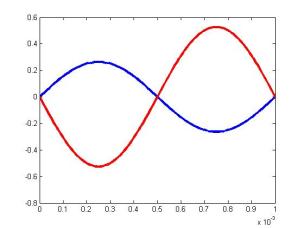
So sánh góc pha giữa V1 và V2 để kết luận Capsule đó cùng pha hay ngược pha. (Như hình dưới)
Tín hiệu V2
Tín hiệu V1
Ngược pha
Cùng pha
SPL (Sound Pressure Level) Mức áp suất âm được tính bằng công thức sau
(dB)
Trong đó:
P : Áp suất âm.
Pref : Áp suất âm tham chiếu, bằng với ngưỡng nghe của con người (20 µPa).
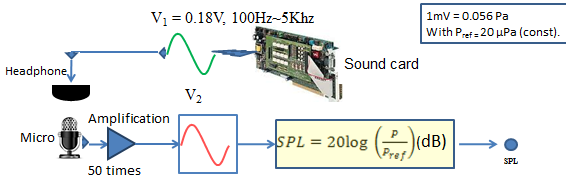
Ta dùng micro có: 17.8mV = 1 Pa
Mô hình đo:
Phương pháp đo:
Đặt vào Headphone một điện áp hình Sin với công suất 1mW ( Vì Headphone có điện trở vào khoảng 33 Ω, nên với công suất 1mW thì điện áp tương ứng là Vrms1 = 0.18V)
Tín hiệu từ Microphone thu đi qua bộ khếch đại lên 50 lần vào card DAQ. Tín hiệu thu được là V2.
Từ V2 tính được giá trị áp suất P ( Do Micro có tham số độ nhạy biểu thị mối quan hệ giữa Áp suất âm vào và điện áp đầu ra ).
Cuối cùng, tính giá trị SPL theo công thức tính SPL ở trên.
SPL tại 1KHz
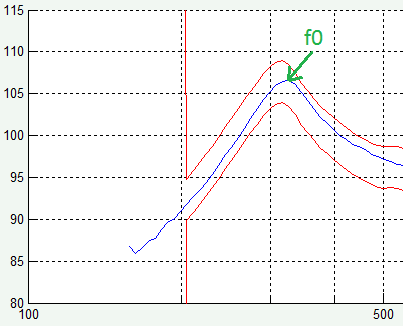
Fo là tần số cộng hưởng, tức là tại tần số đó thì mức áp suất âm (SPL) được tạo ra bởi Headphone là lớn nhất. Tần sốFo được quét trong khoảng từ 200 đến 400 Hz.
Phương pháp đo:
Lấy giá trị SPL trong khoảng từ 200 đến 400 Hz.
Nội suy giá trị SPL ở trên để được khoảng chia nhỏ hơn.
Xác định tần số mà ở đó giá trị SPL là lớn nhất.
Mô hình đo :
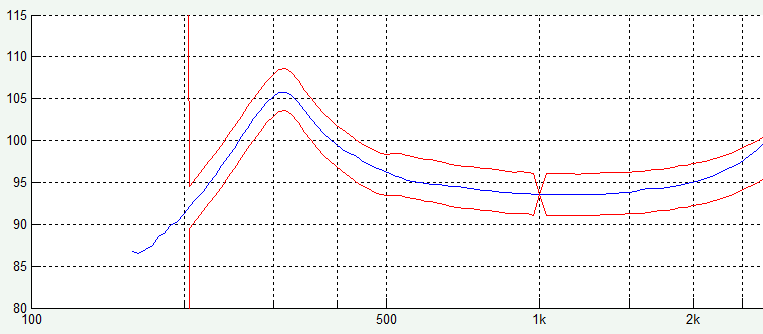
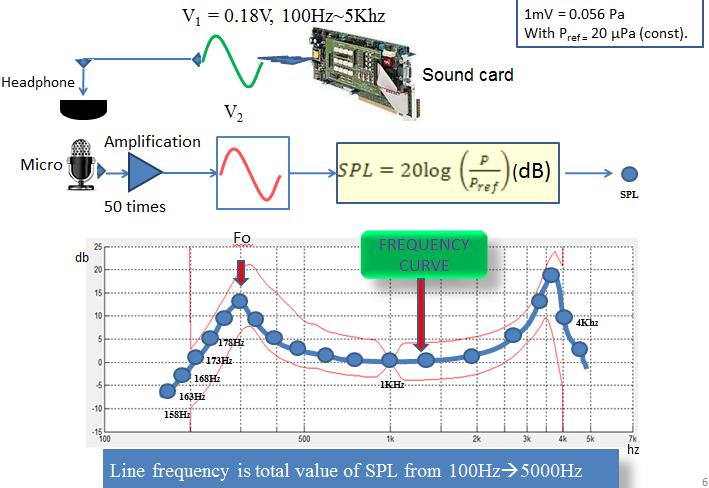
Đường tần sóng là đường đồ thị biểu diễn mối quan hệ giữa giá trị SPL với các tần số tương ứng. Phương pháp xác định đường tần sóng như sau:
Phương pháp đo:
Đặt vào Headphone một điện áp có công suất tương ứng 1mW, ở các tần số khác nhau.
Vì đường SPL được mô tả trên thang độ Logarit cơ số 10, nên dãy tần số sử dụng là hàm mũ cơ số 10 để đạt được bước nhảy đều và độ mượt trên đồ thị đường tần sóng. Cụ thể trong máy kiểm tra âm thanh này dãy tần số được sử dụng là 10n/80(n là số nguyên lớn hơn 160 và nhỏ hơn 345).
Đo giá trị SPL tương ứng ở các tần số đó.
Vẽ đồ thị biểu diễn mối quan hệ giữa SPL và tần số.
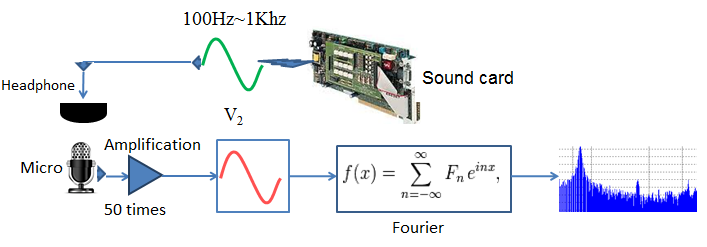
Khi ta cung cấp một tín hiệu f(x) lên headphone, tín hiệu được biểu diễn bởi hàm số sau:
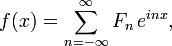
Trong đó Fn là biên độ của tín hiệu. Khi biểu với hàm Fourier ta có được hàm số sau
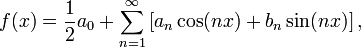
Trong đó: an và bn là các hệ số Fourier (hay còn gọi các hài của tín hiệu âm thanh).Điều này có nghĩa là âm thanh có tính cộng được.Một tạp âm được biểu diễn bằng một hàm số f(x) thì âm tổng hợp sẽ có phương trình truyền âm: f(x)=f1(x)+f2(x)+f3(x)+…+fn(x).Trong đó mỗi hàm fi(x) có một tần số fi .
Do đó, với headphone, khi chúng ta đưa ra một tần số dao động bắt buộc fo bên ngoài, chúng ta sẽ có cường độ đó và tần số fo tần số không mong muốn ở tần số phụ tần số bằng phần cơ tạo f1, f2, f3…
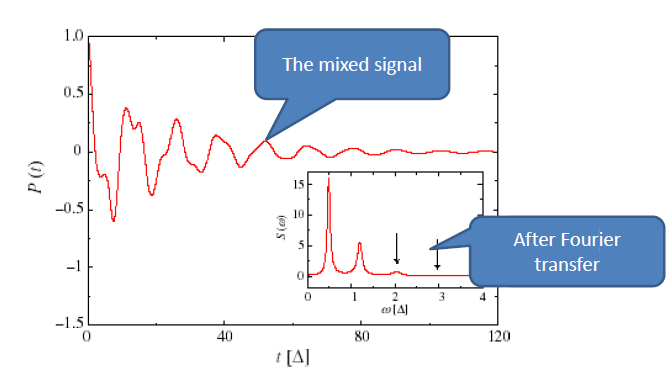
Phương pháp xác định âm thanh lạ:
Đặt vào headphone một điện áp hình sin với các tần số khác nhau trong dãy tần số quét. Biên độ của điện áp thường lớn khoảng 0.3 đến 0.35 V.
Tín hiệu thu được từ Microphone được chia thành các khung tín hiệu với độ dài 0.2 (giây).
Các khung tín hiệu này được phân tích Fourier để chuyển tín hiệu sang miền tần số. Tuy nhiên trước khi phân tích FFT thì khung tín hiệu được nhân với hàm cửa sổ nhằm chống rò rỉ khi phân tích FFT.
Mô hình đo:
Những Headphone bị âm thạnh lạ thường xuất hiện những sóng hài có biên độ lớn ở miền tần số cao khác với tần số cơ bản. Bằng cách cài đặt các đường giới hạn và vùng tầng số kiểm tra (Đường màu đỏ và màu đà) để xác định Headphone có bị lỗi âm thanh lạ hay không. Nếu cao hơn đường giới hạn thì bị lỗi còn thấp hơn là không bị lỗi.
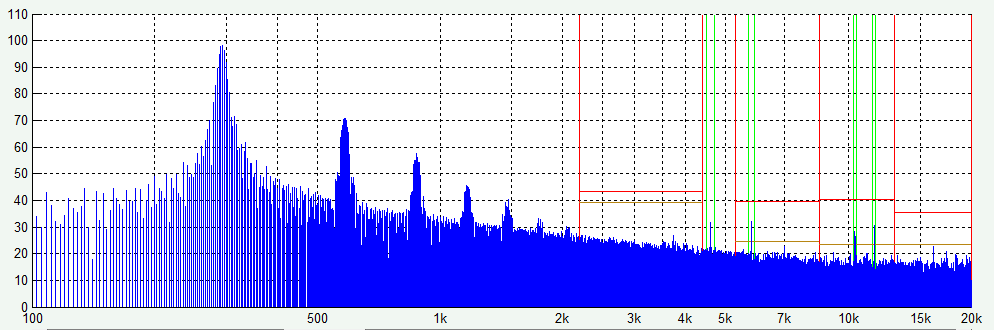
Headphone OK
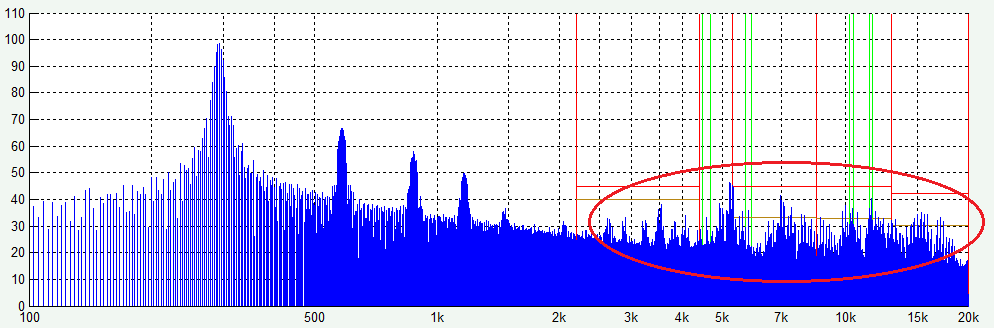
Headphone bị lỗi âm thanh lạ
Tham khảo chương trình PLC ở phụ lục 3
OK
NO
OK
NO
Kiểm tra
Đưa vào khu vực sản phẩm đạt
Phân chia các lỗi theo từng dạng lỗi khác nhau
Xuất dữ liệu ra màn hình
Nhấn nút khởi động
Robot gắp sản phẩm vào hộp đo. Mỗi lần gắp 10 sản phẩm
Cảm biến nhận sản phẩm trong Coupler
Tham khảo chương trình Mat-lab theo phụ lục 4
Giao điện màn hình chính:
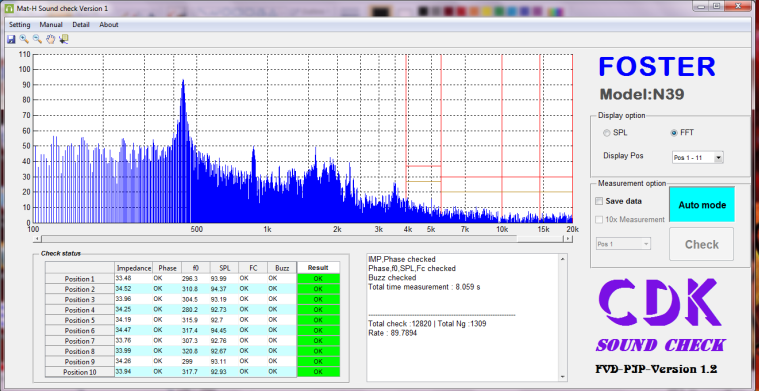
Phần lựa chọn chế độ Auto hoặc Manual
Phần hiển thị tình trang sản phẩm tại 10 vị trí đo
Phần hiển thị Fourier và đường tần sóng
Giao diện điều chỉnh thông số kiểm tra theo từng dạng sản phẩm:
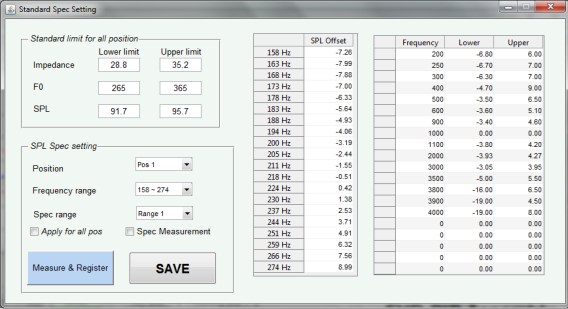
Cài đặt kiểm tra điện trở, Tần số cực đại F0, độ nhạy SPL
Phần tùy chọn từng điểm đo và vùng quét tần số
Cài đặt đường upper và lower của đường tần song cường độ âm
Giao diện điều chỉnh thông số kiểm tra âm thanh lạ:
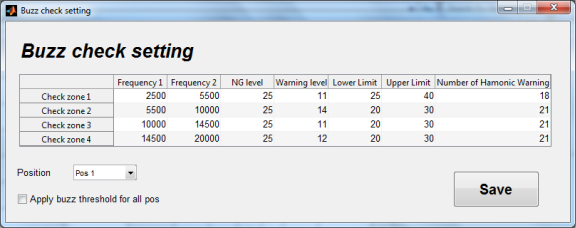
Giao diện điều chỉnh điều kiện tín hiệu vào:
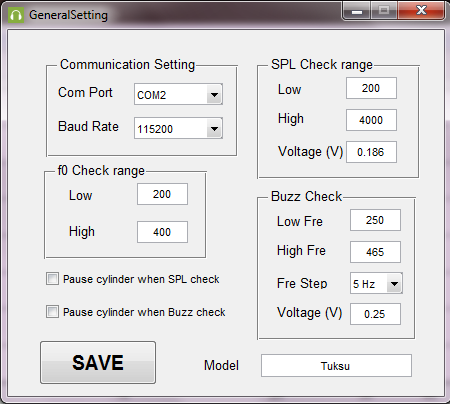
Chọn cổng vào và số lượng mẫu
Điều chỉnh tín hiệu đầu vào
Trong quá trình lắp đặt máy kiểm tra âm thanh tự động đã phát sinh một số vấn đề và đã được xử lý để máy đi vào hoạt động.
Thứ nhất: là cơ cấu tay kẹp, theo thiết kế ban đầu là sử dụng đầu kẹp bằng xylanh, tuy nhiên khi sử dụng thì phát sinh gắp và thả không xuống được vì trên sản phẩm có keo dính nên chố keo này bị dính vào đầu gắp. Sau quá trình phân tích ta chuyển sang dùng nam châm điện (như hình bên dưới) nam châm điện này có ưu điểm là chi phí thấp, bố trí gọn gàng, đơn giản đặc biệt là hạn chế việc dính keo.
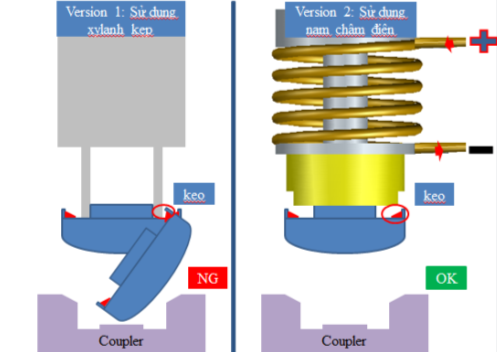
Sau khi chế tạo đầu gắp bằng nam châm điện có hình như sau:
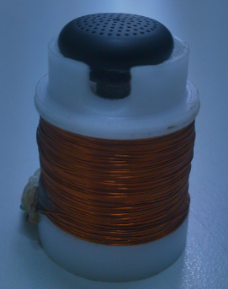
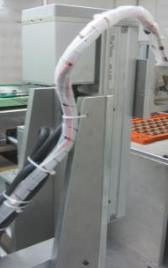
Thứ hai: Theo thiết kế ban đầu là sử dụng xylanh khí cho cơ cấu di chuyển lên xuống của tay gắp hàng, tuy nhiên khi sử dụng xylanh khí lại gây nhiễu và đồng thời cơ cấu chạy không êm gây rớt hàng… Sau khi phân tích và tìm hiểu nguyên nhân ta thay đổi chuyển sang sử dụng robo cylinder để cơ cấu hoạt động êm hơn và ít gây nhiễu hơn, như hình bên dưới
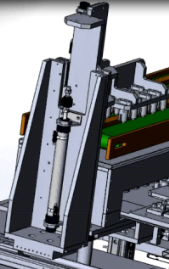
Trước
Sau
Thứ ba: Trong quá trình chế tạo việc cách âm qua các khe ghép nỗi giữa các chi tiết không tốt nên âm thanh vẫn lọt vào gây nhiễu trong quá trình đo, làm cho kết quả sai lệch. Vì thế, việc đối ứng bằng cách dùng xốp để tiêu âm đồng thời dùng keo chuyên dụng để bịt các khe nối lại như hình bên dưới
 Cuối cùng: trong quá trình lắp đặt bệ điều khiển, ban đầu theo thiết kế là dùng nguồn xung, tuy nhiên sau khi xử dụng nguồn xung thì là gây nhiễu tín hiệu đầu ra, kế quả đo không chính xác, sau đó đã được chuyển đổi sang sử dụng nguồn cách lý và đạt được kết quả chính xác hơn:
Nguồn xung
Nguồn cách ly
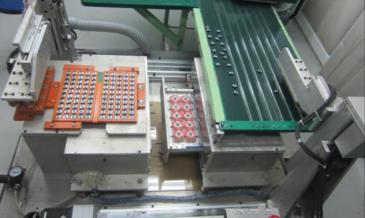 Sau khi đã giải quyết tất cả các vấn đề phát sinh trong quá trình lắp đặt ta đã chế tạo thành công máy kiểm tra âm thanh tự độngvà đưa vào thử. Việc đánh giá độ tin cậy của máy cũng đã được thực hiện bằng cách kiểm tra thực tế với 10000 sản phẩm khác nhau và cho kết quả chính xác. Hình ảnh máy như bên dưới:
KẾT LUẬN CHƯƠNG III:
Sau quá trình thiết kế và chế tạo máy kiểm tra âm thanh Headphone tự động đã có thể hoạt động và có những tùy chỉnh thích hợp với nhiều mã hàng khác nhau.
Máy kiểm tra âm thanh tự động cũng đã được test thử nghiệm đối chiếu độ tin cậy so với cách làm hiện tại và cho kết quả chuẩn xác hơn so với cách kiểm tra hiện tại. Đặc biệt đối với hạng mục kiểm tra âm thanh lạ
Chương 4
KẾT LUẬN VÀ TRIỂN VỌNG
Sau quá trình nghiên cứu và chế tạo máy kiểm tra âm thanh tự động đã đạt được những kết quả sau:
Nêu tổng quan về nguyên lý kiểm tra âm thanh sản phẩm tai nghe.
Xây dựng được thuật toán kiểm tra âm thanh và đặc biệt là kiểm tra âm thanh lạ tự động.
Chế tạo thành công máy kiểm tra âm thanh tự động và đưa vào hoạt động sản xuất.
Xây dựng được chương trình kiểm tra kết nối với máy để có thể hiệu chỉnh tiêu chuẩn kiểm tra thèo từng mã hàng riêng biệt, đồng thời xuất dữ liệu thống kê kết quả ra định dạng excel để kiểm soát.
Công đoạn kiểm tra âm thanh là công đoạn phức tạp nhất trên dây chuyền sản xuất headphone. Vì thế việc chế tạo thành công máy kiểm tra âm thanh Headphone tự động sẽ tạo tiền đề để phát triển hướng đện tự động hóa dây chuyển sản xuất
Các thuật toán và nguyên lý trong đề tài này có thể phát triển và áp dụng cho những loại sản phẩm khác không là Headphone mà còn có thể ứng dụng cho Speaker và những thiết bị âm thanh khác được ứng dụng trong sản xuất xe hơi, y tế…
E:\DỮ LIỆU COP CỦA CHỊ YẾN\DAI HOC DA NANG\KY THUAT CO DIEN TU\DO NGOC QUOC


